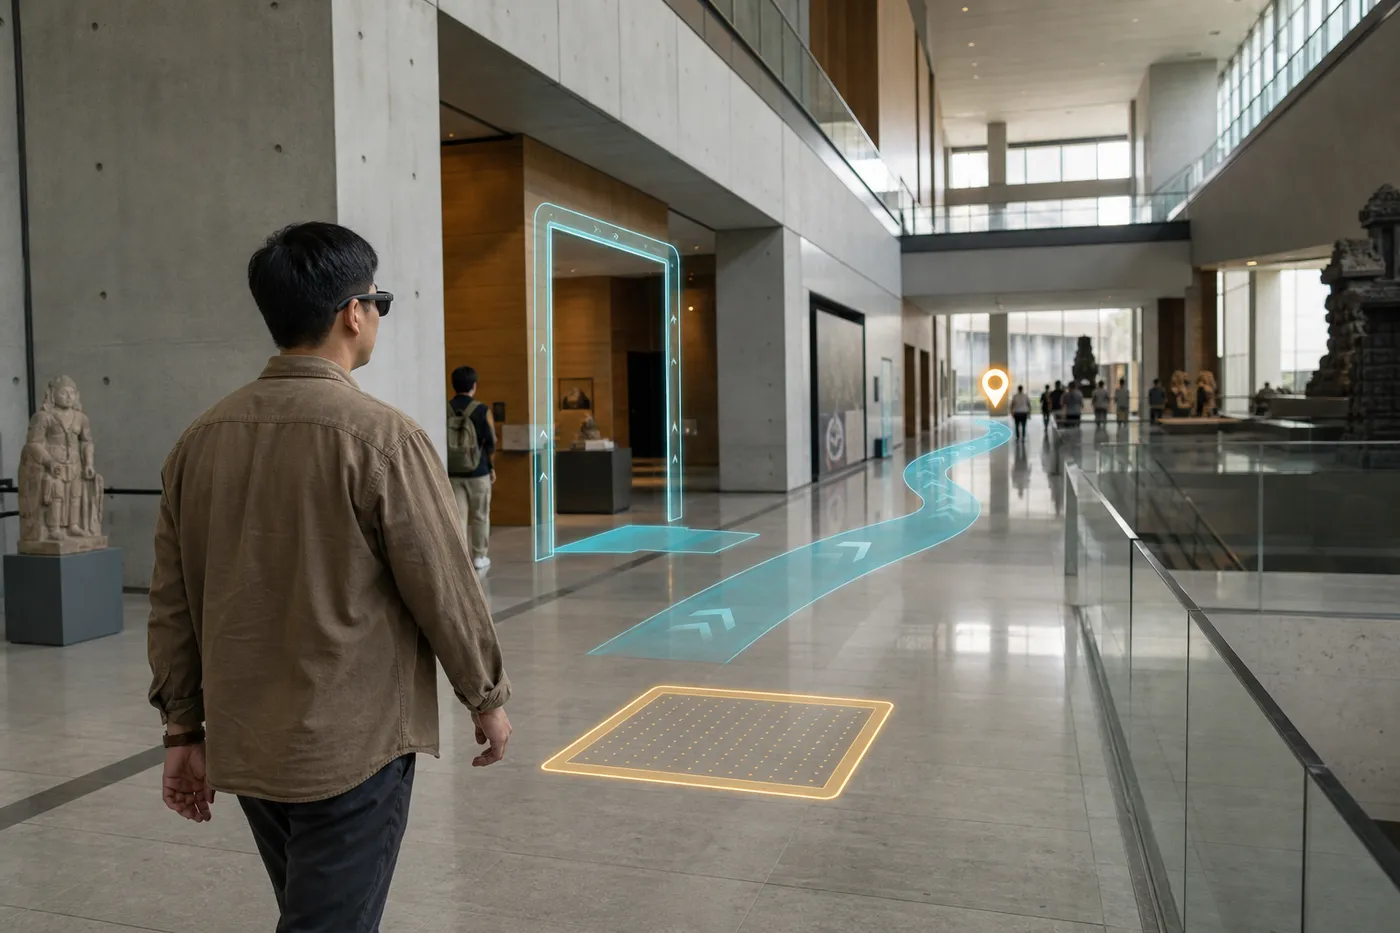
在商场、博物馆、园区和工厂里,AR导航不是把一条箭头画到眼前那么简单。用户从入口戴上眼镜,到系统识别所在楼层、规划路线、稳定显示空间内容,再到场地变化后更新地图,背后需要定位、地图、内容和运营四套能力持续协同。
如果只验证“某个点能否定位”,演示往往很顺利;一旦进入真实场地,人群遮挡、重复走廊、弱光、网络抖动和临时围挡会同时出现。大空间AR项目的难点,正是把一次成功演示变成可持续运行的工程系统。
一次导航请求从地图生产开始
终端打开相机后,首先需要知道自己处于哪张地图、哪个楼层和哪个坐标系。为此,项目上线前通常要完成现场采集、坐标对齐、地图构建、定位特征生成和语义数据录入。
定位地图与平面导览图不是同一种资产。定位地图关注相机能够稳定识别的视觉或几何特征;导览图关注入口、通道、楼梯、电梯、房间和不可通行区域。两者必须通过统一坐标系关联,否则系统即使得到正确位姿,也无法把路线和内容放到正确位置。
建议将空间资产拆成三层:
- 定位层:保存用于识别位置的关键帧、特征、点云或其他空间表示。
- 拓扑层:保存楼层、道路节点、连接关系、通行方向和无障碍约束。
- 内容层:保存POI、文字、模型、视频和交互区域的空间锚点。
分层的价值在于独立更新。展品说明变化时,只需发布内容层;临时封闭一段通道时,只需修改拓扑层;大面积装修后,才需要重新构建对应区域的定位层。
首次定位与连续跟踪是两个阶段
用户刚进入场地时,终端没有可靠的全局位姿。VPS需要从当前画面中检索候选区域,再通过几何验证计算相机在地图中的位置与朝向。这个过程决定了“我在哪里”。
首次定位成功后,终端通常依靠视觉惯性里程计进行高频跟踪。它可以提供平滑、低延迟的相对运动,却会随时间累积误差。VPS则以较低频率提供全局校正。两者配合,才能同时获得流畅性和长期稳定性。
工程上不应把状态简化为成功或失败,而应设计明确的定位状态机:
| 状态 | 系统判断 | 终端行为 |
|---|---|---|
| 搜索中 | 尚未获得可信全局位姿 | 提示用户缓慢观察周围,暂不显示精确箭头 |
| 已定位 | 位姿与置信度满足阈值 | 启动路线和空间内容渲染 |
| 弱跟踪 | 相对跟踪仍在工作,但全局校正超时 | 降低内容密度,提示用户避免快速转头 |
| 重定位 | 跟踪丢失或误差超过阈值 | 冻结关键内容,重新请求全局位姿 |
| 不可用 | 多次重定位失败 | 切换到二维地图或人工指引 |
状态机比“始终显示箭头”更安全。系统不确定时主动降级,可以避免把用户带到错误楼层或不可通行区域。
路线与内容必须绑定地图版本
一次导航会同时读取定位地图、道路拓扑和内容锚点。若三个模块使用不同版本,常见结果是用户定位正确,但箭头穿墙,或者内容仍停留在旧展柜位置。
可以为一次发布建立统一清单:
{

  "site_id": "venue-a",
  "release_id": "release-2026-09-r2",
  "localization_map": "loc-map-r7",
  "route_graph": "route-r12",
  "content_bundle": "content-r31",
  "effective_area": ["B1", "F1", "F2"],
  "rollback_to": "release-2026-08-r5"
}
终端会话记录实际使用的发布版本。出现问题时,运营人员才能判断是定位地图、路线还是内容引起,并将整套空间资产回滚到一致状态。
AR眼镜端不能照搬手机导航
眼镜端的视场角、算力、散热、续航和交互方式都不同于手机。把大量标签长期固定在视野中,会造成遮挡和视觉疲劳;持续运行高负载视觉模型,则可能带来温升和续航下降。
比较稳妥的做法是按距离和任务阶段分级显示:远距离只保留方向和目标,接近路口时出现转向提示,抵达目标后再展示名称与交互内容。路线应锚定在可通行区域,而不是简单贴在屏幕中央。
端云协同也要考虑网络变化。终端负责高频姿态跟踪和基础渲染,云端负责全局定位、路线计算和内容分发;短时断网时保留最近一次可信位姿和必要路线片段,超过安全时限后主动降级,而不是继续使用过期结果。
地图更新要形成运营闭环
真实场地持续变化:商铺更换门头、展陈移动、工厂增加设备、园区道路临时施工。系统需要识别“定位算法偶发失败”和“地图已经过期”的区别。
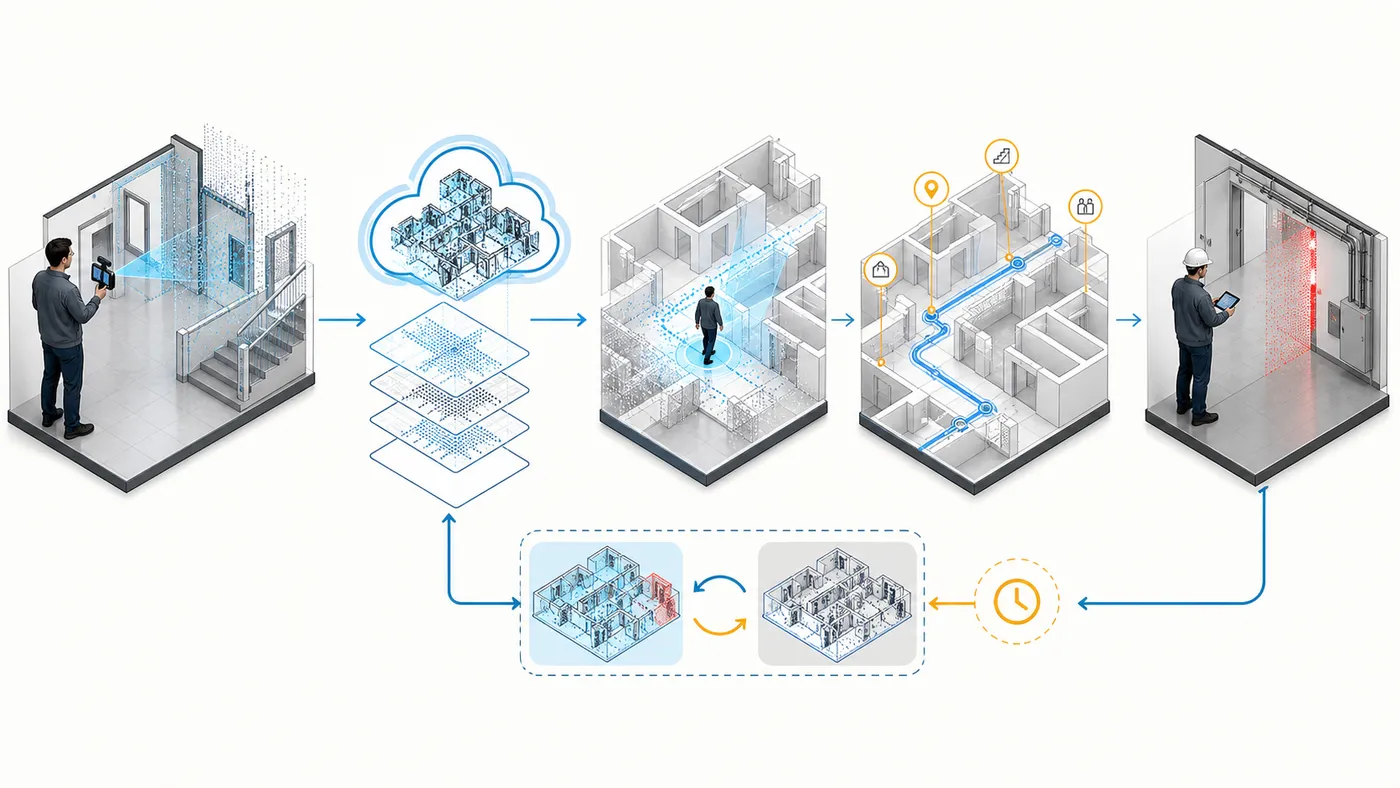
一个可运维的闭环通常包含以下步骤:终端上报匿名化失败类型;后台按区域、设备和地图版本聚合;高频失效区域进入复核清单;采集团队进行局部补采;候选地图完成离线回放;小范围灰度验证后再全量发布。
局部更新必须同时回归未变化区域。新地图改善了一个装修区域,却让相邻走廊的定位性能下降,仍然不能直接上线。发布系统应保存旧版本和回滚条件,使地图更新具备与软件发布相同的可控性。
验收指标应覆盖完整用户旅程
项目验收不能只测平均位置误差。至少应记录:
- 首次定位成功率与高分位耗时。
- 不同楼层、光照和设备下的位置与姿态误差。
- 跟踪丢失后的重定位成功率和恢复时间。
- 高置信度错误定位的发生比例。
- 转弯、上下楼和到达目标时的路线正确率。
- 空间内容在行走和转头过程中的稳定性。
- 地图更新前后的性能差异与回滚耗时。
指标阈值应由场景决定。园区级方向提示更关注连续可用,精细展品叠加更关注姿态稳定,工业作业还需要把错误引导的风险单独评估。统一用一个厘米级数字评价所有项目,反而容易掩盖真正的交付问题。
结论
大空间AR导航是一套持续运行的空间系统,不是单个定位算法。地图生产提供可计算的现场底座,VPS与终端跟踪共同维持位姿,拓扑和锚点把位置转化为路线与内容,版本治理和失败闭环保证场地变化后仍可运营。
当定位、地图、眼镜端和运营被放进同一条工程链路,AR导航才会从可演示功能变成能够长期交付的现场能力。