红外无人机目标检测数据集:4,500+张图像 | 目标检测
源码数据分享
通过网盘分享的文件:红外监控无人机目标检测YOLO数据集
链接: https://pan.baidu.com/s/1TF5c56tYsPXtIIjQSfE_ZQ?pwd=4xxf
提取码: 4xxf
一、低空安全新挑战:为何红外检测成为无人机监控的必由之路
随着无人机技术的爆发式发展,低空空域的安全管理已经从边缘议题上升为国家层面的战略课题。从消费级航拍器到工业级巡检无人机,再到潜在的黑飞入侵威胁,天空中飞行的小型无人目标正在以指数级速度增长。据不完全统计,全球消费级无人机保有量已突破千万台,而"黑飞"事件——即在禁飞区或未经批准的空域内非法飞行——每年造成的安全隐患不计其数。
在机场净空区域,一架小小的无人机可能导致整条跑道暂停运行;在核电站、政府机关等敏感区域,无人机可能被用于侦察甚至攻击;在边境地带,无人机已经成为走私和渗透的新工具。这些场景有一个共同特征:威胁往往发生在夜间或恶劣天气条件下——恰恰是传统可见光监控系统的盲区。
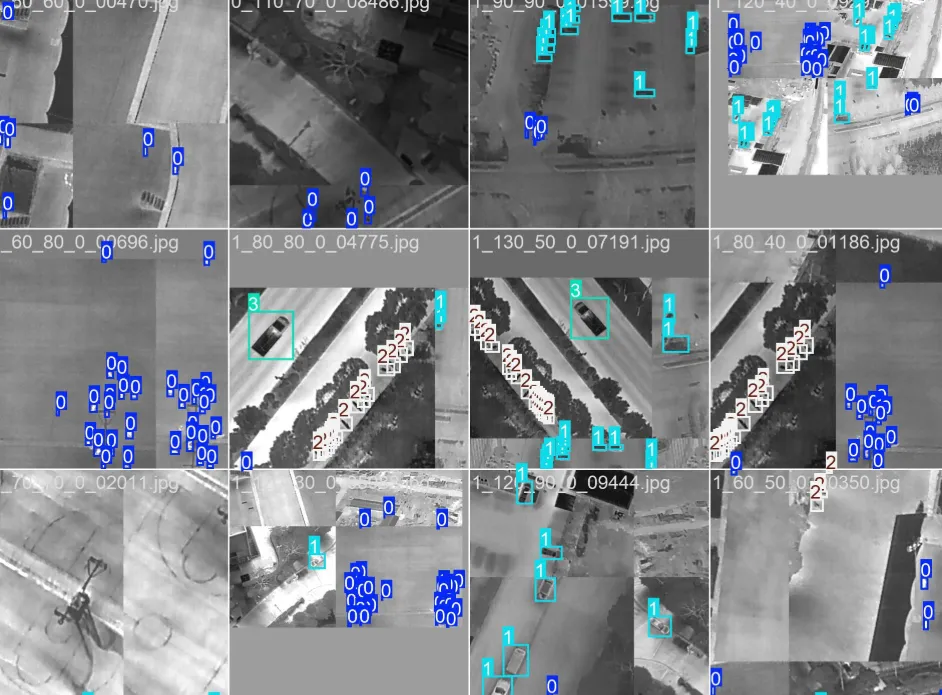
红外成像技术通过捕捉物体自身发射的热辐射来形成图像,完全不受环境光照条件的限制。在夜间,无人机的电机、电池和电子控制单元会产生明显的热信号,在红外图像中呈现出与冷背景形成强烈对比的亮斑——这就像在漆黑的夜空中点亮了一盏灯。即使在雾霾、烟尘等能见度极低的条件下,红外波段的穿透能力也远优于可见光。
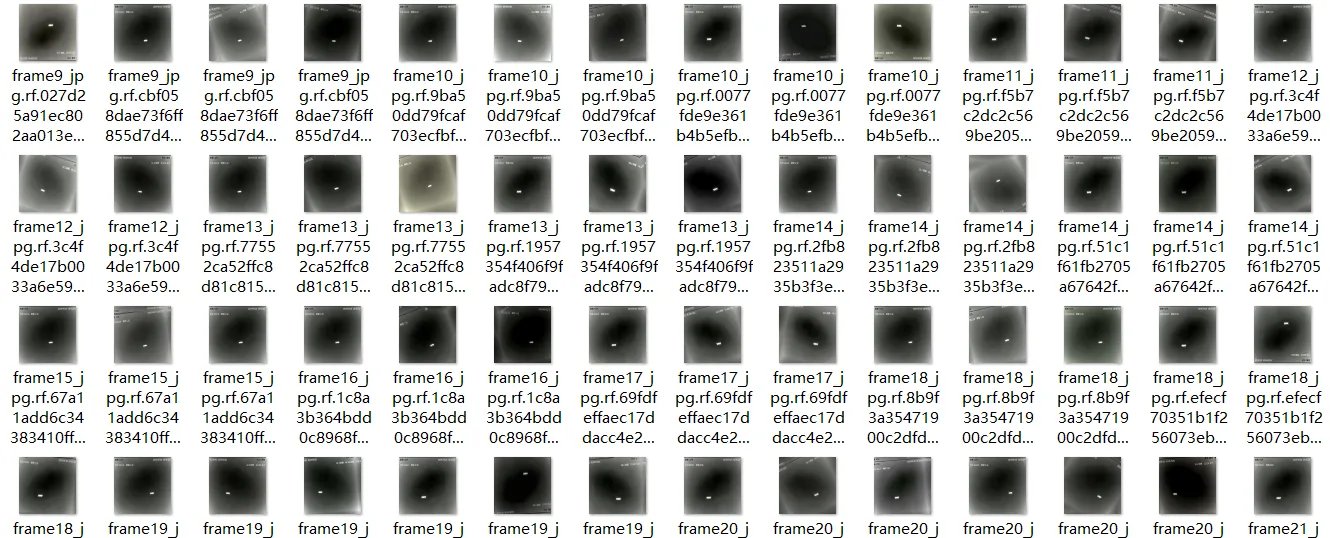
本红外监控无人机目标检测数据集(4500+张图片),正是在这一战略需求驱动下构建,专注于红外场景下的无人机检测任务,为低空安全监控系统提供核心数据支撑。
二、数据集全景解读:红外场景下的无人机检测数据特征
2.1 数据集核心参数
| 参数 | 数值 |
|---|---|
| 图像总量 | 4500+张 |
| 标注格式 | YOLO标准格式 |
| 检测类别 | 1类(无人机/drone) |
| 数据划分 | 训练集/验证集/测试集 |
| 成像方式 | 红外热成像 |
单类别检测任务的设计使得模型可以专注于目标定位,无需处理类别间的竞争与干扰。在实际无人机监控系统中,检测到"天空中有东西在飞"本身就是最核心的信息,至于目标的具体型号或类型,可以在后续阶段通过分类模型进一步分析。
2.2 红外图像的独特视觉特征
与可见光图像相比,红外无人机检测图像具有以下显著特征:
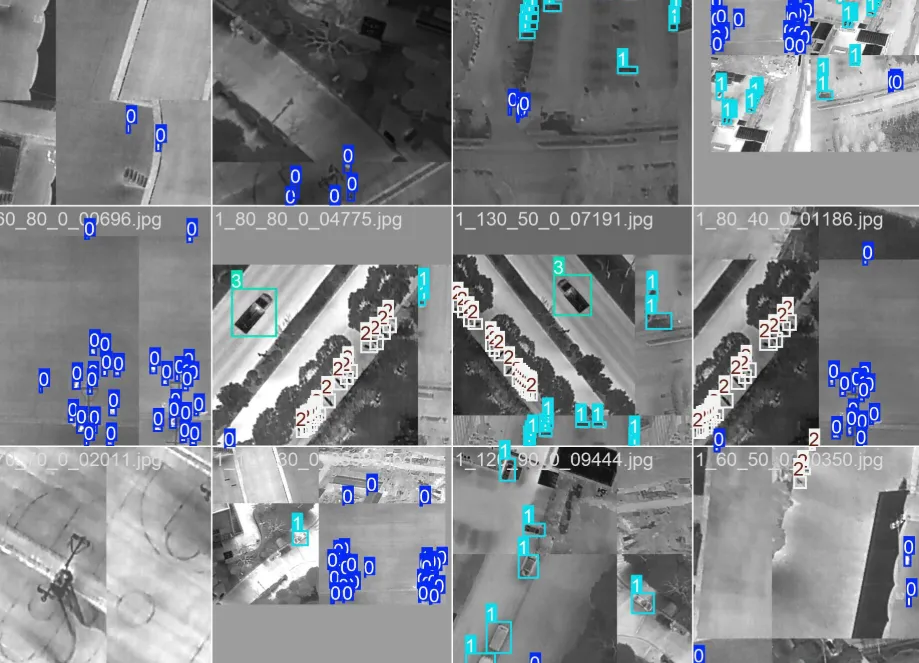
热辐射对比度:无人机的电机和电池在运行时温度明显高于环境背景,在红外图像中表现为明亮的点状或小面积区域。这种对比度在夜间最为明显——夜空背景温度接近环境温度,而无人机的热信号则非常突出。
目标形态模糊:红外图像的分辨率通常低于可见光图像,且热辐射扩散效应会导致目标边缘模糊。这意味着模型不能依赖精细的形状特征进行识别,而需要学习更本质的热信号模式。
背景复杂度:红外监控场景的背景可能包含建筑物热辐射、地面热斑、云层温度差异等多种热源干扰,模型需要在这些干扰中准确区分无人机目标。
多尺度变化:无人机的飞行高度从几十米到数百米不等,反映在图像中就是从占画面1%以下的微小亮点到清晰可辨的飞行器轮廓,尺度跨度超过一个数量级。
三、数据构建方法论:红外无人机检测数据的采集与标注策略
3.1 数据采集方案
本数据集的采集覆盖了多种典型红外监控场景:
- 夜间城市上空:背景包含建筑热辐射、地面热斑等复杂热源,是最具挑战性的场景
- 山地/森林上空:背景相对均匀但地形起伏导致温度梯度变化
- 开阔空域:背景简洁,主要用于基准性能测试
- 近距离与远距离:覆盖从百米内到数百米的不同探测距离
在采集过程中特别关注了以下变化因素:
- 不同型号无人机(多旋翼、固定翼)的热信号差异
- 不同飞行状态(悬停、平飞、加速)的温度变化
- 不同环境温度下(夏季/冬季)的对比度变化
- 不同时间段的背景温度变化(入夜后的降温过程)
3.2 标注策略
采用YOLO标准标注格式:
class x_center y_center width height
示例:
0 0.512 0.438 0.126 0.094
在标注过程中,需要特别注意以下问题:
极小目标标注:远距离无人机在图像中可能仅有几个像素大小,标注框需要精确覆盖热信号区域,不能过大(引入背景噪声)也不能过小(丢失边缘信息)。
热晕效应处理:高温目标周围的热辐射扩散区域不应包含在标注框内,标注框应严格对应目标的物理轮廓而非热扩散区域。
多目标场景:同一画面中可能存在多个无人机目标,需要逐一标注,避免遗漏。
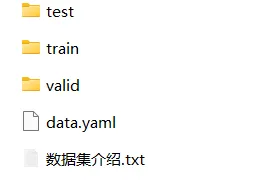
3.3 数据集目录结构
dataset/
├── train/
│   ├── images/
│   └── labels/
├── valid/
│   ├── images/
│   └── labels/
└── test/
    ├── images/
    └── labels/
配置文件:
train: ../train/images
val: ../valid/images
test: ../test/images
nc: 1
names: ['object']
四、模型训练与优化实战
4.1 基准模型训练
from ultralytics import YOLO

model = YOLO("yolov8s.pt")

model.train(
    data="dataset.yaml",
    epochs=150,
    imgsz=640,
    batch=16,
    patience=30
)
4.2 针对小目标的优化策略
无人机检测的核心难点在于小目标。远距离飞行的无人机在640×640的输入图像中可能仅占不到10×10像素的区域,这对传统目标检测模型构成了严峻挑战。
增加输入分辨率:将imgsz从640提升至1280,可以在不改变模型架构的前提下显著提升小目标检测性能。代价是推理速度下降约3倍,但对于监控系统而言,5-10fps的帧率通常已足够。
切片辅助推理(SAHI):使用SAHI(Slicing Aided Hyper Inference)技术,将大图切分为多个重叠子图分别检测,再将结果合并。这种方法可以在不增加训练成本的前提下,将小目标检测的mAP提升10-15个百分点。
注意力机制增强:在YOLOv8的Neck部分引入CBAM注意力模块,帮助模型聚焦于小目标的关键特征区域,抑制背景干扰。
多尺度训练:在训练过程中随机变换输入尺寸(从480到1280),使模型学习适应不同尺度的目标。
4.3 红外数据增强策略
传统可见光数据增强方法(如颜色抖动、HSV变换)在红外图像上效果有限。针对红外图像的特点,推荐以下增强策略:
- 温度范围归一化:将图像像素值归一化到统一的温度范围内,消除不同采集设备间的差异
- 随机热噪声注入:模拟不同探测器噪声水平
- 对比度自适应增强:增强目标与背景的温度对比度
- 背景替换增强:将目标区域粘贴到不同背景中,增加场景多样性
五、系统部署与工程实践
5.1 边缘推理部署
红外无人机监控系统通常部署在野外或边境等偏远位置,需要边缘计算设备支持:
硬件选型:NVIDIA Jetson AGX Orin(275 TOPS算力)可支持1280分辨率下15fps的实时检测;Jetson Nano则需降至640分辨率以维持5fps的帧率。
模型量化:将FP32模型量化为INT8精度,在精度损失<1%的前提下,推理速度提升2-3倍。
多摄像头级联:一台边缘设备可同时处理4-8路红外摄像头输入,实现大面积空域覆盖。
5.2 全天候监控系统架构
红外摄像头阵列 → 视频流汇聚 → 边缘推理引擎 → 目标跟踪 → 轨迹分析 → 告警判定
                                                                    ↓
                                                        声光告警/拦截指令/指挥中心通知
目标跟踪模块:使用BoT-SORT等算法,将逐帧检测结果关联为飞行轨迹,计算无人机的飞行速度、高度和方向。
轨迹分析模块:基于轨迹特征判断无人机的行为模式——是在执行巡逻任务还是存在入侵嫌疑。异常行为模式包括:在禁飞区上空盘旋、逼近敏感设施、夜间低空飞行等。
告警分级:根据目标距离、行为模式和区域敏感度,将告警分为三级:关注(黄色)、警告(橙色)、紧急(红色),不同级别触发不同的响应预案。
六、扩展研究方向
6.1 可见光-红外双模态融合
单一红外模态虽然具备全天候检测能力,但在目标识别精度上存在局限。融合可见光与红外图像的双模态检测方案,可以在白天利用可见光的高分辨率优势,在夜间切换为红外模式,实现24小时全天候高精度检测。
6.2 无人机型号分类
在检测到无人机目标后,进一步判断其型号(消费级/工业级/军用级),可以为威胁评估提供更丰富的信息。这可以作为一个独立的分类任务,在检测模型之后串联一个分类网络。
6.3 反制系统集成
将检测系统与反制设备(如电磁干扰枪、捕获网等)进行联动,当检测到入侵无人机并确认威胁等级后,自动引导反制设备瞄准目标,实现从"检测"到"处置"的闭环。
七、总结
本红外监控无人机目标检测数据集(4500+张图片),是目前公开可用的少数红外无人机检测数据集之一,填补了该领域的数据空白。数据集覆盖夜间监控、远距离飞行、多背景环境等多种场景,采用标准YOLO标注格式,可直接用于主流目标检测模型训练。
对于从事低空安全、边境防护、军事侦察与计算机视觉研究的开发者而言,该数据集不仅是一份珍贵的红外目标检测训练资源,更是一套从数据构建到系统部署的完整技术参考。随着低空经济的蓬勃发展与空域安全需求的持续升级,红外无人机检测技术将成为低空安全基础设施的关键组成部分,而高质量数据集将持续为这一领域的技术创新提供核心驱动力。