
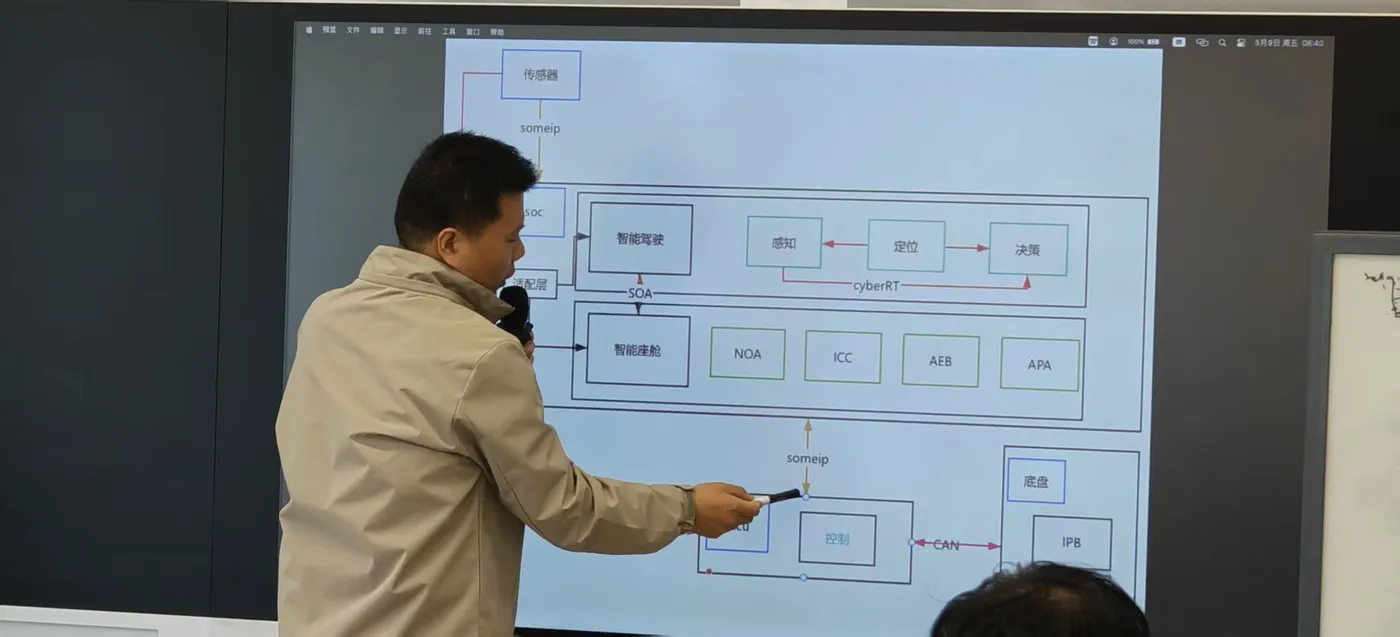
5月9日,东北某市,TsingtaoAI团队为某汽车厂商的智能驾驶业务和研发团队交付“智能调控系统算法与优化”课程。
本课程系统化解析智能调控系统的核心算法原理与前沿优化技术,深度融合经典控制、现代控制及模型预测控制(MPC)三大理论体系,聚焦自动驾驶与工业自动化场景的实践需求。课程从硬件层(传感器、异构计算芯片、执行器)到软件层(闭环反馈、实时优化)逐层拆解系统架构,结合车辆横纵向控制等实际案例,详解PID参数整定、LQR最优控制、MPC多目标优化等关键技术。
理论层面,涵盖状态空间建模、李雅普诺夫稳定性分析、能控/能观性判定,以及OSQP求解器驱动的MPC二次规划实现;实操环节通过MATLAB/Simulink仿真与车辆动力学模型,演示PID抗扰调参、轨迹跟踪与硬约束优化等工业级解决方案。课程融入讲师多年智能驾驶量产经验,涉及200万套辅助驾驶系统落地经验,直击模型线性化、噪声抑制、多变量耦合等行业挑战,为AI算法工程师与控制系统开发者提供从理论到落地的全链路能力升级,助力应对复杂动态环境下的实时调控与自主决策难题。
课程大纲方案
模块1:课程介绍与智能调控系统概述
- 讲师简介与课程目标
- 课程计划与学习方法
模块2:智能调控系统核心组成
- 硬件层:感知单元、计算单元、执行单元(传感器、芯片选型、执行器类型)
- 软件层:数据感知、智能控制、数据传输、应用交互
- 动态闭环流程与系统特点(反馈机制、抗干扰性)
模块3:经典控制理论
- 理论部分:
- 控制理论发展历程(从浮球水位调节器到PID控制)
- 系统分类(线性/非线性、连续/离散)
- 时域与复域模型(微分方程、传递函数、根轨迹)
- 系统性能指标(稳态误差、动态响应)
- PID控制原理:
- P/I/D控制的作用与公式
- PID参数调节方法及优缺点
模块4:现代控制理论
- 状态空间表示法(建模、能控性、能观性)
- 李雅普诺夫稳定性分析(第一法与第二法)
- 最优控制与LQR设计流程(系统建模、性能指标、Riccati方程求解)
模块5:模型预测控制(MPC)
- 核心思想:预测模型、滚动优化、反馈校正
- 车辆运动学与动力学建模
- 二自由度模型、轮胎侧偏力分析
- MPC实现步骤:
- 目标函数设计(跟踪误差、控制量约束)
- 硬约束与软约束设置
- 二次规划(QP)优化求解
模块6:实操与总结
- 案例实操:
- 使用MATLAB/Simulink进行PID参数整定
- MPC路径跟踪仿真(车辆模型+OSQP求解器)
- 课程总结与Q&A:
- 关键知识点回顾
- 行业应用挑战与未来趋势
授课讲师
任老师 智能驾驶技术专家
技术专长:
• 智能驾驶系统架构设计
• 多传感器融合算法
• 算法研发与量产落地
• 国际化项目支持
• 前500强研发工程师、高级顾问
在智能驾驶领域拥有十多年丰富经验。在世界Top100强企业的智能驾驶部门担任智能驾驶算法专家,负责基于多传感器融合的环境构建算法的总体框架设计及性能优化。在智驾算法研发与量产落地方面有着卓越的成就,主导研发的感知融合算法已在国内外多个主机厂的核心车型中实现量产,性能表现处于行业领先水平。具有国际化项目支持的经验,曾在公司欧洲研发中心支持全球智能驾驶量产项目,成功推动项目进展。长期与多家车企保持培训咨询合作,包含一汽、保时捷、阿维塔等。
专业背景和实践经验使他在智能座舱培训领域备受推崇。不仅注重理论知识的传授,更强调实际操作和体验的重要性。能够结合自己在智能驾驶领域的丰富经验,为学员提供从理论到实践的全方位指导。任老师擅长将复杂的技术概念转化为易于理解的语言,使学员能够快速掌握智能座舱的设计和应用。培训课程设计注重互动性和实用性,通过案例分析、模拟操作和现场演示等多种教学方法,确保学员能够在实际工作中灵活运用所学知识。教学风格亲切而富有启发性,能够激发学员的学习兴趣和创新思维,帮助他们在智能座舱领域取得更大的成就。
陈老师 智驾一线大厂资深技术经理
本硕阶段于中山大学完成自控专业学习,具备扎实的动力学建模与自动控制理论基础。
自2016年投身自动驾驶行业以来,完整经历了L2至L3级自动驾驶系统从技术验证到规模化量产的全生命周期开发,参与研发的规控系统已通过ISO 26262 ASIL-D功能安全认证,累计实现近百万套前装量产交付,其中符合欧盟ECE-R157等国际标准的出海项目达数十万套。
技能:
掌握 linux 系统下 c++、python 的程序开发技能、熟练使用 ros、cmake、vscode、matlab 等软件进行开发。
掌握自动控制原理进行系统的频域时域系统分析,现代控制理论高级控制器的设计,熟练推导汽车运动学和动力学模型,掌握常用的控制器包括 pid、lqr、mpc、stanley 等控制器,掌握观测器的开发以及工程上的控制器补偿方案的开发,以及联合仿真平台的搭建和实际车辆的调试。
关于TsingtaoAI
TsingtaoAI(北京霆涛商业智能技术有限公司)企业内训业务线专注于提供LLM、具身智能、AIGC、智算和数据科学领域的企业内训服务,通过深入业务场景的案例实战和项目式培训,帮助企业应对AI转型中的技术挑战。其培训内容涵盖AI大模型开发、Prompt工程、数据分析与模型优化等最新前沿技术,并结合实际应用场景,如智能制造、医药健康、金融科技和智能驾驶等。通过案例式学习和PBL项目训练,TsingtaoAI能够精准满足企业技术团队的学习需求,提升员工的业务能力和实战水平,实现AI技术的高效落地,为企业创新和生产力提升提供强有力的支持。
同时,TsingtaoAI公司并不是一家单纯的培训机构,我们同样是一家AI产品开发公司,公司核心团队主要也都是由技术和产品人才构成,公司团队大部分成员在大模型时代之前就在从事AI产品相关的工作。公司在过去一年里,为10余家客户开发了AI相关的产品,涵盖医疗、教育、智能制造、人力资源等领域。相信我们在AI产品开发和客户服务的过程所形成的认知和方法论,能对贵司的需求有更深更细的洞察和理解,也能提供更深入业务肌理的“AI能力获得”。
