
一、先说清楚这个站点是干什么的
如果你在机器人圈子里待过,多半有过这种体验:
想做机械臂选型,去官网翻参数;想看结构,搜到一张渲染图;想跑代码,找了个 URDF,下载下来发现 mesh 文件不在,路径全错。想搞明白这玩意儿到底怎么动,网上教程一堆,但要自己装环境、配依赖,折腾两天。
RobotsWiki 想解决的就是"这一步到处跳"的成本。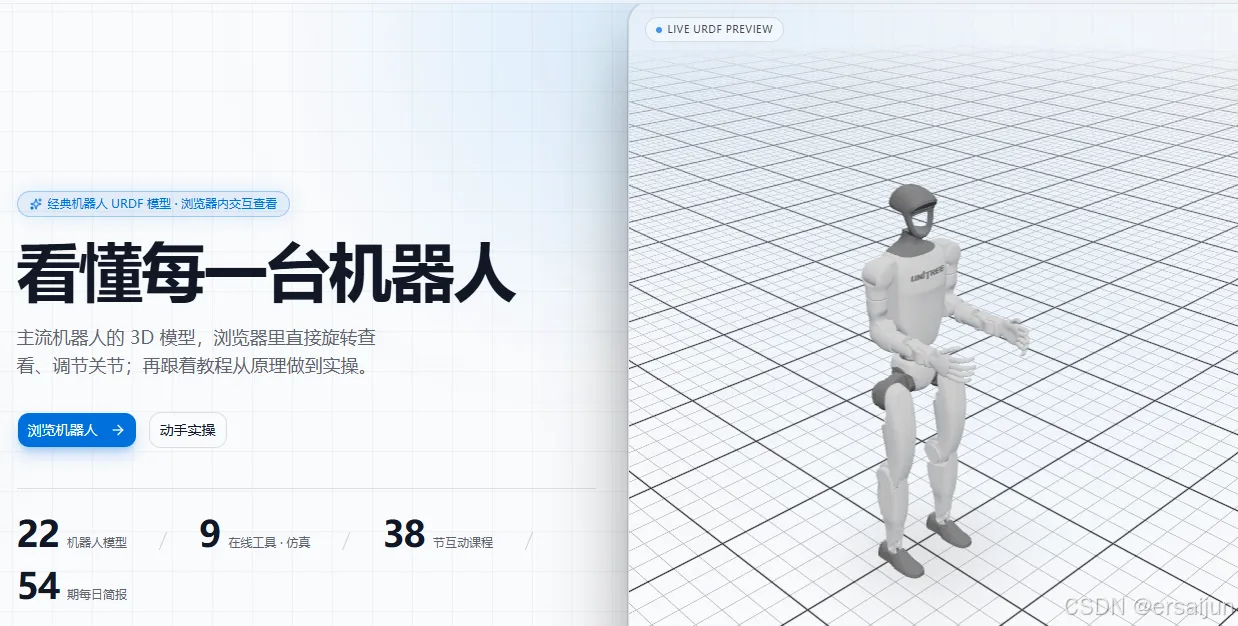
一句话定位:主流机器人的 3D 模型在浏览器里直接旋转查看、调节关节;再跟着交互式教程从原理做到实操。
站点目前有 5 个板块,都是能上手就用的,不存在"点进去只有一段话":
|
板块
|
状态
|
| --- | --- |
|
机器人模型库
|
22 台,四类:机械臂 / 四足 / 人形 / 灵巧手
|
|
机器人课堂
|
11 章 38 节,跑在浏览器里
|
|
资源导航
|
97 条精选论文、课程、框架、数据集、硬件厂商
|
|
在线工具
|
7 个交互式计算器
|
|
在线仿真 / 3D 查看 / 每日简报
|
Go2 实时仿真、3D 查看器、已更新 128 期日报
|
二、模型页:一个页面该有的东西
每台机器人一个独立页面(这也是搜索引擎愿意收录的原因 —— 有人搜 "Unitree G1 参数",就该有一个专门回答这个问题的落地页)。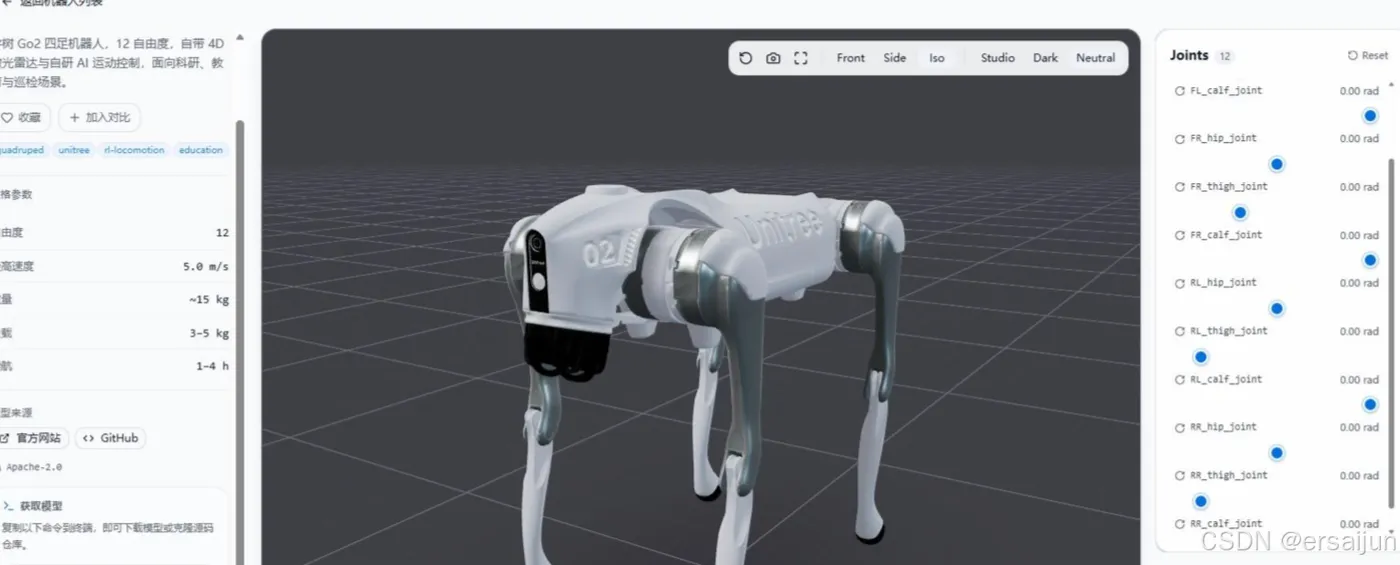
页面上有什么:
① 规格参数表 —— 自由度、最高速度、重量、负载、续航、发布年份,一屏看完。例如:
| |
Unitree Go2
|
| --- | --- |
|
自由度
|
12
|
|
最高速度
|
5.0 m/s
|
|
重量
|
~15 kg
|
|
负载
|
3–5 kg
|
|
续航
|
1–4 h
|
|
发布年份
|
2023
|
② 3D 模型直接看 —— 页面内嵌查看器,旋转、平移、逐个关节调节,不是只能转圈的静态图。想看清"膝关节限位在哪"这种问题,把模型拖到侧视图比看二维参数表直观得多。
③ 模型一键下载 —— 这是最实用的一块。每个模型页都给出下载命令,直接贴进终端
页面上也明确提醒了:URDF / MJCF 文件只是模型描述,mesh 文件通常在同目录或子目录,克隆仓库才能一次拿全 —— 这个坑很多人在 GitHub 上踩过。
④ 横向对比页 —— 22 台放在一张表里,型号、厂商、类别、自由度、负载、重量、价格、发布年份、适用场景 nine 列并排,附收藏功能(对比页)。
选型的时候,这个表的价值在于:你不用在 10 个厂商官网之间来回横跳,也不用为了比一个"额定负载 vs 峰值负载"去翻 PDF 手册。
三、课程页:11 章 38 节,从"动起来"到 VLA
模型页是"看懂",课堂是"学得会"。两件事是配套的 —— 你在模型页看到 G1 有 29 个自由度,课堂里就有一整章讲这 29 个自由度分别对应什么。
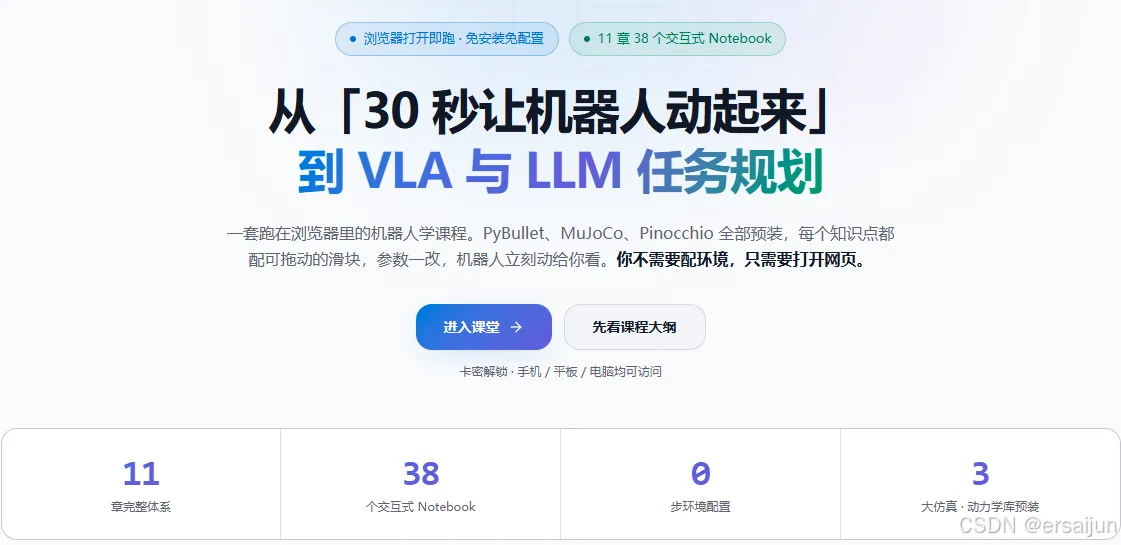
课堂的组织方式(按顺序读下来是一条完整路径):
|
章节
|
内容
|
节数
|
| --- | --- | --- |
|
00 入门
|
JupyterLab 操作、第一个机器人、机器人由什么组成、URDF 与 MJCF
|
4
|
|
01 数学基础
|
向量与矩阵、微积分与梯度、概率论、旋转表示(欧拉角/四元数/旋转矩阵)
|
4
|
|
02 运动学与动力学
|
正/逆运动学、动力学、雅可比与奇异点、轨迹规划
|
5
|
|
03 控制理论
|
PID、LQR、阻抗控制、MPC
|
4
|
|
04 感知与状态估计
|
卡尔曼滤波、图像感知、3D 点云与 ICP
|
3
|
|
05 路径规划
|
A、RRT、RRT
|
3
|
|
06 强化学习
|
Q-Learning、DQN、PPO
|
3
|
|
07 工程实战
|
UR5 画圆、自主导航闭环(毕业项目)、机械臂抓取 Pipeline
|
3
|
|
08 算法基础
|
复杂度权衡、搜索与排序、图与树
|
3
|
|
09 模仿学习
|
行为克隆 BC、ACT 动作分块、数据采集与硬件
|
3
|
|
10 VLA 前沿
|
RT-2 → π0 → GR00T 演进、从零造 micro-VLA、LLM 任务规划
|
3
|
它和普通教程的差别,官网归了四点,我逐条说人话:
① 浏览器即跑,零配置 PyBullet、MuJoCo、Pinocchio 全部预装。不用 conda install,不用 pip install -e .,不用改 CUDA 版本。打开网页就能跑 38 个 Notebook。
这条是整个产品最值钱的部分。装环境劝退一半人,这不是段子 —— MuJoCo 编译报错、PyBullet 渲染黑屏、依赖版本冲突、URDF 相对路径找不到,这四件事我全踩过。能把"配环境"这一步从用户的生命里删掉,价值比多讲十节课大。
② 每个知识点都配可拖动的滑块 不是给你看静态图表,是给你 @interact 滑块。拖一下,参数变了,机器人立刻动给你看。
③ 完整学习路径 从"30 秒让机器人动起来"一路走到"自主导航毕业项目",难度从入门直通前沿。前 7 章是本科到研究生衔接的硬骨头(运动学、控制、RL),后 3 章(模仿学习、VLA)是当下工业界最热的落地方向。
④ 每节开篇列"收获清单" 口诀、生活化类比、小结、练习一个不少。学完知道自己到底学会了什么,而不是"看完了"。
适合谁:
在校生 / 转行者 —— 被"环境 + 数学 + 工程"三重门槛挡住,这套课把门槛拆成台阶
在职工程师补课 —— 做感知想补控制,做控制想补 RL,按章节跳读,缺哪补哪
研究者做快速验证 —— 有个控制想法想验证?在预装好的环境里改两行参数就能看到结果
对具身智能好奇的技术人 —— 不想只停留在看公众号文章,第 10 章直接从零造一个 micro-VLA
结尾
我把这条路径走完的感觉是:机器人学习里最贵的不是钱,是"从想学"到"跑起来"之间那堵墙。 这堵墙由三样东西构成:装环境、公式没直觉、内容不成体系。RobotsWiki 的做法是把墙拆掉 —— 不是教得更好,是让你少走三天的弯路。
