histogram翻译成中文就是直方图,在计算机图像处理和视觉技术中,通常用histogram来进行图像匹配,从而完成track,比如meanshift跟踪算法中,经常要用到图像的直方图。
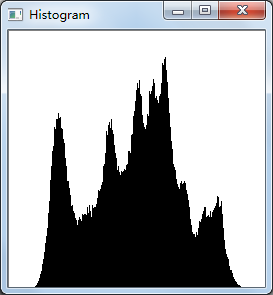
灰度图的histogram计算,首先要选择bin(中文可以称作槽)的数量,对于灰度图,像素的范围通常是[0-255],所以bin的数目就是256,然后我们循环整幅图像,统计出每种像素值出现的次数,放到对应的bin中。比如bin[0]中放的就是整幅图像中灰度值为0的像素个数,bin[1]中放的就是整幅图像中灰度值为1的像素个数……
下面的直方图就是灰度图lenna对应的直方图。
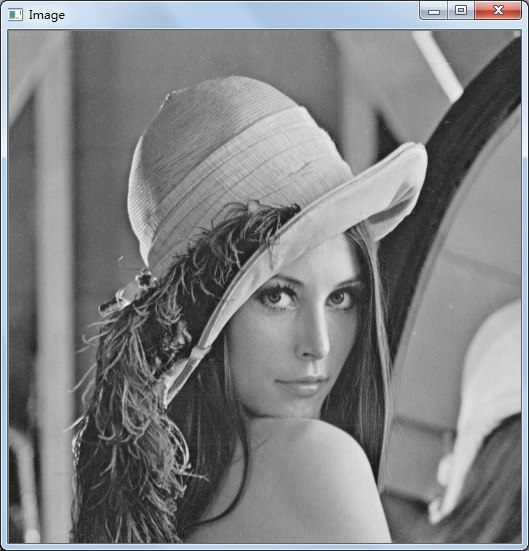
灰度图直方图的cpu计算特别简单,定义一个数组hostBin[256],初始化所有数组元素为0,然后循环整幅图像,得到直方图,代码如下:
//cpu求直方图
void cpu_histgo()
{
int i, j;
for(i = 0; i < height; ++i)
{
for(j = 0; j < width; ++j)
{
//printf("data: %d\n", data[i * width + j] );
hostBin[data[i * width + j]]++;
//printf("hostbin %d=%d\n", data[i * width + j], hostBin[data[i * width + j]]);
}
}
}
如何使用opencl,来计算灰度图,就没有那么简单了。我们知道gpu的优势是并行计算,如何把图像分块,来并行计算直方图,是我们讨论的重点。下面是一副512*512图像的thread,workgroup划分:
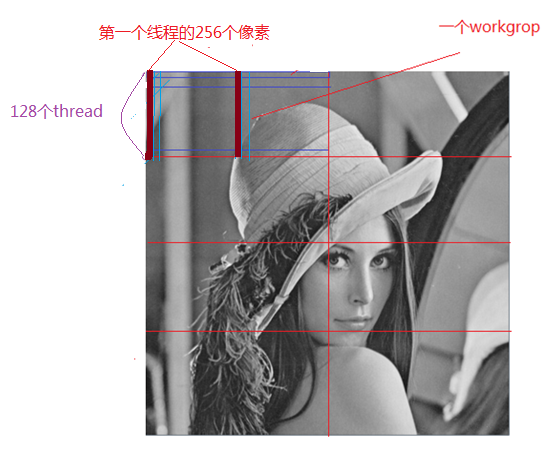
我们设定图像的宽度是bins的整数倍,即256的倍数,高度是workgroup size(本程序中,设置为128)的倍数,如果图像高宽不是bins和workgroup size的倍数,则我们通过下面的公式把图像的宽度和高度变成它们的倍数:
//width是binSize的整数倍,height是groupsize的整数倍
width = (width / binSize ? width / binSize: 1) * binSize;
height = (height / groupSize ? height / groupSize: 1) * groupSize;
则512*512的图像可以分为8个work group,每个workgroup包括128个thread,每个thread计算256个像素的直方图,并把结果放到该thread对应的local memroy空间,在kenrel代码结束前,合并一个workgroup中所有thread的直方图,生成一个workgroup块的直方图,最后在host端,合并8个workgroup块的直方图,产生最终的直方图。
openCL的memory对象主要有3个,dataBuffer用来传入图像数据,而minDeviceBinBuf大小是workgroup number *256, 即每个workgroup对应一个bin,另外一个kernel函数的第二个参数,它的大小为workgroup size*256, 用于workgroup中的每个线程存放自己256个像素的直方图结果。
//创建2个OpenCL内存对象
dataBuf = clCreateBuffer(
context,
CL_MEM_READ_ONLY,
sizeof(cl_uchar) * width * height,
NULL,
0);
//该对象存放每个block块的直方图结果
midDeviceBinBuf = clCreateBuffer(
context,
CL_MEM_WRITE_ONLY,
sizeof(cl_uint) * binSize * subHistgCnt,
NULL,
0);
…
status = clSetKernelArg(kernel, 1, groupSize * binSize * sizeof(cl_uchar), NULL); //local memroy size, lds for amd
下面看看kernel代码是如何计算workgroup块的直方图。
__kernel
void histogram256(__global const uchar* data,
__local uchar* sharedArray,
__global uint* binResult)
{
size_t localId = get_local_id(0);
size_t globalId = get_global_id(0);
size_t groupId = get_group_id(0);
size_t groupSize = get_local_size(0);
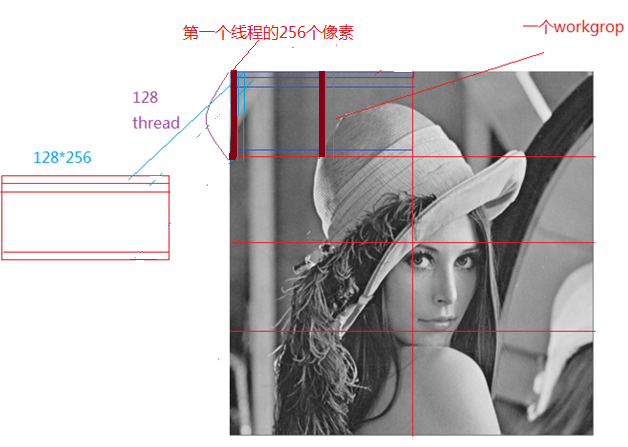
下面这部分代码初始化每个thread对应的local memory,也就是对应的256个bin中计数清零。sharedArray大小是workgroup size * 256 = 128 * 256
//初始化共享内存
for(int i = 0; i < BIN_SIZE; ++i)
sharedArray[localId * BIN_SIZE + i] = 0;
通过barrier设置workgroup中所有thread的同步点,保证所有thread都完成初始化操作。
barrier(CLK_LOCAL_MEM_FENCE);
下面的代码,计算thread中,256个像素的直方图,比如对于workgroup 0中的thread 0它计算的256个像素为绿条的部分像素,注意:每个thread的包含的像素并不是连续的。

//计算thread直方图
for(int i = 0; i < BIN_SIZE; ++i)
{
uint value = (uint)data[groupId * groupSize * BIN_SIZE + i * groupSize + localId];
sharedArray[localId * BIN_SIZE + value]++;
}
通过fence,保证每个thread都完成各自的直方图计算。
barrier(CLK_LOCAL_MEM_FENCE);
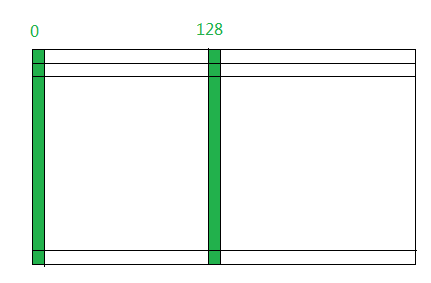
下面是合并各个thread的直方图形成整个workgroup像素块的直方图,每个thread合并2个bin,比如thread 0,合并bin0和bin128。
//合并workgroup中所有线程的直方图,产生workgroup直方图
for(int i = 0; i < BIN_SIZE / groupSize; ++i)
{
uint binCount = 0;
for(int j = 0; j < groupSize; ++j)
binCount += sharedArray[j * BIN_SIZE + i * groupSize + localId];
binResult[groupId * BIN_SIZE + i * groupSize + localId] = binCount;
}
}
最终在host端,我们还要把每个workgroup块的直方图合并成得到整个图像的直方图,主要代码如下:
// 合并子块直方图值
for(i = 0; i < subHistgCnt; ++i)
{
for( j = 0; j < binSize; ++j)
{
deviceBin[j] += midDeviceBin[i * binSize + j];
}
}
完整的代码请参考:
工程文件gclTutorial7
代码下载: