桥梁裂缝目标检测数据集:4,000张图像 | 目标检测
源码数据分享
通过网盘分享的文件:桥梁裂缝检测数据集
链接: https://pan.baidu.com/s/1-aIDtt7JQW4nhhYxY7sRqg?pwd=iu58
提取码: iu58
一、引言:桥梁安全监测中的"裂缝侦探"
随着交通基础设施建设规模的不断扩大,桥梁作为关键交通枢纽,其安全性与可靠性直接关系到公共安全与经济运行。我国桥梁数量庞大,其中大量桥梁已进入服役中后期,裂缝是最常见、最直观的结构损伤表现形式。然而,传统桥梁检测主要依赖人工巡检,不仅效率低、成本高,而且在高空、高风险环境下存在较大安全隐患。
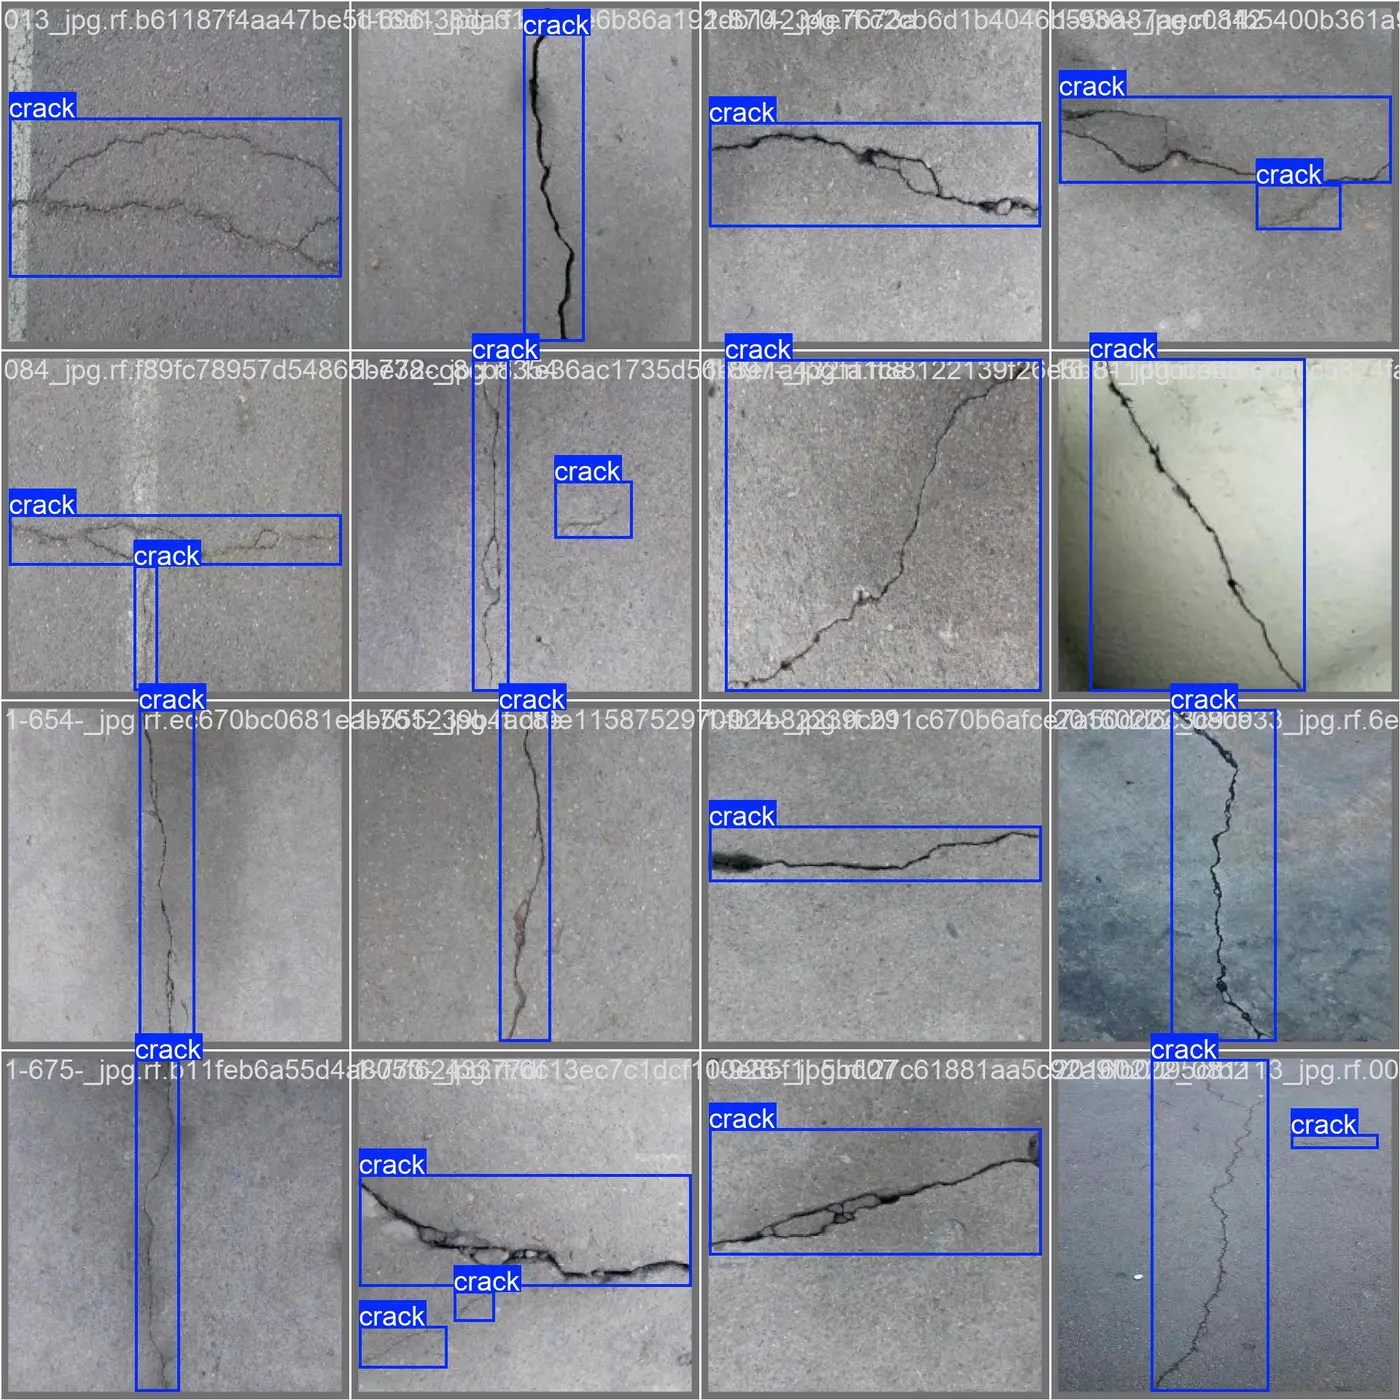
近年来,随着计算机视觉与深度学习技术的发展,基于图像的自动裂缝检测逐渐成为桥梁健康监测的重要发展方向。通过无人机搭载高清摄像设备,结合深度学习模型,可以在短时间内完成大范围桥梁巡检,实现裂缝的自动识别、定位与评估。而这一切的基础,正是一套高质量、多场景覆盖的桥梁裂缝检测数据集。
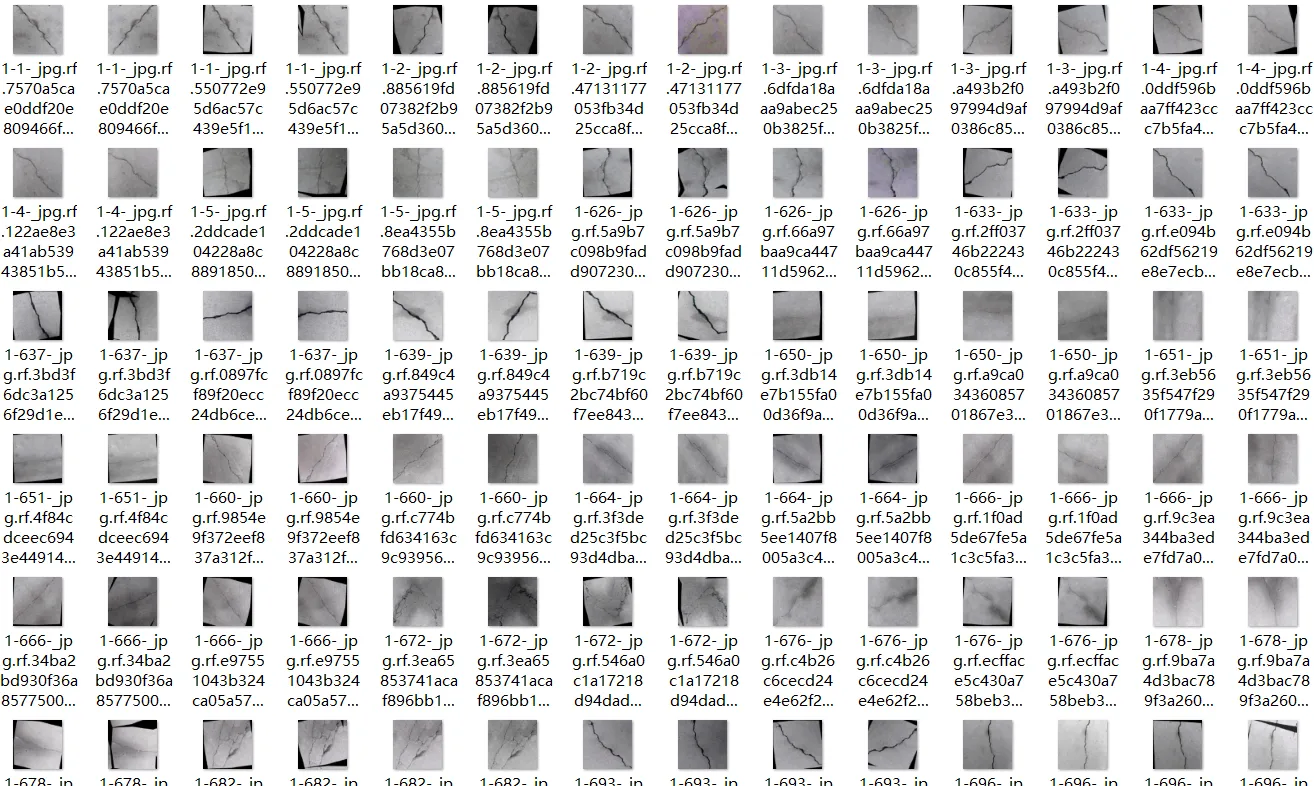
本文将围绕一套包含4000张高质量标注的桥梁裂缝检测数据集,从数据构建理念、场景特性、训练策略到工程部署,进行全链路的深度解析。
二、数据集深度解析
2.1 数据集核心参数
| 参数 | 内容 |
|---|---|
| 图像数量 | 4000张 |
| 数据来源 | 真实桥梁工程采集 |
| 标注格式 | YOLO标准格式(归一化坐标) |
| 类别数量 | 1类 |
| 类别名称 | crack |
| 数据划分 | 训练集/验证集/测试集 |
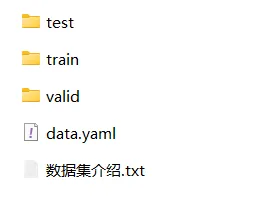
2.2 数据目录结构
database/桥梁裂缝检测数据集/
├── train/
│   ├── images/
│   └── labels/
├── valid/
│   ├── images/
│   └── labels/
└── test/
    ├── images/
    └── labels/
结构标准规范,可直接接入YOLO、Faster R-CNN等主流检测框架。
2.3 类别定义
本数据集为单类别检测任务:
| 类别ID | 类别名称 |
|---|---|
| 0 | crack |
专注于裂缝目标检测,使模型能够更集中地学习裂缝的几何特征与纹理特征,避免类别干扰。
2.4 标注规范
- 标注格式:YOLO标准格式(归一化坐标)
- 标注方式:Bounding Box(目标检测框)
- 标注精度:高精度定位裂缝区域
- 标注流程:多轮人工复核
标注严格控制误差范围,无明显错标、漏标问题,可直接用于训练。
三、桥梁裂缝检测的特殊挑战
3.1 裂缝尺度差异极大
桥梁裂缝的尺度范围非常广泛:
- 发丝级细裂缝:宽度仅0.05~0.1mm,肉眼难以发现
- 中等宽度裂缝:宽度0.2~1mm,是最常见的检测目标
- 宽幅结构裂缝:宽度>1mm,可能是结构性损伤的信号
从发丝级到宽幅裂缝,尺度差异可达数十倍,对模型的多尺度检测能力提出了极高要求。
3.2 背景复杂干扰严重
桥梁表面存在大量干扰元素:
- 水渍:雨后或渗水产生的水渍与细裂缝视觉相似
- 污渍:油渍、锈迹、附着物等
- 施工痕迹:模板印、接缝、修补痕迹
- 阴影:结构投影产生的暗带
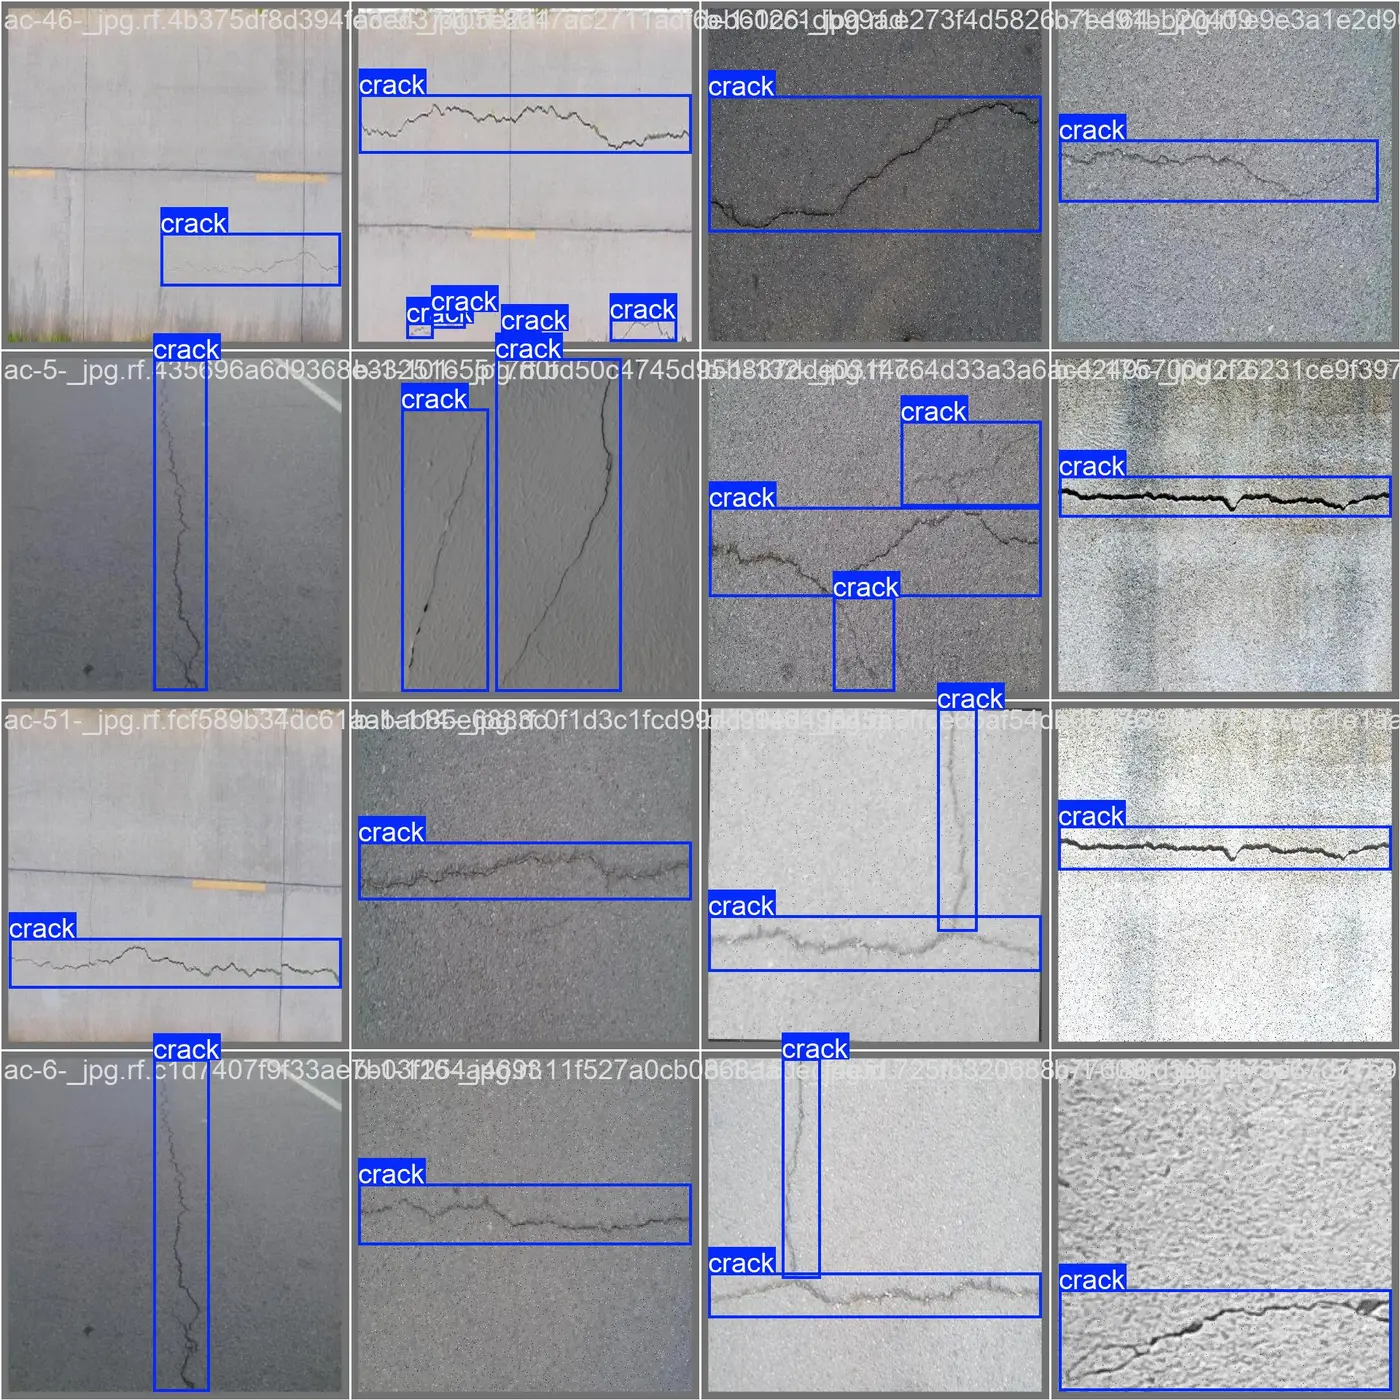
3.3 环境条件多变
- 光照变化:强光直射、弱光阴影、逆光条件
- 天气影响:晴天、雨天、雾天,不同天气下表面状态差异大
- 拍摄角度:近景细节、远景概览、倾斜视角
- 拍摄距离:近距离可看清细裂缝,远距离只能看到粗裂缝
3.4 裂缝形态多样性
- 线性裂缝:沿一个方向延伸
- 网状裂缝:多条裂缝交叉形成网状
- 龟裂:表面大面积不规则开裂
- 分支裂缝:主裂缝分出支裂缝
不同形态的裂缝对检测框的设计和标注都有不同要求。
四、数据集场景覆盖与数据特性
4.1 桥梁类型覆盖
- 梁桥:最常见的桥型,裂缝多出现在梁底和腹板
- 拱桥:裂缝多出现在拱肋和拱脚
- 斜拉桥:裂缝多出现在索塔和主梁连接处
- 悬索桥:裂缝多出现在锚碇和塔柱
4.2 检测部位覆盖
- 桥墩:竖向裂缝、水平裂缝、斜向裂缝
- 桥台:沉降裂缝、温度裂缝
- 梁体:腹板裂缝、底板裂缝、翼缘裂缝
- 桥面铺装:横向裂缝、纵向裂缝、龟裂
4.3 多尺度裂缝覆盖
- 发丝级细裂缝:早期预警的关键目标
- 中等宽度裂缝:日常巡检的主要目标
- 宽幅结构裂缝:安全评估的重点目标
4.4 多条件环境覆盖
- 光照条件:强光、弱光、阴影、均匀光照
- 天气条件:晴天、雨天、雾天
- 拍摄角度:正面、侧面、倾斜
- 拍摄距离:近景(<1m)、中景(1~5m)、远景(>5m)
五、模型训练全流程实战
5.1 数据配置文件
path: /dataset/path
train: train/images
val: valid/images
test: test/images

nc: 1
names:
  0: crack
5.2 YOLOv8训练命令
yolo detect train \
  data=data.yaml \
  model=yolov8s.pt \
  epochs=150 \
  imgsz=640 \
  batch=16 \
  optimizer=AdamW \
  lr0=0.001
5.3 训练参数优化
| 参数 | 推荐值 | 说明 |
|---|---|---|
| model | yolov8s/m | 裂缝特征细粒度,需要更强特征提取 |
| epochs | 100~200 | 视收敛情况调整 |
| imgsz | 640 / 768 | 细裂缝建议768 |
| batch | 16~24 | 根据显存调整 |
| optimizer | AdamW | 收敛更稳定 |
5.4 数据增强策略
augmentation:
  hsv_h: 0.015    # 色调扰动
  hsv_s: 0.7      # 饱和度扰动
  hsv_v: 0.4      # 明度扰动(不同光照条件)
  degrees: 5.0    # 小角度旋转
  translate: 0.1  # 平移
  scale: 0.5      # 缩放
  fliplr: 0.5     # 水平翻转
  mosaic: 1.0     # 马赛克增强
  mixup: 0.1      # 混合增强
特别说明:旋转角度不宜过大(5度以内),因为桥梁裂缝的方向具有工程意义——横向裂缝和纵向裂缝的危险等级不同。
六、核心技术挑战与解决方案
6.1 细小裂缝检测(发丝级)
发丝级裂缝宽度仅0.05~0.1mm,在图像中可能只有1~2个像素宽。
解决方案:
- 提高输入分辨率至768或1024
- 使用多尺度训练策略
- 在检测头增加P2层检测小目标
- 引入高分辨率特征保留机制
- 使用可变形卷积增强细长目标建模
6.2 背景干扰抑制
水渍、污渍、施工痕迹等与裂缝视觉相似,容易导致误检。
解决方案:
- 增加困难负样本(水渍、接缝等非裂缝纹理)
- 使用Focal Loss聚焦困难样本
- 引入纹理分析模块增强裂缝特征
- 结合上下文信息判断(裂缝通常有一定走向和延伸性)
6.3 裂缝方向性建模
桥梁裂缝的方向具有工程意义——横向裂缝和纵向裂缝的危险等级不同。
解决方案:
- 标注时记录裂缝方向信息
- 训练角度感知的特征提取模块
- 在后处理阶段根据裂缝宽高比判断方向
- 结合实例分割获取裂缝的精确走向
6.4 裂缝宽度估算
仅检测裂缝位置还不够,工程应用还需要估算裂缝宽度。
解决方案:
- 结合像素尺寸和拍摄距离估算实际宽度
- 使用回归头同时预测裂缝宽度
- 结合实例分割获取裂缝轮廓,精确计算宽度
- 多角度拍摄交叉验证
七、工程部署与智能巡检系统
7.1 无人机自动巡检系统
无人机起飞 → 航线规划 → 航拍采集 → 裂缝检测 → 裂缝定位 → 巡检报告
关键技术:
- 无人机自动航线规划,覆盖桥梁关键部位
- 实时检测或离线处理模式
- GPS定位将裂缝映射到桥梁3D模型
- 自动生成巡检报告
7.2 边缘端部署
在巡检机器人或无人机端部署轻量级模型:
- 使用YOLOv8n + TensorRT FP16
- 输入分辨率416~640,平衡精度与速度
- 实时检测与告警
- 候选区域发送至云端精检
7.3 云端精检系统
- 使用YOLOv8m/l大模型,输入分辨率768+
- SAHI切片推理处理大分辨率航拍图
- 裂缝宽度与长度精确测量
- 与历史巡检数据对比,追踪裂缝发展趋势
7.4 实时性优化
| 优化手段 | 精度影响 | 速度提升 | 适用场景 |
|---|---|---|---|
| YOLOv8n + TensorRT | -5~8% | 3~5x | 无人机端 |
| INT8量化 | -1~3% | 2~3x | 边缘设备 |
| 模型剪枝 | -2~5% | 1.5~2x | 资源受限 |
| SAHI切片推理 | ~0% | 取决于切片 | 云端精检 |
八、典型应用场景详解
8.1 桥梁自动巡检系统
- 裂缝自动检测与定位
- 裂缝宽度、长度自动测量
- 裂缝发展趋势追踪
- 自动生成巡检报告
8.2 无人机巡检
- 大范围桥梁外观检测
- 高空区域安全检测
- 定期巡检数据积累
- 与BIM模型结合进行3D可视化
8.3 巡检机器人
- 桥梁底部、侧面等复杂区域检测
- 近距离高清拍摄与检测
- 搭载多种传感器(可见光+红外)
- 长期驻守自动巡检
8.4 结构健康监测
- 裂缝识别与发展趋势分析
- 结构安全等级自动评估
- 预警阈值触发机制
- 与传感器网络融合
8.5 学术研究
- 小目标检测算法优化
- 模型轻量化研究
- 细长目标检测方法
- 多尺度特征融合验证
九、数据集扩展与未来方向
9.1 裂缝分类标注
当前数据集为单一"crack"类别,未来可扩展为:
- 横向裂缝、纵向裂缝、斜向裂缝分类
- 表面裂缝、深层裂缝、贯穿裂缝分类
- 不同严重等级的裂缝分类
9.2 实例分割标注
- 从Bounding Box升级到实例分割
- 提供裂缝的精确轮廓与走向信息
- 支持裂缝长度和宽度的精确测量
9.3 多结构类型扩展
- 从桥梁扩展到隧道、大坝、建筑等
- 构建通用的基础设施裂缝检测数据集
- 跨结构类型的迁移学习研究
9.4 时序数据与预测
- 同一裂缝在不同时期的变化追踪
- 裂缝发展趋势预测模型
- 基于历史数据的预警系统
十、总结与展望
从数据集设计角度来看,这套桥梁裂缝数据集体现了典型的工程级数据构建思路:
单类别聚焦策略:使模型专注于裂缝特征学习,避免类别干扰,对于细粒度检测任务尤为重要。
多尺度与复杂背景覆盖:这正是裂缝检测的难点所在,只有在训练阶段充分覆盖这些情况,模型在实际部署中才能保持稳定性能。
真实工程场景数据:数据来源真实桥梁工程,而非实验室模拟,这一点直接决定了模型的落地能力。
社会价值超越技术本身:当裂缝能够被自动检测并及时预警时,其带来的社会价值远高于技术本身——一座桥梁的安全,关系到成千上万人的生命。
桥梁作为重要交通基础设施,其安全监测至关重要。随着AI技术的发展,基于视觉的自动裂缝检测正在成为行业发展趋势。希望本数据集和本文的实战经验,能为桥梁安全监测领域的研究与工程应用提供坚实的数据基础和技术参考。