基于透镜天线阵列的毫米波大规模多输入多输出(MIMO)系统可靠波束空间信道估计研究附Matlab代码

简介: ​✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。🍎 往期回顾关注个人主页:Matlab科研工作室👇 关注我领取海量matlab电子书和数学建模资料🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。🔥 内容介绍研究背景基本原理⛳️ 运行结果📣 部分代码function nc = noCollision(n2, n1, o)    A = [n1(1) n1(2)];    B = [n2(1) n2(2)];   

✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。

🍎 往期回顾关注个人主页:Matlab科研工作室

👇 关注我领取海量matlab电子书和数学建模资料

🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。

🔥 内容介绍

研究背景

  • 5G 及未来通信发展需求:随着 5G 及未来 6G 无线通信系统的发展,毫米波通信与大规模 MIMO 技术的融合成为关键研究方向。毫米波频段有丰富带宽资源,但路径损耗严重,需大规模 MIMO 技术实现空间波束赋形补偿损耗。然而,传统全连接架构硬件成本和功耗极高,限制了其应用。
  • 降低系统复杂度的需求:透镜天线阵列因其电磁聚焦特性,成为降低复杂度的有效解决方案。它可将空域信道转换为波束域信道,减少需估计的信道矩阵维度和射频链路数,降低实现复杂度,因此在毫米波大规模 MIMO 系统中得到广泛研究。但波束选择要求基站获取精确的波束空间信道信息,由于波束空间信道规模大而射频链数量有限,信道估计成为颇具挑战性的任务。

基本原理

  • 透镜天线阵列原理:透镜天线一般由电磁透镜和位于焦点区域的匹配天线阵列组成。根据几何光学理论,它可将不同角度的入射信号聚焦于不同的接收天线子集,能把信号从空间域转换到波束域,可看作连续孔径相位 MIMO 系统中 N×N 维的空间离散傅里叶变换(DFT)矩阵。
  • 波束空间信道稀疏性:毫米波信道具有有限散射特性,路径数少,信号入射角度集中。经透镜转换后的波束空间信道矩阵呈现稀疏性,非零元素对应有效传播路径。这一特性为将信道估计问题转化为稀疏信号恢复问题提供了理论基础。
  • 信道估计原理:基于波束空间信道的稀疏性,可利用贪婪算法(如 OMP)或凸优化方法(如 LASSO)等,将信道估计转化为稀疏信号恢复问题,从少量导频中恢复非零路径。具体步骤包括导频传输、路径识别和参数细化。此外,还可通过构造过完备字典、利用低秩优化等方法提高估计精度和效率,同时需考虑导频开销与估计精度的平衡、硬件校准与误差补偿以及高移动性环境下的信道估计等问题。

⛳️ 运行结果
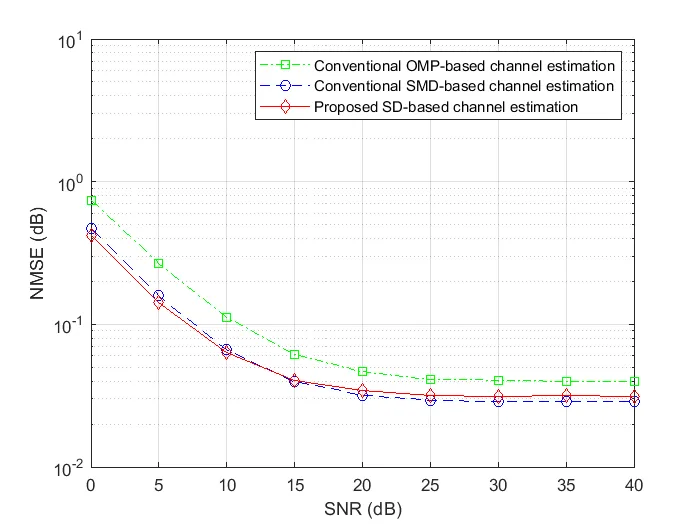
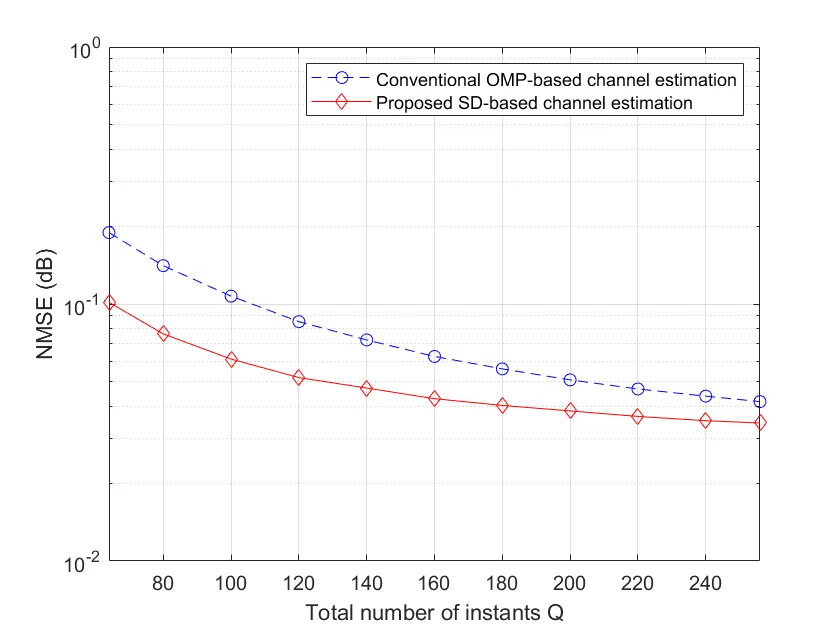
image.gif 编辑

image.gif 编辑

📣 部分代码

function nc = noCollision(n2, n1, o)

   A = [n1(1) n1(2)];

   B = [n2(1) n2(2)];

   obs = [o(1) o(2) o(1)+o(3) o(2)+o(4)];


   C1 = [obs(1),obs(2)];

   D1 = [obs(1),obs(4)];

   C2 = [obs(1),obs(2)];

   D2 = [obs(3),obs(2)];

   C3 = [obs(3),obs(4)];

   D3 = [obs(3),obs(2)];

   C4 = [obs(3),obs(4)];

   D4 = [obs(1),obs(4)];


   % Check if path from n1 to n2 intersects any of the four edges of the

   % obstacle


   ints1 = ccw(A,C1,D1) ~= ccw(B,C1,D1) && ccw(A,B,C1) ~= ccw(A,B,D1);

   ints2 = ccw(A,C2,D2) ~= ccw(B,C2,D2) && ccw(A,B,C2) ~= ccw(A,B,D2);

   ints3 = ccw(A,C3,D3) ~= ccw(B,C3,D3) && ccw(A,B,C3) ~= ccw(A,B,D3);

   ints4 = ccw(A,C4,D4) ~= ccw(B,C4,D4) && ccw(A,B,C4) ~= ccw(A,B,D4);

   if ints1==0 && ints2==0 && ints3==0 && ints4==0

       nc = 1;

   else

       nc = 0;

   end

end

🔗 参考文献

[1] 程振桥.基于透镜天线阵列的大规模MIMO系统性能优化研究[D].北京邮电大学,2022.

[2] 董福王.大规模MIMO联合感知通信波束赋形技术研究[D].哈尔滨工程大学,2022.

[3] 陈真,唐杰,杜晓宇,等.无人机辅助多用户毫米波MIMO系统的透镜波束预编码技术研究[J].电子与信息学报, 2022(044-003).

相关文章
|
8月前
|
算法 自动驾驶 安全
【路径规划】在二维和三维空间中实现RRT_算法,根据障碍物位置和尺寸实现的避障功能附matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。 🍎 往期回顾关注个人主页:Matlab科研工作室 👇 关注我领取海量matlab电子书和数学建模资料 🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。 🔥 内容介绍 一、路径规划与避障的重要性 在机器人运动控制、自动驾驶、无人机导航等众多领域,路径规划与避障是关键技术。例如,在工业机器人的操作场景中,机器人需要在复杂的工作空间内,从起始点运动到目标点,同时避开各种障碍物,如生产设备、固定支架等,以确保生产任务
337 0
|
8月前
|
数据处理 算法框架/工具 开发者
UUV_AUV六自由度水下航行器动力学模型(运动学+动力学+扰动)仿真(带说明资料)
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。 🍎 往期回顾关注个人主页:Matlab科研工作室 👇 关注我领取海量matlab电子书和数学建模资料 🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。 🔥 内容介绍 一、基于刚体运动学和 Newton - Euler 方程推导运动方程 刚体运动学基础: 二、水下航行器基本受力分析 推进力:通常由 AUV 上的推进器产生,如螺旋桨、喷水推进器等。推进力的大小和方向取决于推进器的类型、转速以及工作模式。推进
582 0
|
8月前
|
存储 缓存 安全
一文带你读懂 Go 1.24 map 重构了什么?
本文聚焦 Go 1.24 map 底层重构,解释它如何从旧版 bucket + overflow 方案,演进为 Swiss Table + 局部 split 的新结构,以及它所带来的性能提升。
444 1
一文带你读懂 Go 1.24 map 重构了什么?
|
8月前
|
设计模式 Java Go
Go中的switch的8种使用场景:没有你想的那么简单
在 Go 中灵活使用 switch,可以使代码更清晰、更易维护。 switch 是 Go 中不可或缺的控制结构之一
1066 0
|
8月前
|
编解码 自然语言处理 机器人
IEEE顶刊:水下机器人AUV路径规划和MPC模型预测控制跟踪控制(复现)
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。 🍎 往期回顾关注个人主页:Matlab科研工作室 👇 关注我领取海量matlab电子书和数学建模资料 🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。 🔥 内容介绍 一、水下机器人(AUV)概述 水下机器人(AUV)在海洋科学研究、资源勘探、水下工程等众多领域发挥着关键作用。例如,在深海矿产资源勘探中,AUV 能够深入到复杂的海底地形区域,获取详细的地质数据;在海洋生态环境监测方面,AUV 可以实时采集不同深
395 0
|
8月前
|
存储 数据库连接 Go
项目跑起来之前的那些事
项目运行前都需要怎么设计?做那些准备呢?本篇博客将会拆解 Go 应用启动的核心代码逻辑
198 1
|
8月前
|
传感器 算法 定位技术
【无人机】无人机的协作式FREE GPS定位系统附matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。 🍎 往期回顾关注个人主页:Matlab科研工作室 👇 关注我领取海量matlab电子书和数学建模资料 🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。 🔥 内容介绍 一、传统 GPS 定位面临的挑战 信号遮挡与干扰:在许多复杂环境中,如城市峡谷、茂密森林或室内场景,GPS 信号容易受到建筑物、树木等障碍物的遮挡,导致信号减弱甚至丢失,从而无法实现精确的定位。此外,一些电子设备或恶意干扰源也可能对 GPS 信号
249 0
|
8月前
|
传感器 安全 数据处理
无人船USV轨迹跟踪+NMPC非线性模型预测+障碍物避碰Matlab程序(IEEE复现)
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。 🍎 往期回顾关注个人主页:Matlab科研工作室 👇 关注我领取海量matlab电子书和数学建模资料 🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。 🔥 内容介绍 一、无人船(USV)应用与挑战 广泛应用场景:无人船(Unmanned Surface Vehicle, USV)在当今的海洋监测、环境调查、港口作业以及军事侦察等众多领域都展现出了巨大的应用潜力。例如,在海洋生态监测中,USV 能够长时间自主巡
691 0
|
8月前
|
算法 数据挖掘 数据处理
【核心复现】模拟风电不确定性——拉丁超立方抽样生成及缩减场景研究附Matlab全代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。 🍎 往期回顾关注个人主页:Matlab科研工作室 👇 关注我领取海量matlab电子书和数学建模资料 🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。 🔥 内容介绍 一、研究背景 风电在能源结构中的地位:随着全球对清洁能源的需求不断增长,风能作为一种丰富且可持续的能源,在电力系统中的占比日益增加。风电的大规模接入有助于减少对传统化石能源的依赖,降低碳排放,推动能源结构向清洁、低碳转型。 风电不确定性带来的挑
199 0
|
8月前
|
数据挖掘 数据处理 开发者
【数据分析】基于谱Petrov-Galerkin方法对双侧分数阶反应-扩散方程的误差估计附matlab代码
​ ✅作者简介:热爱科研的Matlab仿真开发者,擅长毕业设计辅导、数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。 🍎 往期回顾关注个人主页:Matlab科研工作室 👇 关注我领取海量matlab电子书和数学建模资料 🍊个人信条:格物致知,完整Matlab代码获取及仿真咨询内容私信。 🔥 内容介绍 一、双侧分数阶反应 - 扩散方程背景 分数阶微积分的兴起 双侧分数阶反应 - 扩散方程的意义 二、谱 Petrov - Galerkin 方法原理 谱方法基础 谱 Petrov - Galerkin 方法在双侧分数阶反应 - 扩散方程中的应用
181 0

热门文章

最新文章