
船舶柴油机在航行机动过程中频繁处于加速、减速及负荷交变状态,工况扰动易造成监测信号分布发生显著漂移,导致常规诊断模型难以区分工况调整与早期机械退化。针对这一问题,发表于期刊《Ships and Offshore Structures》的研究论文《Control-aware affine network: a novel framework for reliable fault diagnosis of marine diesel engines in dynamic maneuvers》提出了一种控制感知仿射网络(Control-Aware Affine Network, CAAN)诊断框架。该框架将机动控制信号从传统诊断中的被动干扰转换为主动校准先验,通过建立输入校准、特征正交解耦与多目标协同约束机制,实现变工况环境下喷油系统状态的可靠识别。
一、变工况与故障耦合机理分析
在船舶柴油机运行过程中,工况动态变化与机械故障在物理响应上存在显著的重叠特性。以高压燃油喷射系统为例,当船舶执行减速机动操作时,电子控制单元(ECU)为维持燃烧稳定性会采取前馈控制策略,主动延长燃油喷射持续时间;而在喷油嘴发生早期积碳或喷孔堵塞故障时,控制系统为保证供油总量同样会通过闭环调节延长喷油时间。
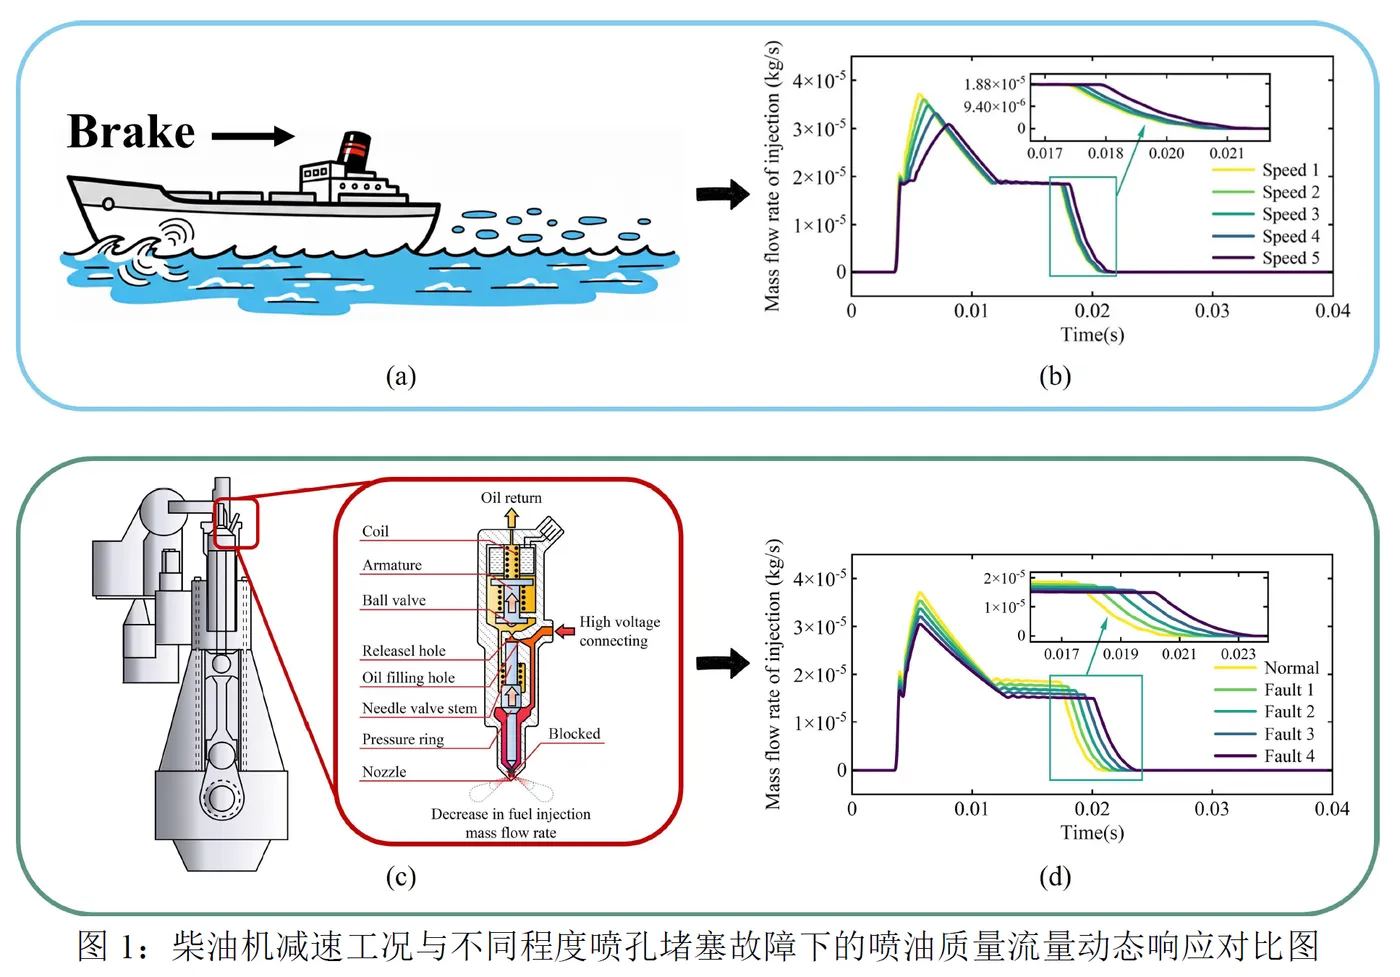
如图1所示,机动引起的控制调整与喷孔物理退化引发的响应变化在喷油质量流量曲线上呈现出高度相似的时域特征。如果在诊断过程中忽略控制信号的先验物理作用,模型极易将正常的机动调控误判为喷油器故障,或在早期退化阶段将故障微弱特征误视为工况波动。因此,在特征提取阶段解耦工况调控与结构损伤是实现可靠诊断的关键前提。
二、CAAN整体架构与诊断流程
为消除变工况造成的特征空间分布漂移,CAAN构建了一套涵盖“信号级主动校准—特征级双向解耦—正交协同融合”的诊断流程。
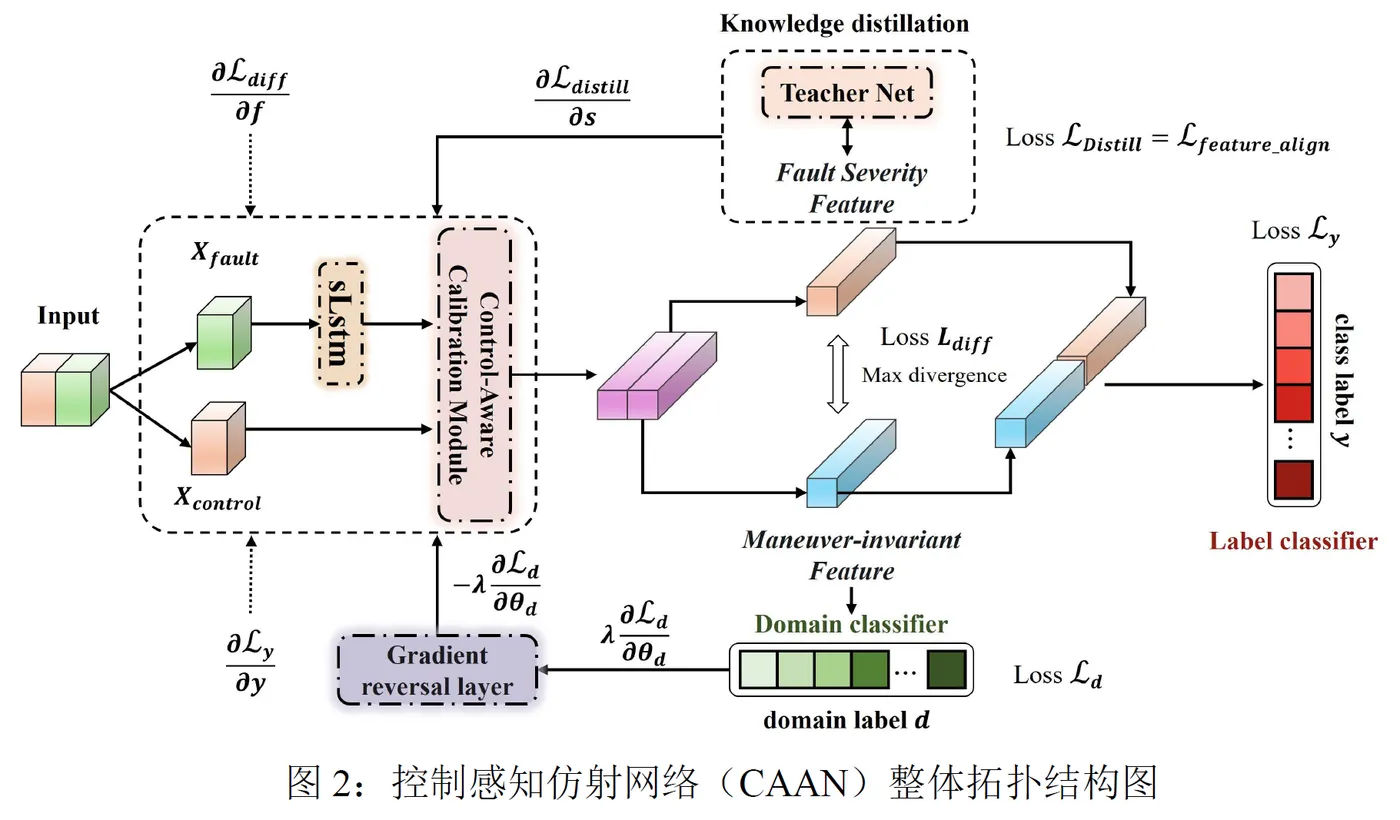
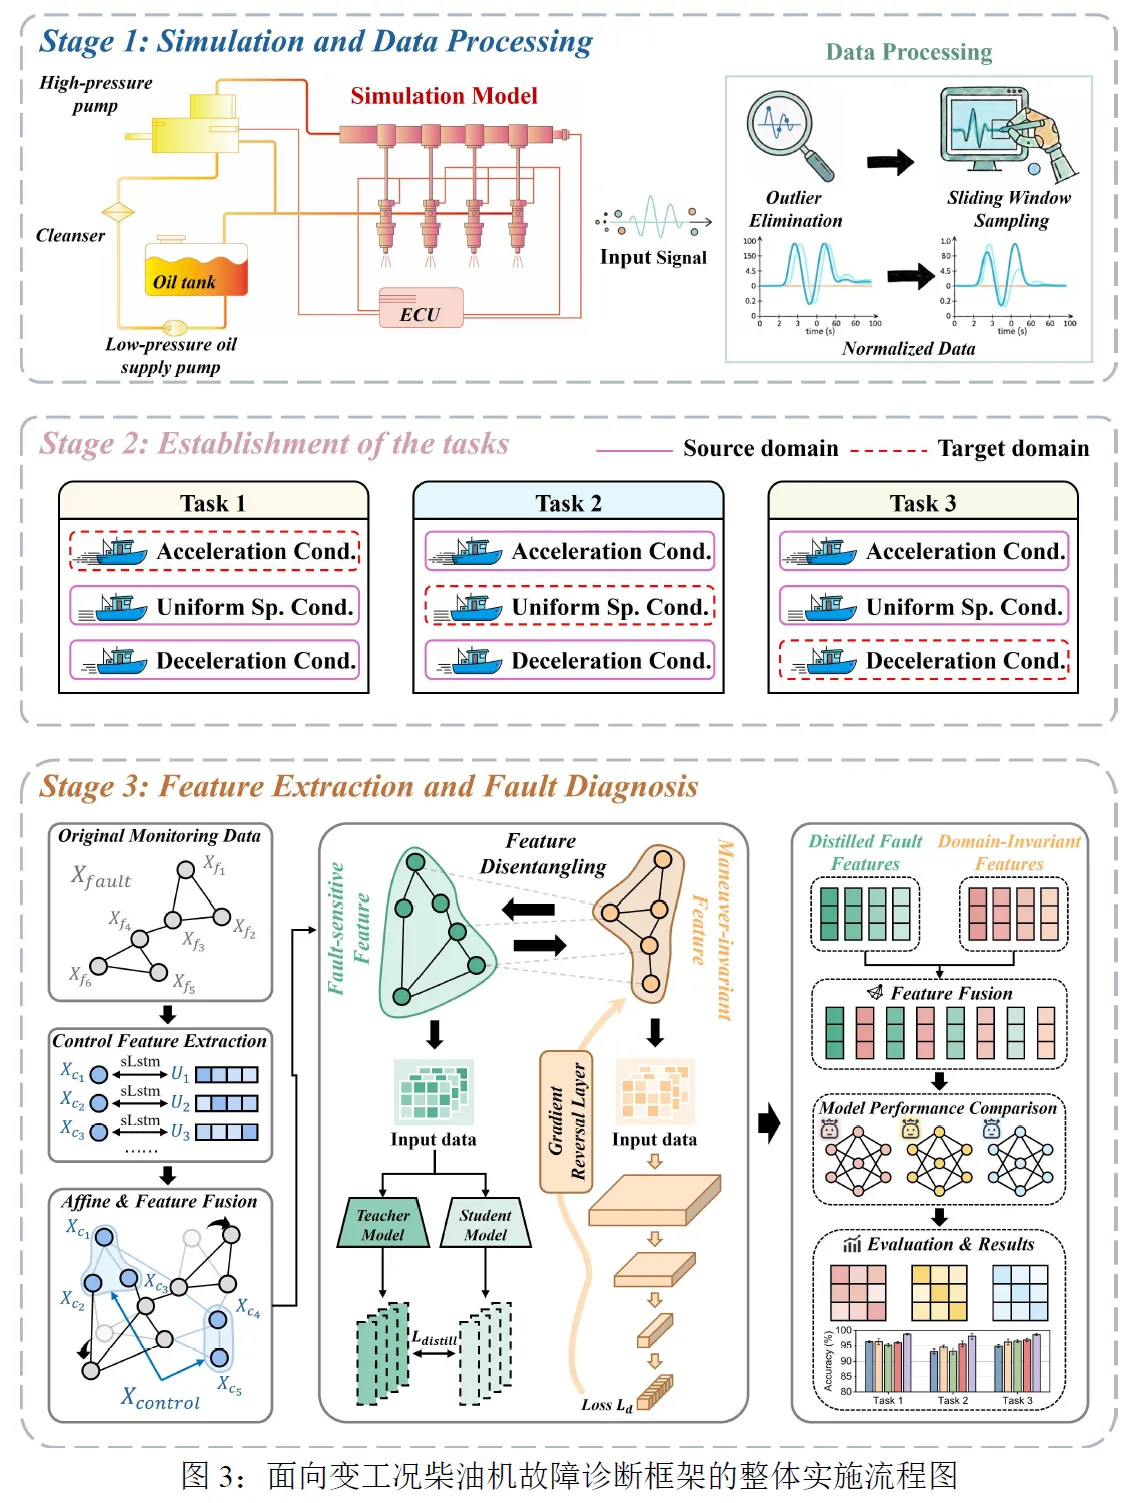
如图2和图3所示,CAAN的整体实施步骤分为以下阶段:
- 输入信号对齐与预处理:对采集到的曲轴角速度、凸轮转速和凸轮转角等控制信号与各缸喷油质量流量监测信号进行时间序列对齐,采用滑动窗口方式生成规则化样本块。
- 控制感知校准(CAC):利用多维控制输入动态生成通道仿射参数,对监测特征进行基线偏移与增益缩放校准。
- 双特征解耦表征:将校准后的特征分解为两组独立表征——一组为刻画喷孔退化程度的故障严重度特征,另一组为抵御工况漂移的机动无关特征。
- 特征约束与融合分类:在损失函数中引入正交差异约束以保证两组特征的信息独立性,最终将互补特征拼接输入分类器,输出健康等级与故障类别。
三、控制感知校准模块(CAC)的技术实现
控制信号本身并不包含故障标签信息,若将其与故障信号直接拼接输入模型,容易诱发错误关联。CAC模块基于燃油系统的物理响应特性,将控制信号映射为自适应仿射变换参数。
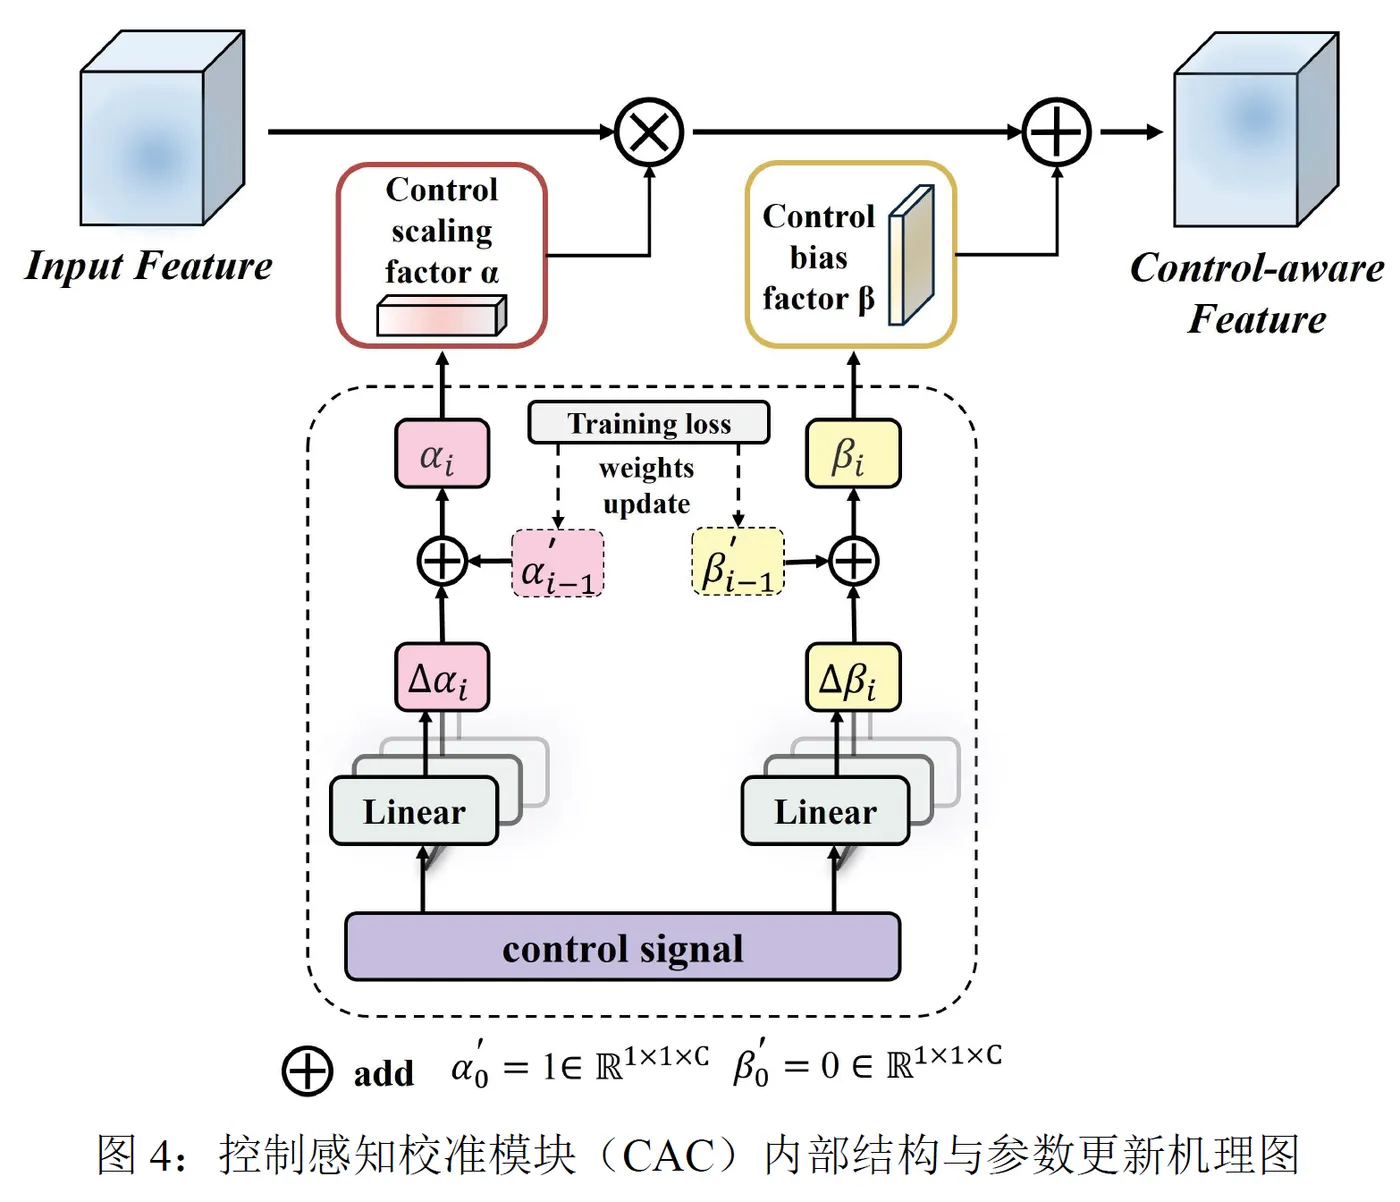
如图4所示,该模块的具体实施步骤如下:
- 物理调制因子建模:
- 幅值缩放因子:针对动态机动导致的喷油峰值速率与总质量流量变化,生成自适应增益补偿因子,将特征通道幅值统一重置至标准健康基准线。
- 基线平移因子:针对前馈调节引起的喷油正时滞后与共轨基线压力漂移,生成偏置修正因子,消除工作点平移导致的特征偏移。
- 增量式参数平滑更新:
考虑到时序样本间的动态连续性,直接从瞬时控制变量映射绝对变换参数会导致网络训练震荡。CAC模块采用多层前馈线性网络计算参数增量,将当前迭代步预测的增量累加至上一训练步经过梯度优化的参数基座上,实现仿射因子的渐进平滑收敛。 - 特征通道条件仿射变换:
将计算得到的通道缩放参数与原始特征逐元素相乘,并叠加偏置平移参数,完成对监测特征的主动标准化校准。
四、双特征解耦机制的技术步骤
完成控制特征校准后,模型通过结构解耦将中间特征划分为正交的故障严重度分支与机动无关分支。
1. 故障严重度特征学习(傅里叶相位知识蒸馏)
喷油嘴堵塞主要表现为燃油喷射过程在时间轴上的持续拖尾与正时延迟。依据傅里叶时移性质,时域上的纯时间延迟在频域中仅表现为与频率成正比的线性相位倾斜,而幅度谱与功率谱对时移具有不敏感性。
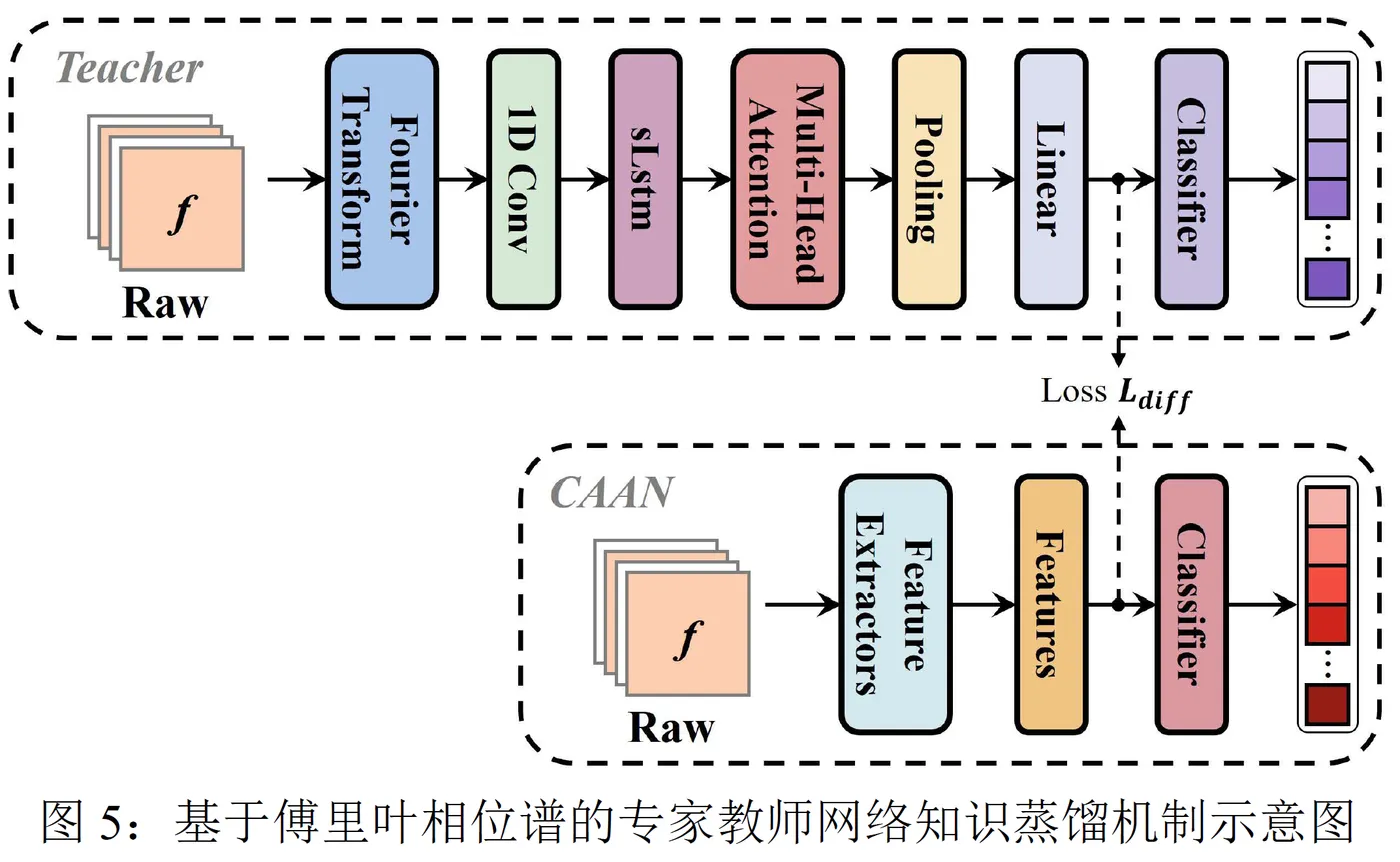
具体步骤如下:
- 专家教师网络预训练:对原始时域故障信号沿时间维度进行快速傅里叶变换,提取其相位角序列构建相位谱数据集。构建由一维卷积、长短期记忆单元与多头注意力机制组成的教师网络,基于相位特征完成离线预训练,使其充分捕获喷油正时滞后语义。
- 中间层表征蒸馏:在CAAN主模型训练期间,固定教师网络权重,将学生模型对应的中间层特征与教师模型的隐层特征进行对齐,通过最小化两者的均方误差,引导主模型在无需在线执行傅里叶变换的情况下直接继承相位敏感表征。
2. 机动无关特征学习(域对抗训练)
船舶机动引起的特征分布迁移呈现出高度非线性的拓扑变形,常规矩匹配难以消除高阶分布差异。
- 梯度反转层对抗机制:在机动无关特征分支末端接入域判别器,并在其与特征提取器之间设置梯度反转层。在反向传播阶段,判别器损失的梯度被取反后传回特征提取器,促使提取器主动混淆加速、减速及稳态等工况域标识,从而过滤掉所有与机动状态绑定的冗余信息。
3. 特征正交性约束
为防止故障严重度表征与机动无关表征在训练中退化为重复信息,模型引入正交性损失项。通过最小化两组隐层特征向量之间的余弦相似度,强制两组特征空间维持在正交几何关系,确保两套信息通路互不干扰。
五、联合优化目标与分类决策
CAAN采用端到端联合训练架构,整体目标函数综合了四项技术约束:
- 主任务分类交叉熵损失:用于约束融合特征对喷油器堵塞等级判别的准确性。
- 域分类二值交叉熵损失:与梯度反转层配合,衡量域分类器对机动工况类别的辨识度。
- 知识蒸馏均方误差损失:量化学生网络特征对专家教师网络相位特征的逼近精度。
- 正交差异余弦相似度损失:度量并惩罚两组解耦特征之间的线性相关性。
在反向传播过程中,各项损失通过设定的平衡权重共同更新主干网络参数。最终,经过充分解耦的故障严重度特征与机动无关特征在通道维度进行拼接,送入全连接分类头输出确定性的健康状态与故障分级诊断结果。
参考文献
Control-aware affine network: a novel framework for reliable fault diagnosis of marine diesel engines in dynamic maneuvers[J]. Ships and Offshore Structures, 2026.
