
终端软件分层。不公开未授权的驱动源码,不提供编译包下载。
把开源鸿蒙人脸识别说成「系统自带刷脸」,会低估集成量。OpenHarmony 提供进程模型、权限、多媒体与驱动框架;人脸门禁还要接 ISP、双目同步、NPU/CPU 推理和 GPIO。分层画不清,故障就会在「OS 问题」和「算法问题」之间踢皮球。
一、建议的四层(逻辑分层,不一定是四个进程)
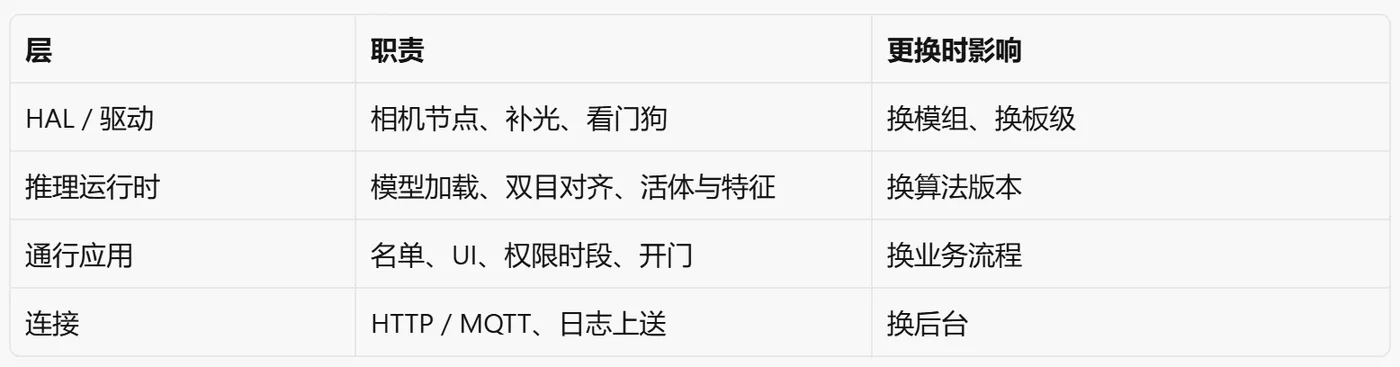
HarmonyOS 手机上的人脸能力通常封装在系统生物识别框架里,应用只拿通过/失败。门禁终端相反:通行应用必须能配置库容量、活体开关、继电器脉宽。因此 OpenHarmony 行业发行版 + 厂商应用,才是「鸿蒙人脸识别前端」的常见形态,而不是手机 API 的平移。
二、双目同步为什么常被放错层
两路相机时间戳差几个毫帧,活体和三维线索会漂。这更接近驱动与 ISP,而不是 UI 主题。若应用层用两路 JPEG 再对齐,CPU 占用和延迟都会上去。预研时问「双目是板级同步还是软件对时」,比问「是不是鸿蒙」更接近根因。
三、模型升级与 OS 升级要解耦
全国产化部署里,甲方可能要求终端 OS 版本冻结,但活体模型要打补丁。若模型打进系统镜像无法热更新,现场只能整包刷机。前后端统一研发时,应把「OS 镜像」和「识别模型包」分成两个版本号,并在麒麟 / 统信后台的设备详情里能看见。多厂家拼接时,这两个号经常对不上。
RK 系列等 SoC 提供 NPU 或 CPU 推理资源,只说明算力信封,不说明模型一定能跑满。参数表里的「2G 内存 + 32G 存储」约束的是本地库与日志水位,应放在容量设计里写,而不是当作营销点复述。
四、生态位置
开放原子社区提供开源鸿蒙底座;模组与算法来自光学和视觉供应商;整机厂(云识客等实践者)把应用和发行包做成可安装终端。海康、大华等在相机与通道上的工程经验,仍然是对照样本。分层写清,才不会把某一层的缺陷算到 OpenHarmony 头上。
五、小结
OpenHarmony 是终端 OS,不是人脸算法本身。相机 HAL、模型包、通行应用、连接层应有独立版本。欢迎评论你们拆包时,最难热更新的是驱动还是模型。

