想读电机控制开源固件的源码,从哪个项目开始

简介: 读电机控制开源固件源码,大多数人的路线是错的。三个指标筛掉僵尸项目,五个开源固件各有一套正确读法——从 CHANGELOG 到 issue 区,一条从电流环到量产交付的按层读码路径。

想看电机控制开源固件的源码,大多数人的路线是错的:打开 GitHub 搜 FOC,按 star 排序,从最高的开始读。读不到三百行就放弃了——不是你读不懂,是选错了阅读对象和阅读顺序。

选学习源码,我只看三个指标,历史 star 数不在其中。第一,最近提交日期,三个月没动静的项目新内容流就断了。第二,开放 issue 数,没人管 issue 的项目事实上已经停维。第三,许可证,GPL、Apache、MIT 的约束完全不同,“源码私有化”的项目旧代码能挖,新东西已经看不到了——Tinymovr 从 v3.0 起就是这个路线,源码开发已转私有仓,公共仓只留文档和固件二进制,README 有官方公告,当反面教材看正合适。

按这三个指标筛完,值得读的就这几个,每个的打开方式不一样。

VESC(vedderb/bldc),别从 main.c 开始读。

先读仓库根目录的 CHANGELOG.md。作者手写的版本演进史,十年修过什么坑、加过什么功能、为什么这么改,这是读任何教材都拿不到的工程交付视角。之后再顺着中断入口往下走:上电初始化 → PWM/中断配置 → FOC 电流环计算 → 状态机和保护逻辑。想看量产问题的,issue 区里温升、EMC、批次离散的帖子比任何专栏都直接。许可证 GPLv3,商用集成前想清楚。

moteus(mjbots/moteus),仓库本体只是一半。

三件套缺一不可:仓库、官方文档站(校准/调参全流程)、作者博客(控制环整定、热设计、编码器校准的深度长文)。硬件和机械结构也在仓库里(PCB 是 KiCad 画的),想看 15–30kHz 控制率怎么排进中断的,从这里能看到底。它是我见过的结构最彻底的开源样本,Apache-2.0,固件加 PCB 加机械全开。

ODrive(odriverobotics/ODrive),读旧版,别等新版。

仓库 2026 年 1 月后停更,新品固件转了 NDA 闭源,但 v0.5x / v3.6 的代码和文档仍然是最适合学三环级联的样本:电流环 125µs(8kHz),位置环纯 P——被控对象已经是积分型,再加 I 反而引入滞后,这个设计决策文档里讲得很清楚。正确读法是对照文档站的 tuning 章节读代码,每个参数为什么存在都写了。

bldc_foc(MiloszAdamek/bldc_foc),手敲 FOC 时的对照样本。

STM32G474,电流环 10kHz / 速度环 1kHz / PWM 20kHz,代码量小、结构干净,论文级精简实现。自己手敲 Clarke/Park 和 SVPWM 卡住的时候,拿它对,比翻 VESC 十万行快得多。

SimpleFOC(simplefoc/Arduino-FOC),脚手架,不是终点。

拿它跑通、看见电机转,然后关掉库手敲一遍。它文档站带中文,JOSS 论文(2022, 7(74):4232)可以快速了解设计取舍。论坛里带完整参数的翻车帖是宝藏——搜 48V 轮毂电机振动帖,极对数 23、23A 电流的"风镐式剧烈振动",排查到最后是低边电流采样对齐和死区的问题,这种一手案例全网难找第二个。

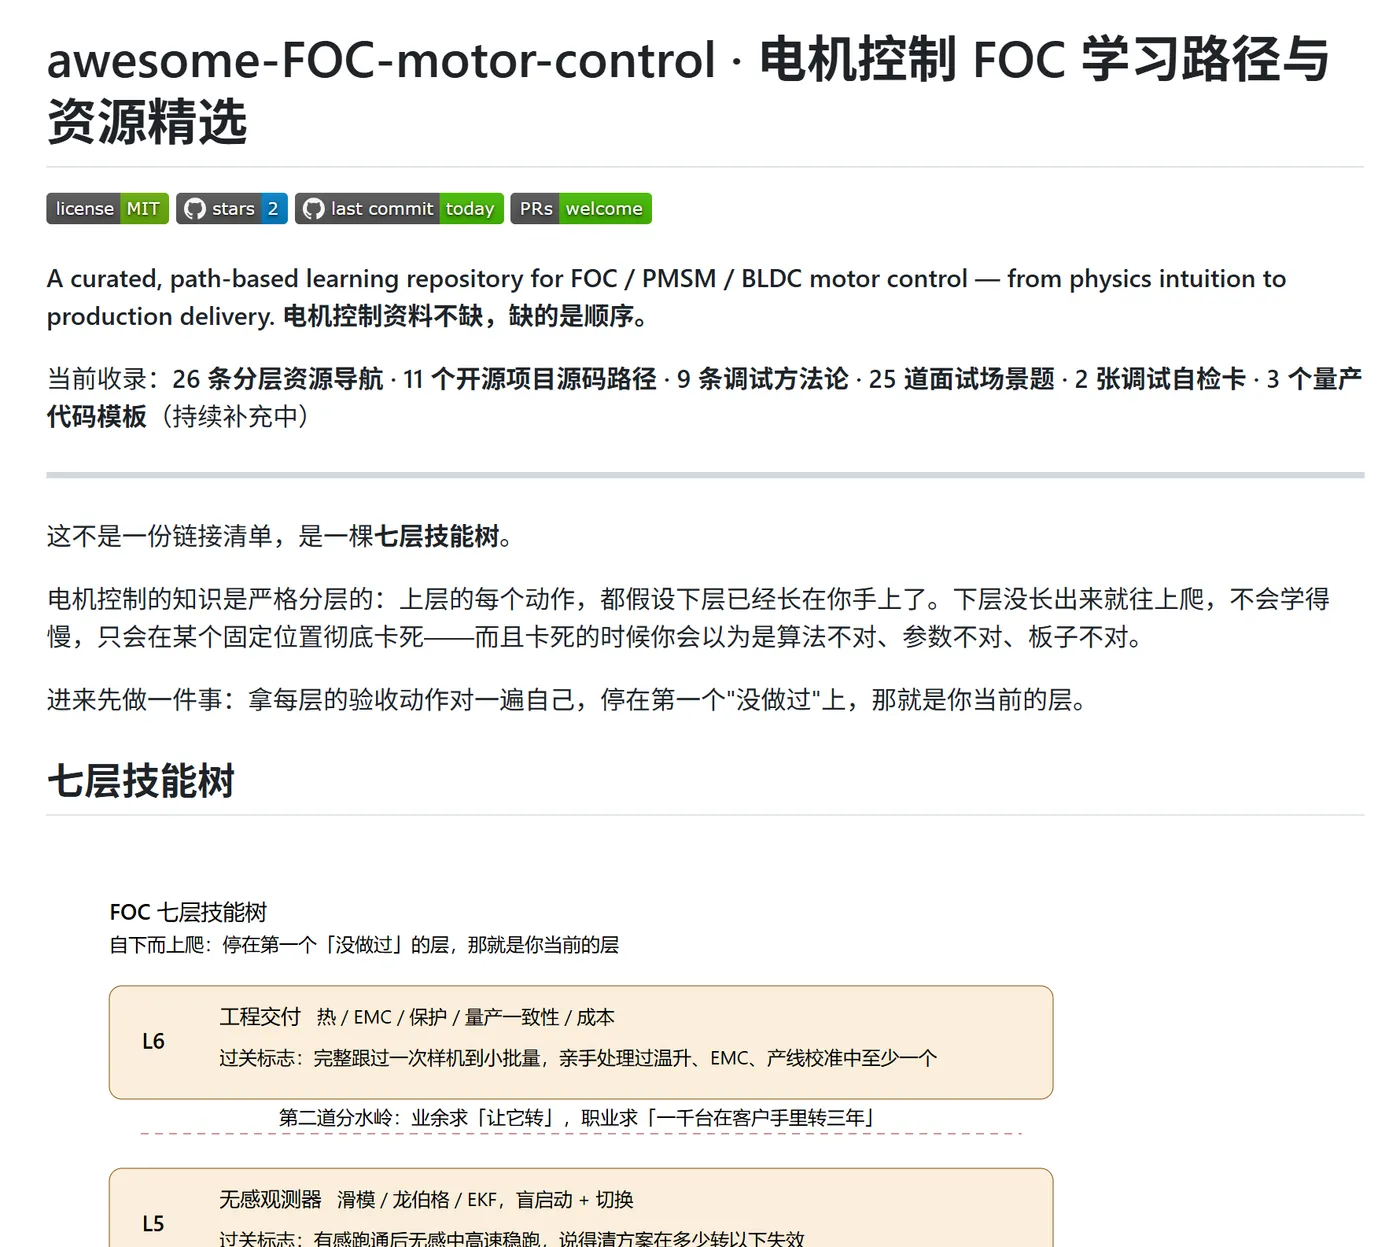
读码路径按层走:L3 阶段从 SimpleFOC 跑通、bldc_foc 对照手敲开始;L4 读 ODrive 的三环嵌套;L5 读 Microchip AN1078 的滑模实现;L6 直接去 VESC 和 moteus 的 issue 区。每个项目的对比表、活跃度数据(截至 2026-09)、详细的读码顺序,整理在 GitHub 仓库 awesome-FOC-motor-control 的资源索引里:

GitHub - liujycode/awesome-FOC-motor-control: A layered learning path & curated resources for FOC PMSM BLDC motor-control 电机控制: physics, power stage, measurement, current loop, field-oriented control, observers, production. Open source firmware (VESC/ODrive/SimpleFOC/moteus), tutorials, app notes, debugging notes. · GitHub

跟踪仓库更新不用天天刷:仓库 URL 后面加 /commits.atom,丢进任何 RSS 阅读器都能订阅。

相关文章
|
6天前
|
Web App开发 安全 应用服务中间件
网站被浏览器报不安全:HTTPS证书链、安全响应头与Mixed Content的排查记录
客户网站突然被浏览器报不安全,排查发现是HTTPS证书链不完整加安全响应头缺失。本文记录了证书链补全、CSP/HSTS等安全响应头配置和Mixed Content修复的完整过程,以及5个实际踩过的坑。
|
3天前
|
存储 弹性计算 缓存
阿里云四款价格最便宜云服务器指南:2核2G、2核4G、4核8G配置,38元起,配置与价格全对比
针对阿里云四款常见低成本云服务器,本文从配置结构、适用边界、成本周期与运维复杂度四个维度展开严谨评估:轻量应用服务器2核2G、200M峰值带宽、40GB ESSD盘约38元/年;经济型e实例2核2G、3M带宽约99元/年;通用算力型u1实例2核4G、5M带宽约199元/年;u1实例4核8G、5M带宽约925.95元/年。文章提醒活动价受地域、周期、优惠券等影响,应以购买页为准,助读者按业务阶段理性选型。
|
5天前
|
人工智能 安全 API
零基础玩转阿里云百炼 API:免费 Token 申领、API Key 创建、环境配置和接口调用实操指南
开发者要分清普通API‑Key和Token Plan专属密钥的差异,普通sk‑开头密钥才可以消耗免费额度;API‑Key只生成时完整展示一次,务必要及时备份。开发过程优先使用环境变量保存密钥,杜绝明文硬编码,做好密钥安全防护。遇到报错优先排查密钥完整性、模型免费额度余量、SDK版本、地域配置。
176 0
|
6天前
|
人工智能 编解码 并行计算
AI 漫剧本地制作实践:Wan Animate + ComfyUI 8G 显存动作迁移工作流调优
本文详解如何在本地ComfyUI部署轻量版Wan Animate模型,实现AI漫剧静态原画到连贯动画的高效转化。涵盖姿态引导原理、8G显卡显存优化(FP8量化+CUDA分片)、工作流配置及参数调优,解决帧闪烁、角色崩坏等痛点,支持离线批量生产无水印短视频。(239字)
|
4天前
|
人工智能 JavaScript 芯片
DeepSeek 官方偷偷上传 Harness 桌面端安装包,我已经用上了。。附最新下载地址
DeepSeek Harness 官方的桌面端安装包被网友扒出来了,2 分钟讲明白如何使用,体验如何,适合作为 AI 编程工具么?附最新 Windows 和 Mac 双端的下载地址
1377 1
|
1天前
|
人工智能 自然语言处理 前端开发
大模型测评实战:从零跑通 Kev,给“概率模型”做 4 类自动化测试
本文介绍如何将Kev——一种类型化决策AI模型——作为可测试服务进行验证。它不生成文本,而是针对结构化问题(noul/choice/score)返回概率化答案。重点在于:建立本地HTTP服务、编写接口契约测试、验证多题隔离与选项顺序稳定性、开展概率校准,并构建可回归的冻结样本集。核心理念:把AI当被测对象,而非黑盒顾问。(239字)
|
1天前
|
人工智能 中间件 测试技术
AI修的补丁单测都过了,模型一加载就挂:真正该拦的是哪一层?
AI补丁常因环境差异导致线上失败:单测通过但真实服务启动报错。本文提出四层验证门——单元、集成、服务冒烟、业务冒烟,强调必须用最小真实服务执行关键请求(如模型加载、健康检查、推理),并留存commit、镜像、日志、Trace等可复盘证据,让AI改动可追溯、可归因。(239字)
AI修的补丁单测都过了,模型一加载就挂:真正该拦的是哪一层?
|
6天前
|
人工智能 自然语言处理 数据挖掘
无需手动逐条复盘!Excel COPILOT函数,一键搞定顾客留言情绪分析
|
21小时前
|
人工智能 JSON 架构师
AI+Swagger:一键生成500条pytest接口用例
本文分享AI驱动接口测试的实战经验:87个接口,手工测试需3天,AI+Clean Swagger仅3小时完成529条pytest用例。核心不在模型多强,而在Swagger是否规范(OpenAPI 3.0、operationId唯一、字段示例/枚举/校验完备)。AI负责智能补全测试场景,人专注审核断言与业务逻辑,实现高效、可持续的自动化回归。
|
21小时前
|
人工智能 搜索推荐 测试技术
VGO 是什么?从 GEO 到机器世界可见度增长优化与治理
VGO(Visibility Growth Optimization)是面向机器世界的可见度增长优化与治理体系,聚焦搜索、AI等入口中品牌能否被发现、理解、相信、推荐,强调事实准确、证据可溯、效果可验,超越GEO单一提及率,构建可持续的智能体时代品牌可信可见性。
25 0