
OpenCV程序,使用卡尔曼滤波进行背景建模,然后通过差分法进行车辆检测。该程序包含详细的注释和优化处理。
#include <opencv2/opencv.hpp>
#include <iostream>
#include <vector>
#include <cmath>

using namespace cv;
using namespace std;

class KalmanBackgroundModel {

private:
    KalmanFilter KF;       // 卡尔曼滤波器实例
    Mat state;             // 状态向量 [x, y, vx, vy]^T
    Mat measurement;       // 测量向量 [x, y]^T
    float learning_rate;   // 背景学习率
    Size frame_size;       // 帧尺寸
    Mat background;        // 背景模型
    bool initialized;      // 是否已初始化

public:
    KalmanBackgroundModel(Size size, float rate = 0.05)
        : frame_size(size), learning_rate(rate), initialized(false) {


        // 初始化卡尔曼滤波器 (状态维度4,测量维度2)
        KF.init(4, 2, 0);

        // 状态转移矩阵 (匀速模型)
        KF.transitionMatrix = (Mat_<float>(4, 4) <<
            1, 0, 1, 0,
            0, 1, 0, 1,
            0, 0, 1, 0,
            0, 0, 0, 1);

        // 测量矩阵 (只能测量位置)
        KF.measurementMatrix = (Mat_<float>(2, 4) <<
            1, 0, 0, 0,
            0, 1, 0, 0);

        // 过程噪声协方差
        setIdentity(KF.processNoiseCov, Scalar::all(1e-4));

        // 测量噪声协方差
        setIdentity(KF.measurementNoiseCov, Scalar::all(1e-1));

        // 后验误差协方差
        setIdentity(KF.errorCovPost, Scalar::all(1));

        // 初始化状态和测量向量
        state = Mat::zeros(4, 1, CV_32F);
        measurement = Mat::zeros(2, 1, CV_32F);

        // 初始化背景模型
        background = Mat::zeros(size, CV_8UC3);
    }

    void update(const Mat& frame, const Rect& roi) {

        if (!initialized) {

            // 使用ROI区域初始化背景模型
            Mat roi_bg = background(roi);
            frame(roi).copyTo(roi_bg);
            initialized = true;
            return;
        }

        // 获取当前帧的ROI区域
        Mat current_roi = frame(roi);
        Mat bg_roi = background(roi);

        // 计算当前帧与背景的差异
        Mat diff;
        absdiff(current_roi, bg_roi, diff);

        // 转换为灰度图并计算差异强度
        Mat gray_diff;
        cvtColor(diff, gray_diff, COLOR_BGR2GRAY);
        Scalar mean_diff = mean(gray_diff);

        // 如果差异小于阈值,更新背景模型
        if (mean_diff[0] < 30) {

            // 加权平均更新背景
            addWeighted(bg_roi, 1 - learning_rate, current_roi, learning_rate, 0, bg_roi);
        }
    }

    Mat getBackground() const {

        return background.clone();
    }

    void applyKalmanFilter(Point2f measurement_point) {

        // 设置测量值
        measurement.at<float>(0) = measurement_point.x;
        measurement.at<float>(1) = measurement_point.y;

        // 卡尔曼预测
        Mat prediction = KF.predict();

        // 卡尔曼更新
        KF.correct(measurement);

        // 返回更新后的状态
        state = KF.statePre.clone();
    }

    Point2f getPredictedPosition() const {

        return Point2f(state.at<float>(0), state.at<float>(1));
    }
};

void detectVehicles(const Mat& frame, Mat& foreground, double threshold = 30.0) {

    Mat gray;
    cvtColor(frame, gray, COLOR_BGR2GRAY);
    GaussianBlur(gray, gray, Size(5, 5), 0);

    // 计算帧间差分
    static Mat prev_frame;
    if (prev_frame.empty()) {

        prev_frame = gray.clone();
        foreground = Mat::zeros(frame.size(), CV_8UC1);
        return;
    }

    Mat diff1, diff2;
    absdiff(gray, prev_frame, diff1);
    prev_frame = gray.clone();

    // 二值化处理
    threshold(diff1, foreground, threshold, 255, THRESH_BINARY);

    // 形态学操作去除噪声
    Mat kernel = getStructuringElement(MORPH_ELLIPSE, Size(5, 5));
    morphologyEx(foreground, foreground, MORPH_OPEN, kernel);
    morphologyEx(foreground, foreground, MORPH_CLOSE, kernel);
}

vector<Rect> extractVehicleRegions(const Mat& foreground, double min_area = 500.0) {

    vector<vector<Point>> contours;
    vector<Vec4i> hierarchy;
    findContours(foreground, contours, hierarchy, RETR_EXTERNAL, CHAIN_APPROX_SIMPLE);

    vector<Rect> vehicles;
    for (const auto& contour : contours) {

        double area = contourArea(contour);
        if (area > min_area) {

            Rect bbox = boundingRect(contour);
            vehicles.push_back(bbox);
        }
    }
    return vehicles;
}

void visualizeResults(Mat& frame, const Mat& foreground, const vector<Rect>& vehicles) {

    // 显示前景掩码
    Mat fg_display;
    cvtColor(foreground, fg_display, COLOR_GRAY2BGR);
    addWeighted(frame, 0.7, fg_display, 0.3, 0, frame);

    // 绘制检测到的车辆
    for (const auto& vehicle : vehicles) {

        rectangle(frame, vehicle, Scalar(0, 255, 0), 2);
        putText(frame, "Vehicle", Point(vehicle.x, vehicle.y - 5),
                FONT_HERSHEY_SIMPLEX, 0.5, Scalar(0, 255, 0), 2);
    }

    // 显示车辆数量
    string count_text = format("Vehicles: %d", (int)vehicles.size());
    putText(frame, count_text, Point(10, 30), FONT_HERSHEY_SIMPLEX, 1, Scalar(0, 0, 255), 2);
}

int main(int argc, char** argv) {

    // 打开视频文件或摄像头
    VideoCapture cap;
    if (argc > 1) {

        cap.open(argv[1]);
    } else {

        cap.open(0); // 默认摄像头
    }

    if (!cap.isOpened()) {

        cerr << "Error opening video source" << endl;
        return -1;
    }

    // 获取视频帧尺寸
    Size frame_size(static_cast<int>(cap.get(CAP_PROP_FRAME_WIDTH)),
                   static_cast<int>(cap.get(CAP_PROP_FRAME_HEIGHT)));

    // 创建背景模型
    KalmanBackgroundModel bg_model(frame_size, 0.03);

    // 创建显示窗口
    namedWindow("Vehicle Detection", WINDOW_NORMAL);
    resizeWindow("Vehicle Detection", 1280, 720);

    Mat frame, foreground, background;
    vector<Rect> vehicles;
    int frame_count = 0;

    while (true) {

        cap >> frame;
        if (frame.empty()) break;

        frame_count++;

        // 每10帧更新一次背景模型
        if (frame_count % 10 == 0) {

            // 随机选择ROI区域更新背景
            Point pt(rand() % (frame.cols - 100), rand() % (frame.rows - 100));
            Rect roi(pt, Size(100, 100));
            bg_model.update(frame, roi);
            background = bg_model.getBackground();
        }

        // 检测运动目标
        detectVehicles(frame, foreground, 30.0);

        // 提取车辆区域
        vehicles = extractVehicleRegions(foreground, 800.0);

        // 应用卡尔曼滤波预测车辆位置
        for (auto& vehicle : vehicles) {

            Point2f center(vehicle.x + vehicle.width/2.0f,
                          vehicle.y + vehicle.height/2.0f);
            bg_model.applyKalmanFilter(center);

            // 获取预测位置并绘制
            Point2f pred = bg_model.getPredictedPosition();
            circle(frame, pred, 10, Scalar(0, 0, 255), 2);
        }

        // 可视化结果
        visualizeResults(frame, foreground, vehicles);

        // 显示结果
        imshow("Vehicle Detection", frame);

        // 显示背景模型
        if (!background.empty()) {

            imshow("Background Model", background);
        }

        // 退出键
        if (waitKey(30) == 27) break;
    }

    cap.release();
    destroyAllWindows();
    return 0;
}
算法原理详解
1. 卡尔曼滤波背景建模
卡尔曼滤波用于建立动态背景模型,其核心思想是:
将每个像素的运动视为一个动态系统
使用状态方程描述像素值的变化
通过预测-更新循环不断优化背景估计
状态向量:$x=[x,y,v_x,v_y]^T$
$(x,y)$:像素位置
$(v_x,v_y)$:像素运动速度
状态转移方程: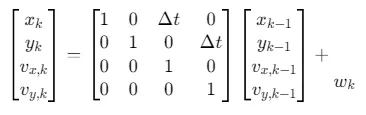
其中wk是过程噪声。
2. 背景差分法
- 帧间差分:计算连续两帧之间的差异
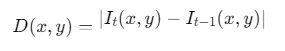
- 二值化:将差异图像转换为二值图像
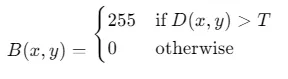
形态学处理:去除噪声和小区域
连通区域分析:提取运动目标
3. 车辆检测优化
自适应背景更新:
仅当区域稳定时更新背景
使用加权平均避免突变
$B_{t+1}=(1−α)B_t+αI_t$
运动预测:
使用卡尔曼滤波预测车辆位置
减少因检测延迟导致的目标丢失
多特征融合:
结合运动信息和形状特征
使用面积和长宽比过滤误检
参数说明
| 参数 | 推荐值 | 作用 |
|---|---|---|
learning_rate |
0.01-0.1 | 背景更新速度 |
threshold |
20-50 | 运动检测灵敏度 |
min_area |
500-2000 | 最小车辆面积 |
| 形态学核大小 | 3×3 到 7×7 | 噪声去除程度 |
| 卡尔曼Q/R | 0.001-0.1 | 滤波平滑度 |
参考代码 采用卡尔曼滤波进行背景建模再作差分的方法的车辆检测程序(OPENCV) www.youwenfan.com/contentali/122412.html
扩展功能
车辆跟踪:
class VehicleTracker { public: void update(const Rect& detection); Rect predict(); vector<Point> getTrajectory() const; private: deque<Point> trajectory; KalmanFilter KF; };速度估计:
// 根据帧率和位移计算速度 double calculateSpeed(const Point& prev, const Point& curr) { double pixels_per_meter = 10.0; // 校准参数 double displacement = norm(curr - prev); return (displacement / pixels_per_meter) * fps * 3.6; // km/h }分类器集成:
// 使用预训练的深度学习模型进行分类 Net net = readNetFromTensorflow("frozen_inference_graph.pb"); Mat blob = blobFromImage(frame, 1.0, Size(300, 300), Scalar(), true); net.setInput(blob); Mat detections = net.forward();车道线检测:
// 结合车道线检测提高检测精度
vector<Vec4i> detectLanes(const Mat& frame) {

    // 霍夫变换检测直线
    // 拟合车道线方程
}
实际部署注意事项
光照变化处理:
使用自适应阈值
添加光照归一化步骤
cvtColor(frame, lab, COLOR_BGR2Lab); vector<Mat> lab_planes; split(lab, lab_planes); equalizeHist(lab_planes[0], lab_planes[0]); merge(lab_planes, lab); cvtColor(lab, normalized, COLOR_Lab2BGR);阴影抑制:
// 使用HSV颜色空间分离阴影 Mat hsv; cvtColor(frame, hsv, COLOR_BGR2HSV); // 阴影区域具有相似的色调和较低的饱和度/明度夜间处理:
// 夜间模式增强 if (isNightScene(frame)) { // 使用红外图像或增强对比度 Ptr<CLAHE> clahe = createCLAHE(3.0, Size(8, 8)); clahe->apply(gray, enhanced); }多摄像头融合:
// 融合多个视角的检测结果
vector<Rect> fusedDetections;
for (const auto& cam : cameras) {

    auto dets = cam.getDetections();
    fusedDetections.insert(fusedDetections.end(), dets.begin(), dets.end());
}
// 使用匈牙利算法进行数据关联
编译与运行
安装依赖:
sudo apt-get install libopencv-dev编译程序:
g++ -std=c++11 vehicle_detection.cpp -o vehicle_detection \
     `pkg-config --cflags --libs opencv4`
运行程序:
./vehicle_detection [video_file.mp4]  # 使用视频文件
./vehicle_detection                  # 使用摄像头
结果可视化
程序提供四个可视化窗口:
Vehicle Detection:主检测窗口,显示车辆边界框和预测位置
Background Model:当前背景模型
前景掩码:二值化的运动检测结果
车辆轨迹:车辆运动轨迹(需扩展实现)
程序还显示实时车辆计数和位置信息,便于监控系统集成。
注意:实际应用中,建议使用OpenCV的DNN模块集成深度学习模型(如YOLO、SSD)以提高检测精度和鲁棒性。本实现展示了传统计算机视觉方法的核心原理,可作为更复杂系统的基础。
