一、为什么“区域归属”比坐标更难
1.1 一个反常识的事实
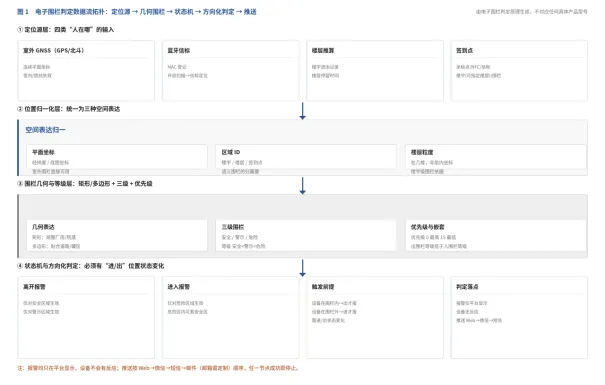
在人员定位项目里,常被低估的环节不是“把人定位出来”,而是“判断人到底在哪个区域”。很多团队把定位精度从十米压到米级,结果发现真正驱动业务的,往往是“这个人有没有离开工作区”“有没有进入危险区”这类二值判定。精度改善的是光标顺滑度,区域归属却是另一套逻辑:它要的是可解释、可追溯、可判责的“内/外”结论,而不是一个好看的坐标。
反常识之处在于:区域判定比坐标更难做对。坐标错了,顶多是光标偏一点;区域判定错了,可能把“已离开危险区”判成“仍在区内”,也可能把信号抖动产生的毛刺当成真实越界,结果要么漏报、要么误报。本文聚焦电子围栏这一技术分支,讲清它的几何表达、层级模型与方向化判定逻辑。
1.2 传统区域管理的三处断层
在电子围栏之前,区域管理靠的是物理边界与人工监督:门禁把人挡在楼外,护栏把人挡在设备外,班长口头盯着谁进了罐区。这三者的共同断层是边界静态、判定离线、干预事后。物理门禁只在出入口生效,人在厂区内部怎么移动它管不到;人工监督依赖人的注意力,夜班、盲区、突发情况都会失效;事后追责则意味着事故已经发生。电子围栏要补的,正是“动态边界 + 实时判定 + 主动告警”这一闭环——把“谁进了哪里、谁离开了哪里”从离散的人工记录,变成连续、可复核的数据流。
二、电子围栏的技术原理:几何表达与区域判定
2.1 几何表达:矩形与多边形
电子围栏在平台上以“用户自定义区域”的形态存在。参考平台的机制里,围栏支持多边形与矩形两种几何表达:矩形适合规整的厂房、仓库、院落,多边形则能贴合道路、罐区、河道这类不规则边界。两者本质都是一组顶点围成的闭合区域,区别只在顶点数量与边的自由度。值得注意的是,围栏不是独立硬件或传感器,而是叠加在底图之上的逻辑边界:它可以是平面坐标点围成的地理围栏,也可以是楼宇、楼层这类空间对象的语义围栏。
2.2 “点在区域内”的判定思路
判定“某人此刻是否在围栏内”,工程上等价于经典的“点在多边形内”(Point-in-Polygon)问题。一个直观的类比是射线法:从待判点向任意方向引一条射线,统计它与多边形各边的相交次数;奇数次在内部,偶数次在外部。这个算法不关心区域多大、多不规则,只关心拓扑关系,因此既能处理矩形也能处理任意多边形,还能正确处理含洞(嵌套)的复杂区域。系统会在每次位置更新时执行一次该判定,并把结果与上一次的状态比对——这正是后面“必须有位置状态变化才报警”的工程基础。
2.3 三级围栏:安全、警示、危险
围栏不是一个扁平的标签,而是分三级:安全围栏、警示围栏、危险围栏。分级的意义在于让“区域”自带语义:危险区是明确禁止进入或需严格管控的区域(如罐区、配电室),安全区是相对受保护或需停留的区域,警示区则是介于两者之间、需要提醒的过渡带。级别不是装饰,它直接决定了后面报警的方向性逻辑。
figFence_pipeline
三、三级围栏与层级嵌套模型
3.1 优先级 0 最高、15 最低
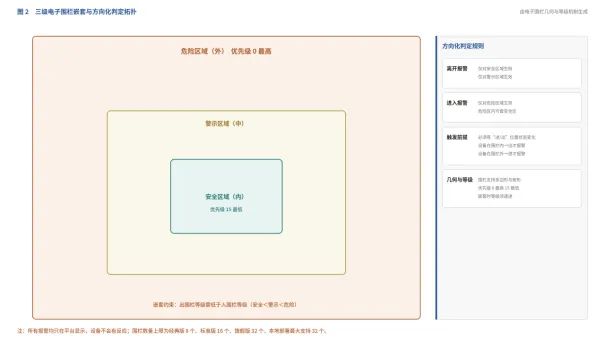
当平台上同时存在多个围栏、且彼此重叠时,需要一个明确的裁决规则。参考平台的机制规定围栏优先级从 0 到 15,其中 0 最高、15 最低。优先级的用途是处理嵌套与冲突:例如在一片危险区域里再划出一个安全区域,系统要知道以哪个区域为准,靠的就是优先级与等级次序。
3.2 嵌套等级必须递进:安全<警示<危险
嵌套有一个硬性约束:设置的出围栏等级需要低于入围栏等级,围栏等级遵循“安全区域<警示区域<危险区域”。用大白话说,内层区域的等级必须高于(更受保护、更优先)外层,不能出现“危险区里套一个更低等级的警示区”这种逻辑倒置。这条规则是为了让嵌套区域的语义自洽——否则“危险区里套安全区”时,系统既想报“进入危险”又想报“离开安全”,方向会打架。版本能力上,云平台的电子围栏数量为经典版 8 个、标准版 16 个、旗舰版 32 个;本地部署形态下最大支持 32 个电子围栏,
figFence_nest
四、方向化区域判定与定位源适配
4.1 方向语义:离开与进入不是对称的
电子围栏的报警不是“只要在区内外切换就报”,而是方向化的。参考平台机制明确:离开报警只支持安全和警示区域,进入报警才支持危险区域。也就是说,系统关注的是“人离开安全/警示区”(可能走失或脱岗)和“人进入危险区”(可能违规闯入),而不是反过来报“进入安全区”“离开危险区”。这种不对称设计恰恰贴合安全管理逻辑:危险区的核心风险是“不该进的进来了”,安全/警示区的核心风险是“该在的不在了”。
4.2 触发前提:必须有真实的位置状态变化
更关键的一条是触发前提:离开围栏的判断逻辑是“设备先在围栏内,然后出围栏才产生”;进入围栏则是“设备先在围栏外,然后进围栏才报警”;两者都需要有“进、出”这两个位置状态变化时才产生报警。这条规则是对位置流质量的直接校验——它要求端侧上报的位置点必须真实发生了空间跃迁,而不是被弱信号抖动、坐标跳变制造的假越界。报警均只在平台显示,设备不会有反应,判定可靠性完全取决于上游位置点的质量。
4.3 不同定位源下的围栏判定差异
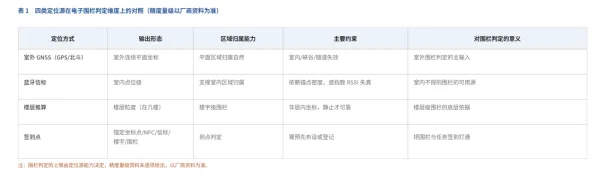
围栏判定依赖上游“人在哪”的输入,而不同定位源在区域归属上的可用性并不相同。下表给出四类典型定位源在围栏判定维度上的对照(精度量级以厂商资料为准,本文不给出统一数值):
figFence_table_src
逐行看这张表。室外 GNSS(GPS/北斗)提供连续坐标,围栏判定顺理成章,是室外围栏的主输入;蓝牙信标提供室内点位级位置,能支撑室内不规则区域的归属,但依赖锚点密度、易被遮挡致 RSSI 失真;楼层推算给出“在几楼”的粒度,适合楼宇级围栏,但非层内坐标、且只对长时间静止在某层的判定才可靠;签到点把区域归属锚定到地图坐标点、NFC 标签、信标、楼宇(可指定楼层)或电子围栏本身,可见,围栏的判定质量上限由定位源决定——定位源只能给到楼层粒度的地方,围栏也只能做到楼层级归属。
五、电子围栏的适用边界
5.1 它不能替代物理隔离
必须诚实地说:电子围栏是逻辑边界,不是物理屏障。它能在“人进入危险区”时及时告警、在“人离开工作区”时主动提醒,但无法像护栏、门锁那样物理阻止进入;报警依赖平台与网络可达,系统能“及时发现、主动推送”,但不能承诺“杜绝事故”。围栏是管理手段的增强,不是安全底线的替代。
5.2 精度与判定的耦合限制
围栏判定的可靠性绑定上游定位精度。在信号遮挡严重、锚点稀疏的区域,位置点会漂移,可能导致“人在边界反复横跳”产生抖动报警,也可能在临界点漏判。因此围栏的边界半径、嵌套等级、优先级都要结合现场定位质量来设,而不是照抄模板。围栏数量存在上限(8/16/32 个或本地部署 32 个),超大场地需按业务优先级裁剪规则;上级部门的电子围栏下级部门也可用,需在组织层级上规划规则的继承与隔离。
六、结论
回到标题:电子围栏技术的核心,不在“画一个圈”,而在“几何可表达、层级可嵌套、方向可判定、质量可校验”这一整套机制。矩形与多边形给了它表达任意边界的能力,三级围栏与优先级 0 最高 15 最低给了它处理嵌套冲突的裁决规则,方向化报警与“必须有位置状态变化”两条硬约束则把它从“坐标噪音”里筛出真实事件。给开发者的可执行建议只有一条:立项时先把“区域粒度要求”与“定位源能力”对齐——围栏能判到多细,本质上由你的定位源能定到多细决定。
/ 区域判定