十年 RSSI“猜距离”之后,蓝牙终于学会“量距离”——蓝牙 6.0 信道探测(Channel Sounding)楼层定位拆解
一、开篇:蓝牙定位的两次补课
蓝牙做人员定位十年,一直在给 RSSI 补课。第一课是方向:RSSI 只有强度没有方向,蓝牙 5.1 引入 AoA/AoD 天线阵列,让蓝牙学会了“看来波方向”;第二课是距离:RSSI 推距离,本质是拿信号强度反推路径损耗,人体遮挡十几 dB 的瞬时波动就能让推算距离跳出去好几米——这在楼层判定里是最恼人的噪声源。蓝牙 6.0 发布的信道探测(Channel Sounding,简称 CS),就是这第二课的正式答案:蓝牙第一次原生支持了双向测距。
这一篇拆解 CS 的测距机理、它在楼层判定里的用法,以及部署时需要面对的现实——终端生态、锚点改造、非视距衰减。定位是判断,篇幅所限只讲工程视角,协议细节请配合蓝牙标准文档阅读。
二、问题定义:RSSI 测距的物理天花板
RSSI 测距的原理是路径损耗模型:已知发射功率,测得接收强度,按传播模型反推距离。这个链条每一步都有不可控变量:
- 人体吸收:2.4GHz 信号被人体组织显著吸收,卡片终端贴身佩戴时,人转身这个动作就能造成十几 dB 的 RSSI 起伏,折算成距离是数米的跳变;
- 多径衰落:室内反射波与直射波叠加,同一位置上 RSSI 随微小位移剧烈起伏,路径损耗模型的“距离-强度”单射关系被打破;
- 发射功率漂移:终端电池电压变化、天线装配差异,都会让实际发射功率偏离标称值,模型基准随之漂移。
楼层判定对“人到底在几楼”的判断,靠的常常是各层信标 RSSI 的相对强弱排序——排序对了层就判对,排序被噪声打乱层就判错。CS 的价值在于把“强度”换成“时间与相位”:电磁波飞行一米需要约 3.3 纳秒,相位随距离的变化是确定性的,这两者都不受人体吸收的幅度扰动影响。 测距的物理量变硬了,楼层判定的输入才可能变稳。
把两类物理量放到同一张对比里看差异会更直白:RSSI 是“单端观测量”,发射端和接收端各有一个数字,链路上任何环节(人体、墙面、天线朝向、电池电压)都会改写它;CS 是“双端协作观测量”,距离信息编码在两端收发往返的时间差与相位差里,链路上的幅度衰减对这两类量几乎透明。这就决定了两者的工程性格:RSSI 部署便宜、人人可用,但输入天然带噪,需要滤波与状态机做后处理;CS 输入干净、证据硬,但要两端配合、会话调度、逐对校验,工程纪律的要求高一个档位。选型的实质不是“哪个技术好”,而是“项目养得起哪种工程纪律”。
三、技术原理:一发一收之间,量出时间与相位
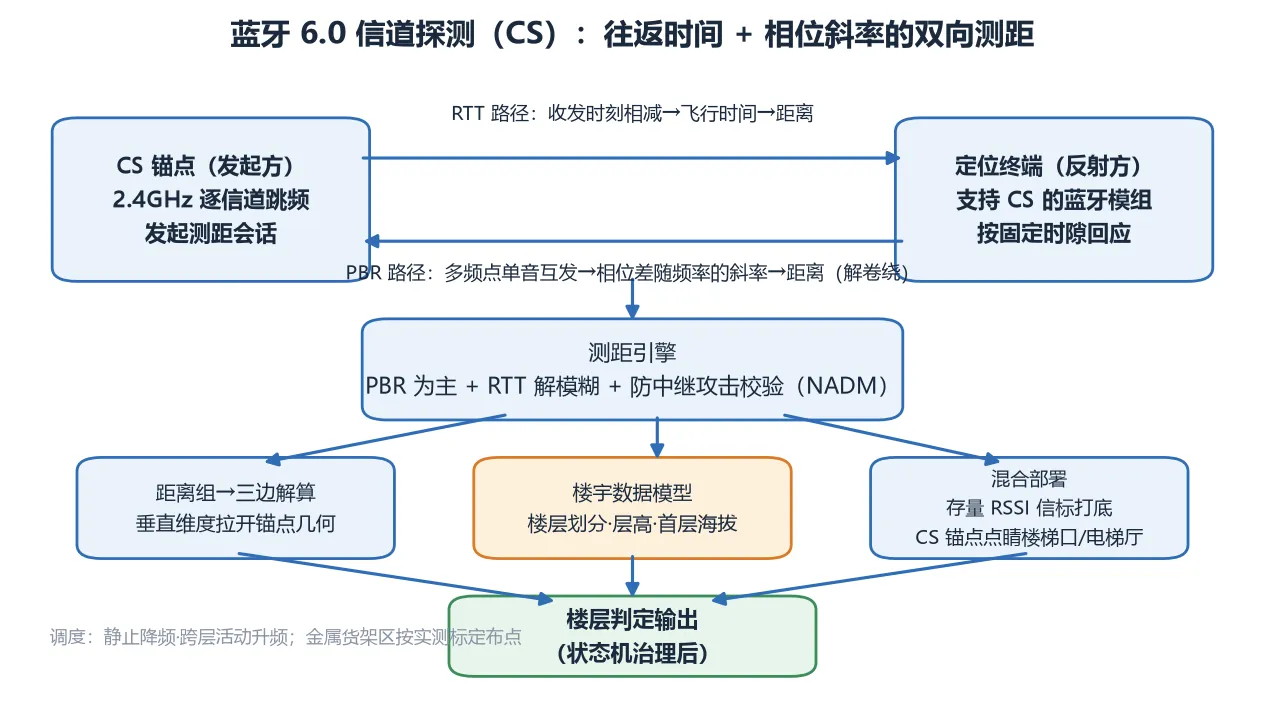
CS 的核心动作是两个设备之间成对交换两类信号,拓扑上一目了然:发起方与反射方在 2.4GHz 频段上按规划的信道序列逐个跳频,每条信道上先做往返时间测量,再交换未调制载波的音调信号做相位测量,两组数据汇聚到测距引擎,融合解算出距离。
RTT 路径:发起方发包、反射方在固定时隙回应,双方各自记录收发时刻,往返时间减去已知的应答处理时延,得到飞行时间,乘光速得距离。这与上一篇 Wi-Fi RTT 的思路同源,差别在蓝牙把测距时隙做进了标准连接流程,粒度更细。
PBR(相位测距)路径:这是 CS 最精巧的部分。两个设备在多个频率点上互发单频音调,各自记录接收信号的相位。频率变化一个步进,相位随距离的变化率是固定的——把“相位差随频率的斜率”测出来,距离就从这个斜率里解出来。类比:单一频率下相位像一把只有一根刻度的尺子,距离超过一个波长就分不清了(相位以 2π 为周期卷绕);多频率扫描等于用一整套不同长度的尺子接力量,先粗后精,把卷绕解开,距离唯一确定。
两条路径互补:PBR 精度高但存在模糊区间,RTT 无模糊但受首径与处理时延影响精度略逊,工程上以 PBR 为主、RTT 辅助解模糊与防伪。标准还内置了防中继攻击的检测指标(对收发信号做统计校验),这对人员定位有一个超出测距本身的意义:测距是双方参与的,“卡在楼里、人不在楼里”的代打卡问题有了 harder to forge 的技术约束。
四、方案对比:蓝牙家族三代同堂,各管一段
| 路线 | 物理量 | 测距/定位能力量级 | 锚点硬件要求 | 终端要求 | 楼层判定方式 |
|---|---|---|---|---|---|
| RSSI 信标 | 接收强度 | 3~5 米(标注条件值) | 低成本广播信标 | 任意可扫描终端 | 信标相对强弱判层 |
| AoA 阵列 | 来波方向 | 角度解算,量级以阵列与部署为准 | 多天线阵列基站 | 终端发恒定扩展信号 | 方向与平面交会 |
| 信道探测 CS | 往返时间+相位斜率 | 测距量级以实测为准(以厂商资料为准) | 支持 CS 的锚点 | 双方均需支持 CS | 测距+楼层先验解算 |
三代不是替换关系。存量 RSSI 信标继续覆盖日常区域判层,AoA 阵列在需要方向信息的场景独立成网,CS 锚点按需部署在楼层判定最关键的位置。同一台终端的蓝牙芯片只要支持 CS,就能同时参与三条路线的扫描与测距。
五、技术细节:部署 CS 楼层定位的五个要点
双方支持是硬前提,角色可互换。 CS 测距要求两端都具备能力。人员定位终端的蓝牙模组选型时就要锁定 CS 支持;锚点侧同理。好在这是一对一的会话模型:锚点做发起方、标签做反射方,或反过来都行,工程上通常让功耗预算更紧的一端少发包。
楼层判定仍要楼宇模型承接。 CS 给出的是终端到锚点的距离组,三边以上解算出三维坐标后,落到“几楼”仍然依赖楼宇数据模型:楼层划分、层高、首层海拔都要在平台侧配置好。测距解决“距离准”,模型解决“层号对”,两段都不能少。锚点部署几何要有意识地把垂直维度拉开——同层锚点解平面,楼梯口与上下层锚点组合解楼层归属。
与存量信标的混合部署。 最务实的起步方式是“RSSI 打底、CS 点睛”:全楼维持既有信标判层,只在楼梯口、电梯厅、大堂这些层间切换与误判高发的位置部署少量 CS 锚点。人在楼梯间移动时,CS 测距提供强距离证据,楼层判定状态机据此快速切换;日常区域仍由 RSSI 维持低成本覆盖。平台的定位信标管理本身按 MAC 地址逐台录入,混合部署在数据侧没有额外门槛。
非视距与多径的相位畸变。 PBR 假设相位随频率线性变化,金属货架、密集人流让反射径混入,相位斜率被“掰弯”,测距结果出现偏差。标准的多频扫描本身就带一定抗多径能力(斜率拟合对个别频点的畸变有平均效应),但部署时仍要避开金属密集区正对锚点的几何关系,并用连续多次测距的中位数做输出。
功耗与调度。 CS 会话比被动扫描耗电得多,标签侧不能常开测距。与上一篇 Wi-Fi RTT 相同的调度逻辑适用:按运动状态分档,静止降频、跨层活动时升频,测距会话紧跟楼层切换窗口走。把 CS 当成“关键时刻才出手的强证据源”,功耗曲线才压得下来。
踩坑记录:早期项目里最常见的问题是锚点时钟与标签晶振的偏差没有按标准的校准流程处理,测距结果带固定偏置;以及把 CS 锚点当普通信标按 RSSI 几何布点,没有考虑测距所需的视距条件,结果强证据变成了弱证据。前者靠固件配置与标定流程解决,后者靠部署评审解决,都属于“标准有要求、现场没执行”的典型。
测距结果的现场校验,用最笨的办法。 CS 的测距能力要用物理事实校验:拿激光测距仪量出锚点到若干个标记点的真实距离,让终端依次站在标记点上发起测距,逐点比对。偏置恒定则做标定修正,偏置随距离发散则多半是视距条件或晶振配置问题。这套流程毫无技术含量,却是所有测距类定位技术验收时最有效的一步——实验室指标和现场指标之间的落差,十有八九在这一步现出原形。校验点要特意安排几个跨障碍物的位置(隔一道金属门、隔一排货架),把视距与非视距的测距偏差分开记录:前者决定标定参数,后者决定部署密度。数据要留档,后续锚点增补时,历史校验数据是布点决策的直接依据。
多人并发与会话调度。 CS 是一对一的测距会话,一个锚点同一时段服务一个终端。人员密度高的场景(楼梯口下班高峰),锚点要按并发排队调度,测距请求的排队延迟会直接转化为楼层切换的响应延迟。工程上的对策有三层:锚点侧提高会话调度效率、在层间切换关键位置适当冗余布点、以及终端侧用运动检测预判——加速度计先发现“正在垂直移动”,才主动发起 CS 测距,静止时绝不占用会话资源。预判机制让会话资源向真正需要判层的时刻集中,高峰期的排队延迟被压到对业务无感的水平。调度策略要和第一篇讲的楼层判定状态机的驻留参数对齐:排队加测距的总延迟必须小于状态机的驻留阈值,否则强证据到达时窗口已经错过,证据白测。
六、局限与边界
CS 的现实约束主要在生态:终端侧支持 CS 的手机与专用标签仍在铺开的早期,规模取决于各终端厂商的跟进节奏,具体支持情况以终端厂商资料为准;锚点侧需要新增支持 CS 的设备,存量信标无法通过固件升级获得测距能力。对预算敏感的项目,CS 近期更适合“关键位置增强”,不是全楼换装的理由。
能力边界同样要如实交底:CS 改善的是测距的物理硬度,楼层判定的其他环节——状态机防抖、楼宇模型标定、气压基准校验——一个都不能省。测距准了,判定错层的可能性确实下降,但“距离准”到“层号对”中间的工程链条没有缩短。另外,CS 的测距精度在非视距条件下会明显退化,金属与高密度人流环境要做实测验证后再定部署密度,不要拿空旷实验室数据外推现场。
七、结论
蓝牙 6.0 信道探测补上了蓝牙定位缺了十年的“距离”这一课:往返时间与相位斜率两个物理量,让蓝牙从“猜距离”变成“量距离”,也让楼层判定第一次有了来自蓝牙侧的强距离证据。它不替代 RSSI 信标的覆盖价值,也不减免楼宇建模与判定状态机的工程责任,它做的是把最关键位置上的判层证据变硬。
给一个可执行的起步建议:在你负责的楼宇里挑一个误判率最高的楼层切换点(通常是主楼梯口或电梯厅),部署一对 CS 锚点做对照实测——同一时段、同一批人,对比 RSSI 判层与 CS 辅助判层的错层率。 一个点位的数据,比任何参数表都更能告诉你,这条换代路线在你的场景里值不值得铺开。