告别漫长等待:3D生成进入“秒时代”!Apple 重新定义实时视图合成

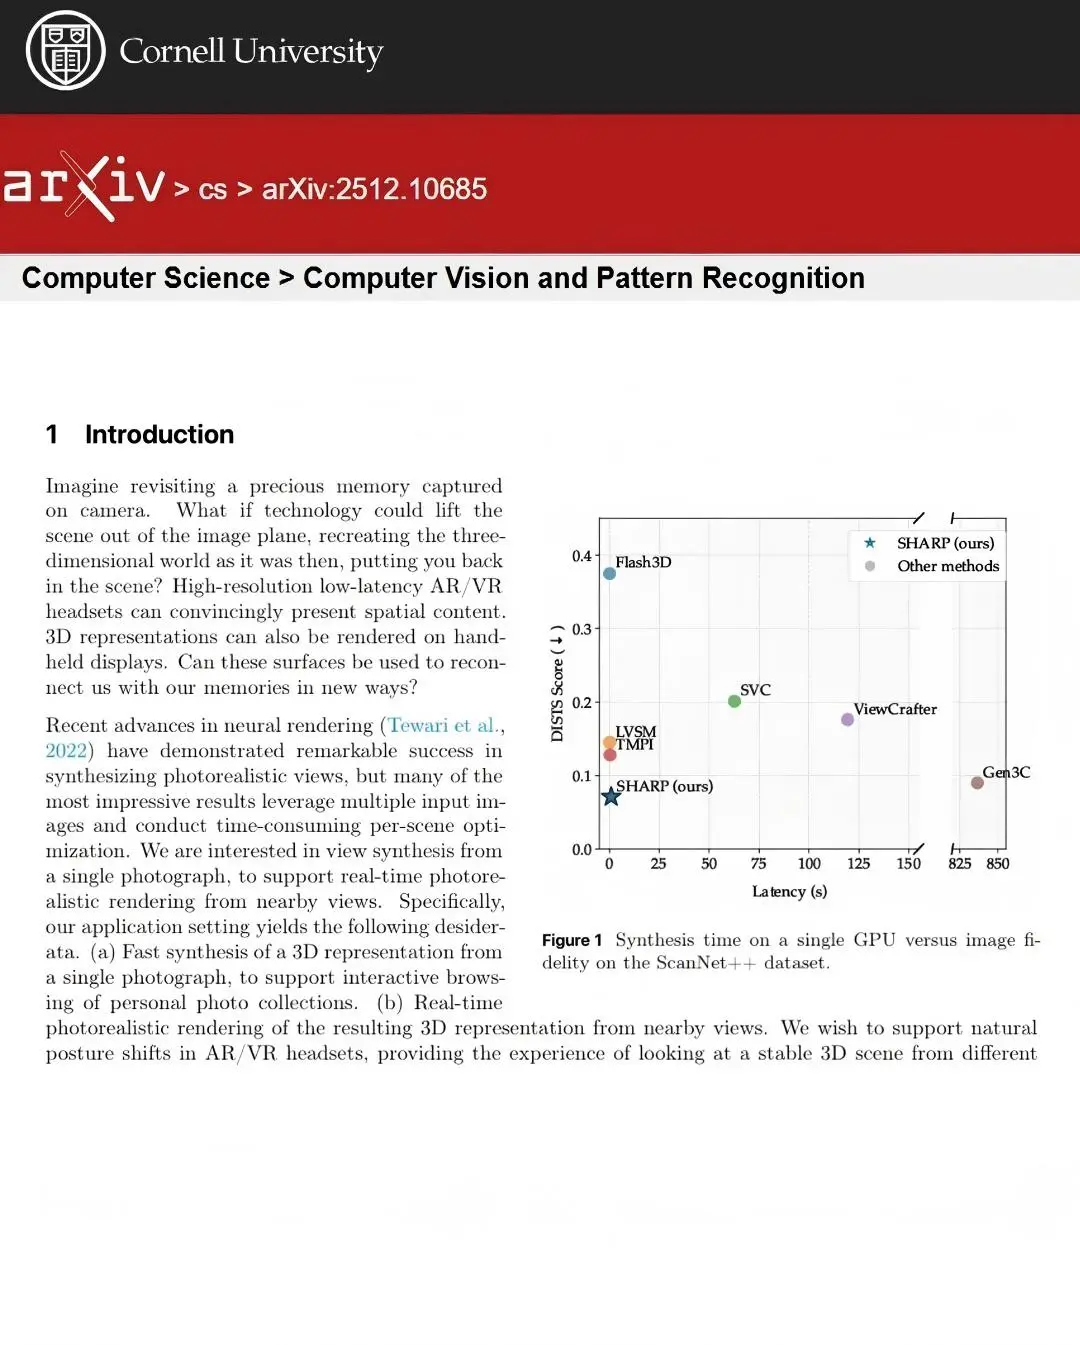
简介: Apple提出SHARP,首创秒级单图生成高保真3D高斯表示,1秒内完成120万基元回归,较扩散模型提速千倍。端到端架构结合深度调整与自监督微调,显著提升视图锐度与真实感,LPIPS降低25-34%,推动AR/VR实时交互迈入新纪元。

告别漫长等待:3D生成进入“秒时代”!Apple 重新定义实时视图合成
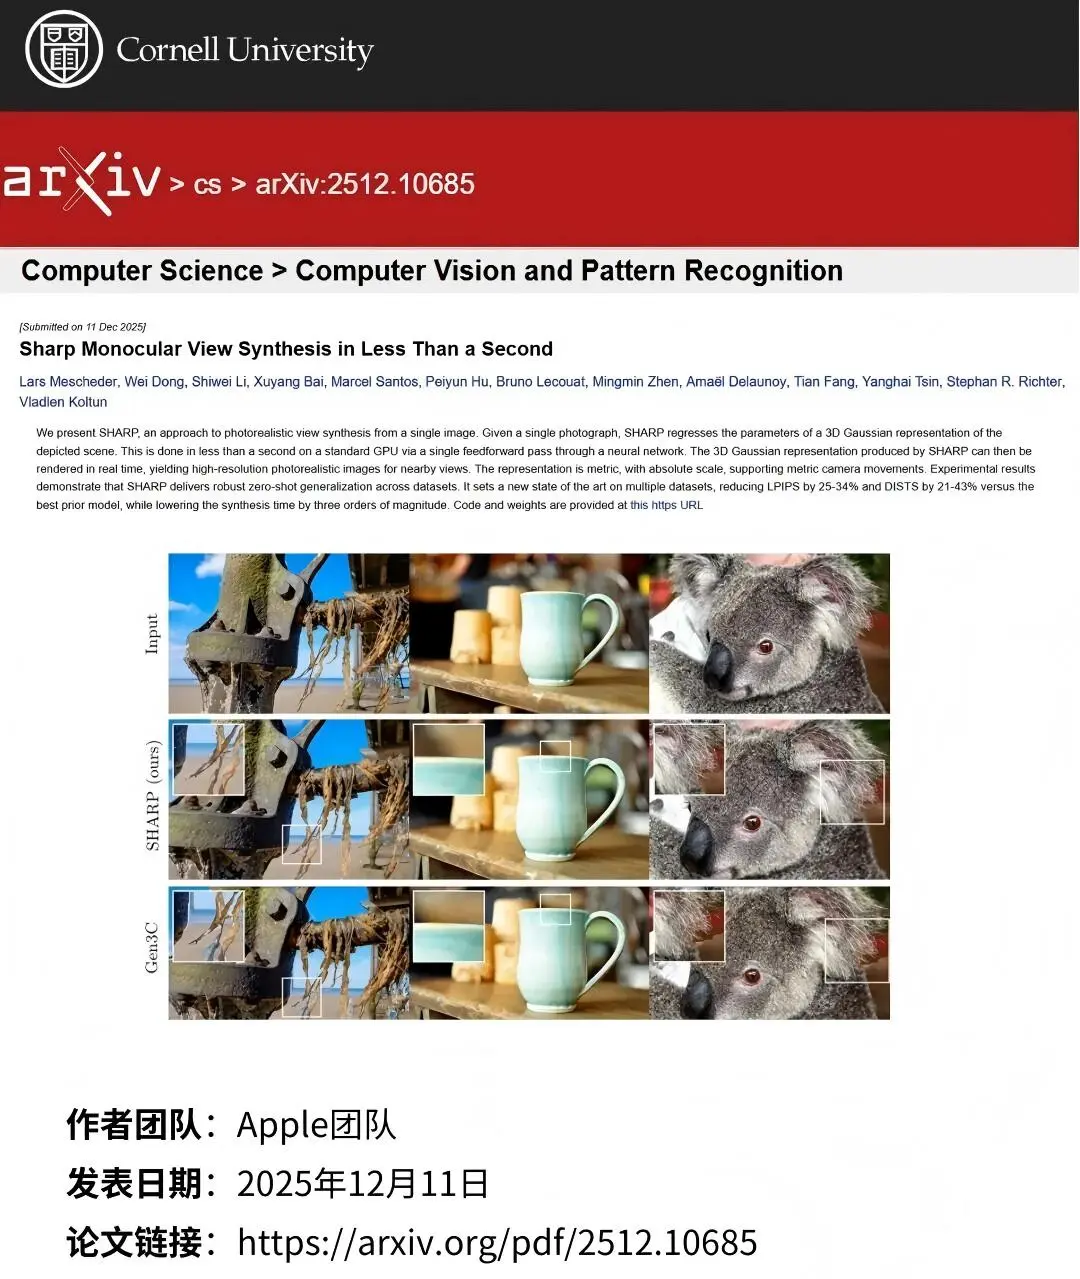
论文标题:Sharp Monocular View Synthesis in Less Than a Second

👉一键直达论文

👉Lab4AI大模型实验室论文阅读

✨研究背景

在 AR/VR 及互动照片浏览领域,用户迫切需要能从单张照片快速生成高保真、可交互的 3D 场景 。然而,传统的神经渲染技术(如 NeRF)通常需要多张输入图像和耗时的场景优化过程,难以满足实时交互的需求。

另一方面,虽然现有的扩散模型能实现单图转 3D,但其合成时间往往长达数分钟,且在近距离观察时图像细节不够锐利。因此,如何在极低延迟内生成支持实时渲染、且具备摄影级精细度的 3D 表示,是当前的一大技术痛点。

✨核心创新

SHARP(Single-image High-Accuracy Real-time Parallax)采用纯回归框架,通过单一前馈神经网络直接回归出 3D 高斯表示 。其关键技术选择包括:

  • 🔍端到端架构:设计了一个包含预训练编码器、深度解码器和高斯解码器的网络,能够生成约 120 万个高斯基元。
  • 🔍有状态的深度调整模块:引入学习型的深度调整模块,在训练中通过解决深度估计的不确定性(如透明或反射表面)来提升合成视角的锐度 。
  • 🔍优化的损失配置:结合了颜色损失、感知损失(LPIPS)、Gram 矩阵损失以及多种正则化项,在确保图像锐利的同时抑制了常见的视觉伪影。
  • 🔍自监督微调(SSFT):在真实图像上利用模型生成的伪标签进行进一步微调,增强了模型处理复杂视角效果的能力。

✨贡献

SHARP框架通过单前馈神经网络,1秒内回归120万基元3D高斯表示,比扩散模型快三个数量级。零样本测试刷新SOTA,LPIPS(25-34%)、DISTS(21-43%)降低,图像质量提升;搭载深度调整模块与自监督微调策略,解决单目深度估计模糊,保障视角锐度与保真度。

相关文章
|
机器学习/深度学习 PyTorch 算法框架/工具
归一化技术比较研究:Batch Norm, Layer Norm, Group Norm
本文将使用合成数据集对三种归一化技术进行比较,并在每种配置下分别训练模型。记录训练损失,并比较模型的性能。
2032 2
|
并行计算 Linux 计算机视觉
还在手工标注数据集?快来试一试自动化多模型标注大模型-gui交互式标注(部署运行教程-高效生产力)
|
8月前
|
人工智能 安全 API
无Token限制玩转OpenClaw:Ollama Mac部署+阿里云零基础教程+避坑指南
2026年,开源AI智能体OpenClaw(曾用名Clawdbot/Moltbot,昵称“龙虾”)凭借“自然语言驱动、全场景执行”的核心优势持续爆红,而本地大模型部署方案的成熟,更是彻底打破了API Token限制的枷锁。此前Windows与Linux平台的Ollama+OpenClaw部署教程广受好评,众多Mac用户纷纷留言索要专属指南。
2250 10
|
10月前
|
机器学习/深度学习 人工智能 自然语言处理
AgentCPM-Explore开源,4B 参数突破端侧智能体模型性能壁垒
清华、人大、面壁智能与OpenBMB联合推出4B参数智能体模型AgentCPM-Explore,在8大长程任务上实现同尺寸SOTA,性能比肩30B+大模型。支持百轮稳定交互、全流程开源,重塑端侧AI潜能。
770 7
AgentCPM-Explore开源,4B 参数突破端侧智能体模型性能壁垒
|
10月前
|
运维 安全 API
内网系统IP离线数据库搭建与维护完整方案
本方案面向无外网内网环境,提供IP离线数据库全生命周期部署指南,涵盖规划、搭建、维护与应急,支持内网IP自定义映射、高并发查询与安全合规,实现数据自主可控、运维闭环,适配多规模企业架构。
|
7月前
|
人工智能 API Docker
claude_code_mineru_skill
为Claude Code等Code Agent新增PDF解析能力!一行命令安装MinerU Skill,无需Docker、API Key或服务器,自动智能解析PDF/截图,支持复杂表格、公式与双栏论文,转为高质量Markdown供AI理解,大幅提升文档驱动开发效率。
1626 10
|
7月前
|
人工智能 机器人 定位技术
ICLR 2026|上海交通提出 π³,突破参考视图束缚,提升 3D 几何重建鲁棒性
π³通过全排列等变设计彻底消除固定参考视图的归纳偏置,构建了鲁棒、高效、可扩展的前馈式视觉几何重建模型,在多项核心任务上刷新 SOTA。该研究存在局限性:无法处理透明物体,重建几何细节精度不及扩散类方法,点云生成易产生网格状伪影。未来可围绕透明物体建模优化、几何细节精度提升、点云生成伪影消除等方向展开拓展研究。
876 3
|
7月前
|
算法 知识图谱 索引
KNOWLEDGE IS NOT STATIC: ORDER-AWARE HYPERGRAPH RAG FOR LANGUAGE MODELS(论文解读)
本研究推翻了RAG领域“检索证据可视为无序集合”的核心假设,提出OKH-RAG框架,将顺序作为核心结构属性融入超图RAG,实现高阶知识交互与时序关系的统一建模。实验证明,在顺序敏感的领域推理任务中,**证据的组织顺序与内容本身同等重要**,顺序感知轨迹检索可显著提升大模型的推理准确性与事实一致性。
350 2
|
7月前
|
监控 测试技术 决策智能
EvolveRouter: Co-Evolving Routing and Prompt for Multi-Agent Question Answering
本文提出了 EvolveRouter,一个通过闭环协同进化联合优化路由与智能体配置的创新框架,有效解决了多智能体问答中智能体质量静态化和协作规模僵化的两大核心问题。实验结果充分验证了其相对于现有 SOTA 方法的优越性。
308 4
|
9月前
|
人工智能 数据可视化 测试技术
玩转Ollama:命令行操作、上下文长度调优与模型导入全攻略
Ollama是轻量级本地大模型运行工具,零配置即可快速启动AI模型。本文详解三大核心:高频CLI命令(运行/管理/创建模型)、上下文长度(Context Length)调优技巧、多格式(GGUF/Safetensors)自定义模型导入与量化分享,新手跟做即上手。