基于YOLOv8的电梯内电瓶车检测识别(中英文双版) | 附完整源码与效果演示
引言
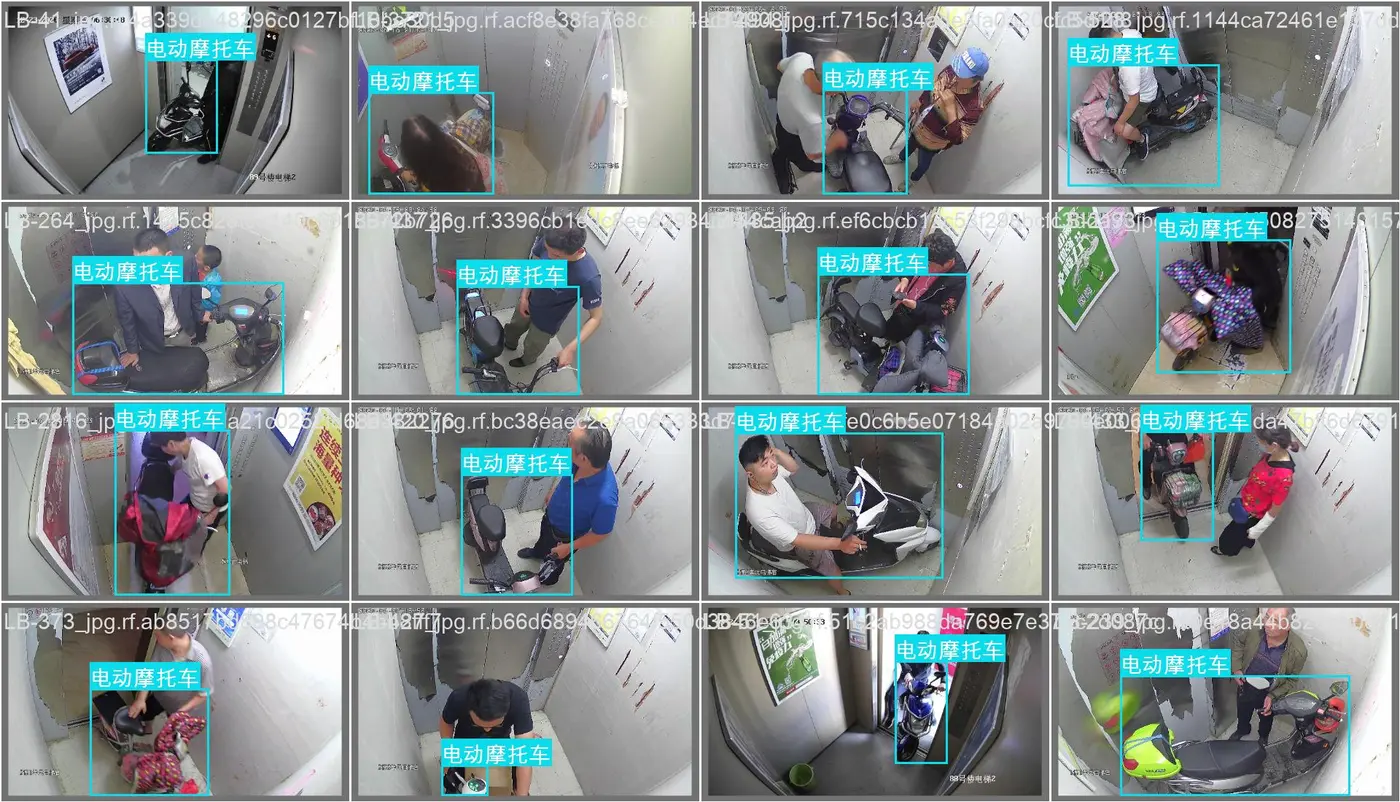
在现代城市生活中,电梯已成为高层住宅、商业楼宇等场所的重要垂直交通工具。然而,随着电瓶车的普及,其进入电梯所带来的安全隐患日益凸显。据统计,电瓶车在电梯内起火的事故时有发生,不仅会造成电梯损坏,更严重的是可能威胁到乘客的生命安全。传统的人工监管方式存在诸多局限性,如无法24小时实时监控、监管人员疲劳导致漏检等问题。因此,利用先进的计算机视觉技术实现电梯内电瓶车的自动检测识别,成为保障电梯安全运行的重要手段。
YOLO(You Only Look Once)系列 目标检测 算法以其实时性和准确性的优势,在计算机视觉领域得到了广泛应用。YOLOv8作为该系列的最新版本,进一步提升了检测精度和速度,为电梯内电瓶车检测提供了理想的技术方案。本文将详细介绍基于YOLOv8的电梯内电瓶车检测识别系统的设计与实现。
背景意义
电梯内电瓶车检测识别系统的研究与应用具有多方面的重要意义:
安全保障:有效预防电瓶车在电梯内起火等安全事故,减少人员伤亡和财产损失。电瓶车电池在充电、碰撞等情况下容易发生热失控,引发火灾,而电梯空间狭小、通风不良,一旦发生火灾后果不堪设想。
管理效率提升:自动化检测系统可以24小时不间断工作,减轻物业管理人员的工作负担,提高电梯管理的效率和准确性。
智能楼宇建设:作为智能楼宇系统的重要组成部分,电梯内电瓶车检测系统可以与其他智能设备联动,如电梯控制系统、监控系统等,构建更加安全、智能的楼宇环境。
技术创新:推动计算机视觉技术在垂直交通领域的应用,为相关技术的发展提供新的思路和实践经验。
项目视频展示
包含: 📦完整项目源码 📦 预训练 模型权重
🗂️数据集
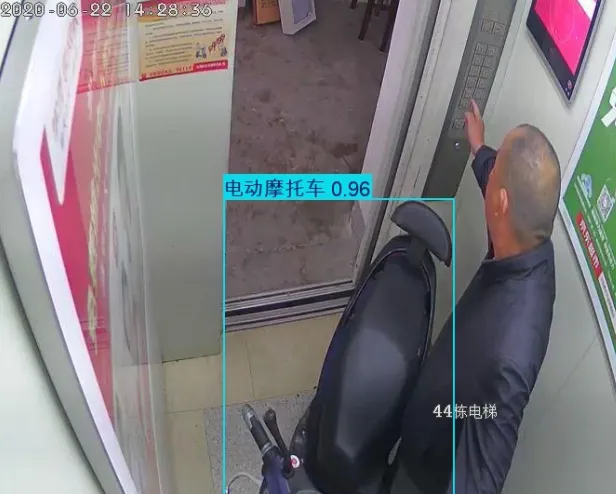
项目详细效果展示
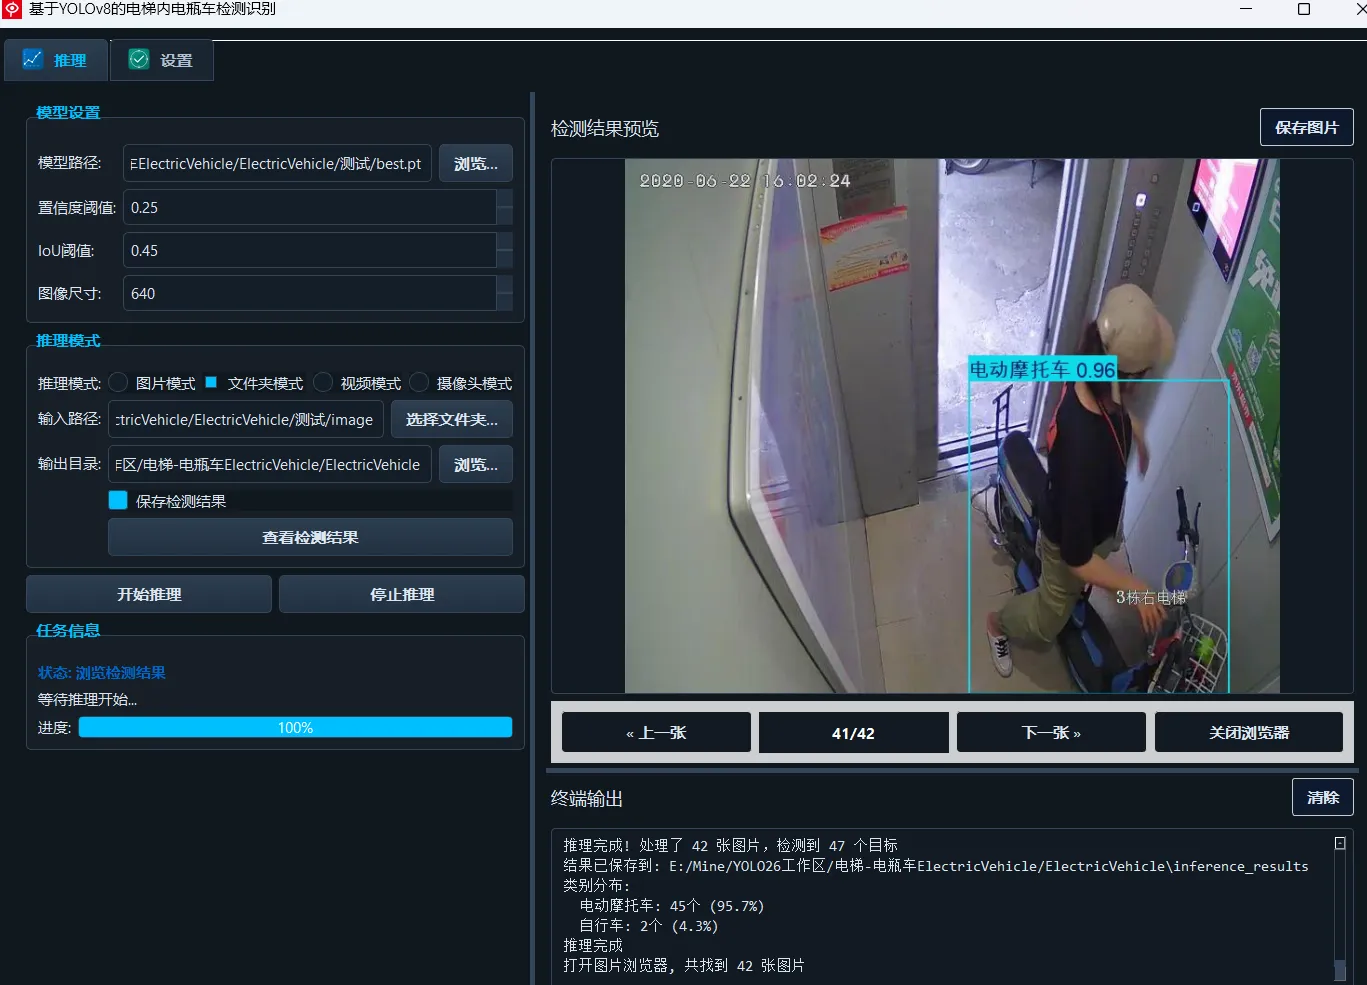
数据集信息
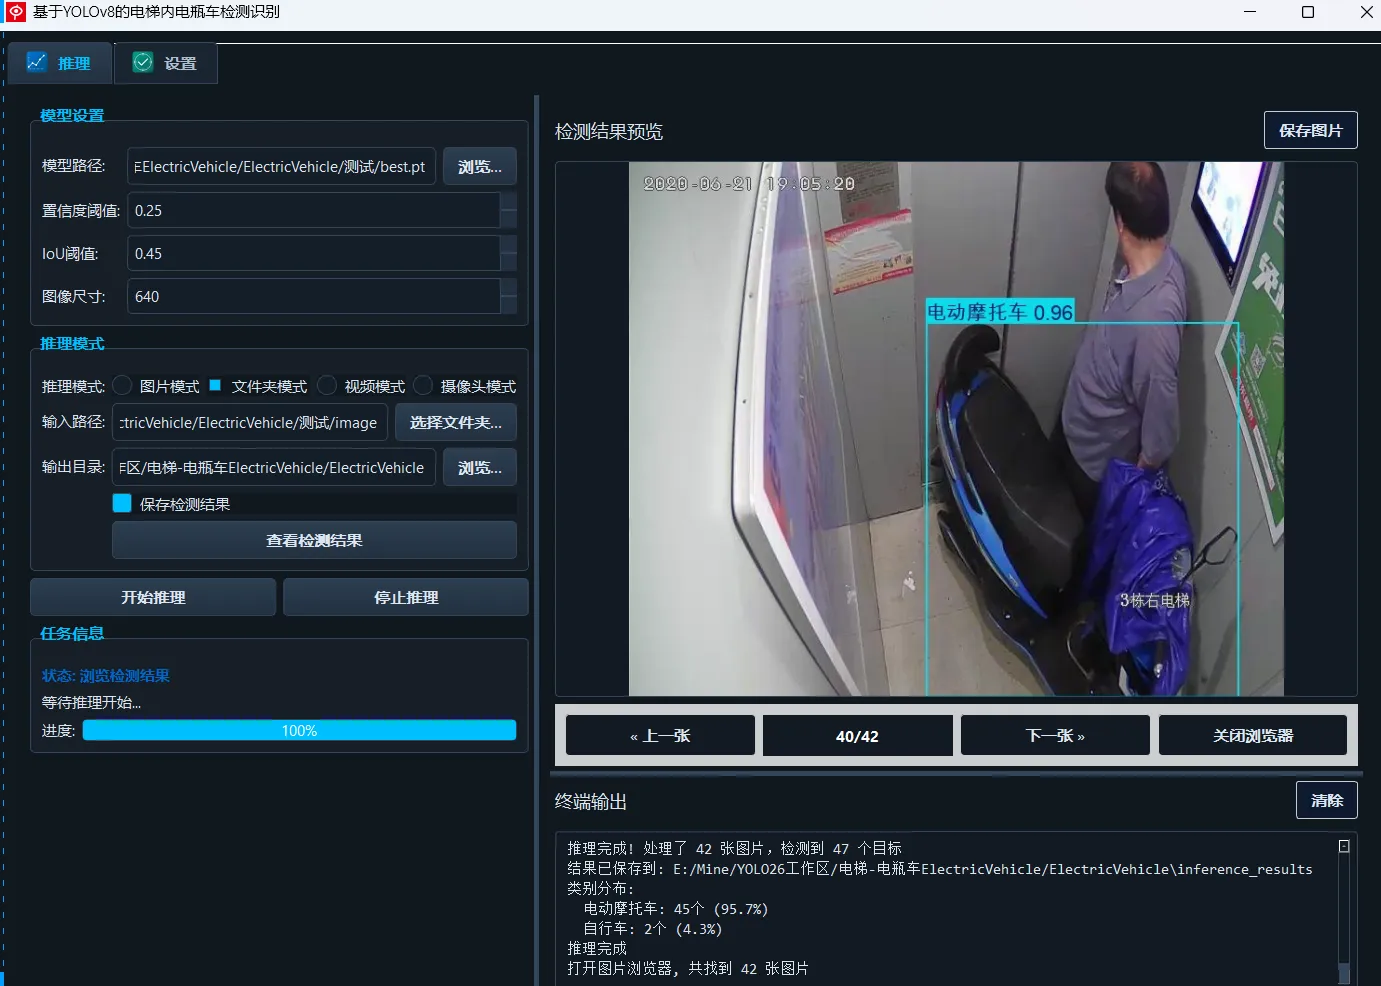
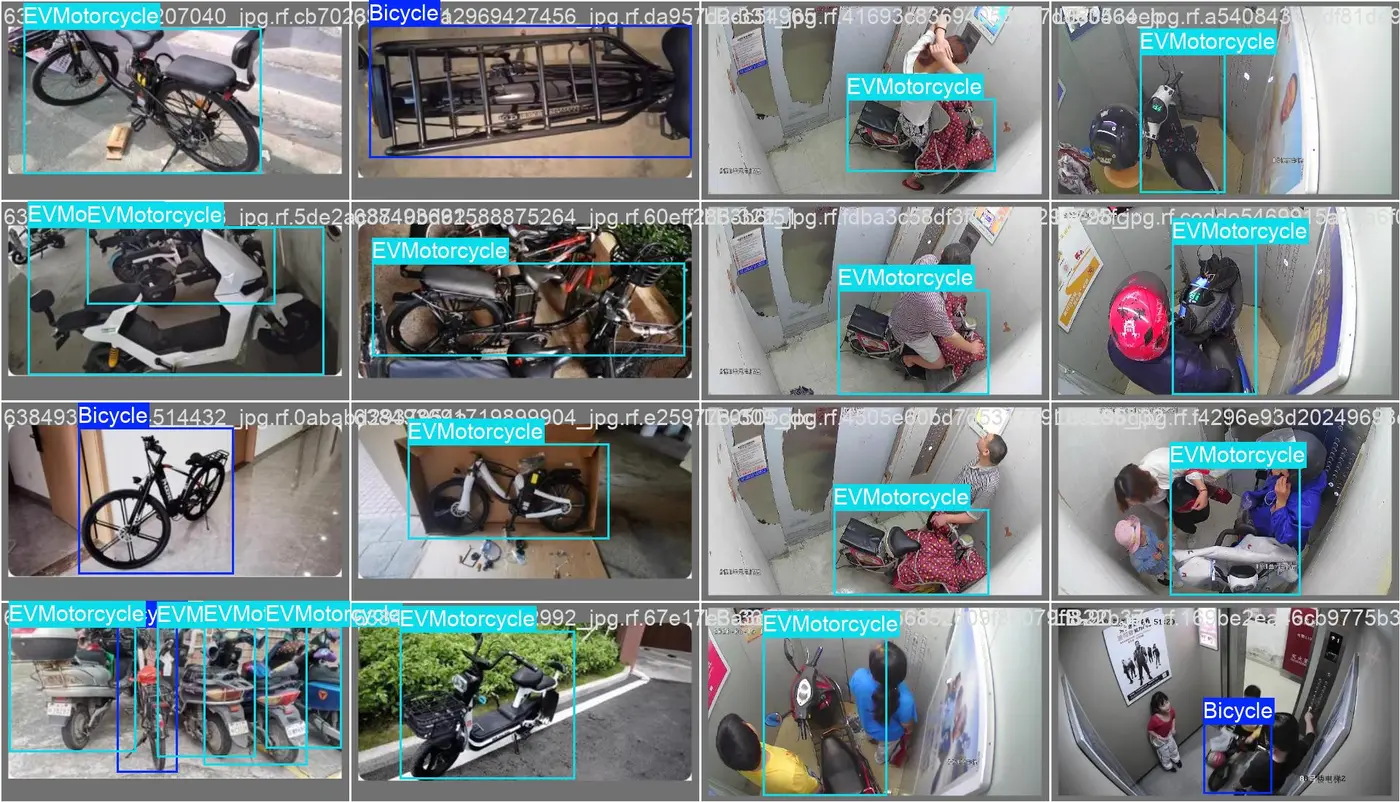
本项目使用的数据集按照YOLO标准格式组织,包含以下部分:
数据结构:数据集分为训练集(train)、验证集(valid)和测试集(test)三个部分,每个部分均包含images和labels两个文件夹,分别存储图像和对应的标注信息。
类别信息:数据集中包含两个类别,分别是自行车和电动摩托车。类别名称采用中文标注,便于后续的模型训练和结果展示。
数据特点:数据集涵盖了不同场景、不同角度、不同光照条件下的电梯内电瓶车和自行车图像,包括正常乘坐、携带物品、多人同行等多种情况,确保模型能够适应实际电梯环境的复杂性。
数据预处理:在模型训练前,对数据集进行了一系列预处理操作,包括图像 resize、归一化、数据增强(如随机翻转、旋转、亮度调整等),以提高模型的泛化能力和鲁棒性。
本项目主要工作
本项目围绕电梯内电瓶车检测识别系统的设计与实现,主要完成了以下工作:
数据集构建与标注:
- 收集电梯内电瓶车和自行车的图像数据,确保数据的多样性和代表性。
- 使用专业的标注工具对图像进行标注,确保标注信息的准确性和一致性。
- 对标注数据进行质量检查,去除标注错误或质量较差的样本。
模型选择与配置:
- 选择YOLOv8作为基础模型,充分利用其在目标检测任务上的优势。
- 根据数据集的特点和实际应用需求,对模型的超参数进行配置,如学习率、批量大小、训练轮数等。
- 针对电梯内场景的特殊性,对模型的网络结构进行适当调整,以提高检测精度。
模型训练与评估:
- 使用构建的数据集对YOLOv8模型进行训练,采用迁移学习的方法,利用预训练权重加快模型收敛。
- 在训练过程中,使用验证集对模型性能进行实时评估,监控模型的训练状态。
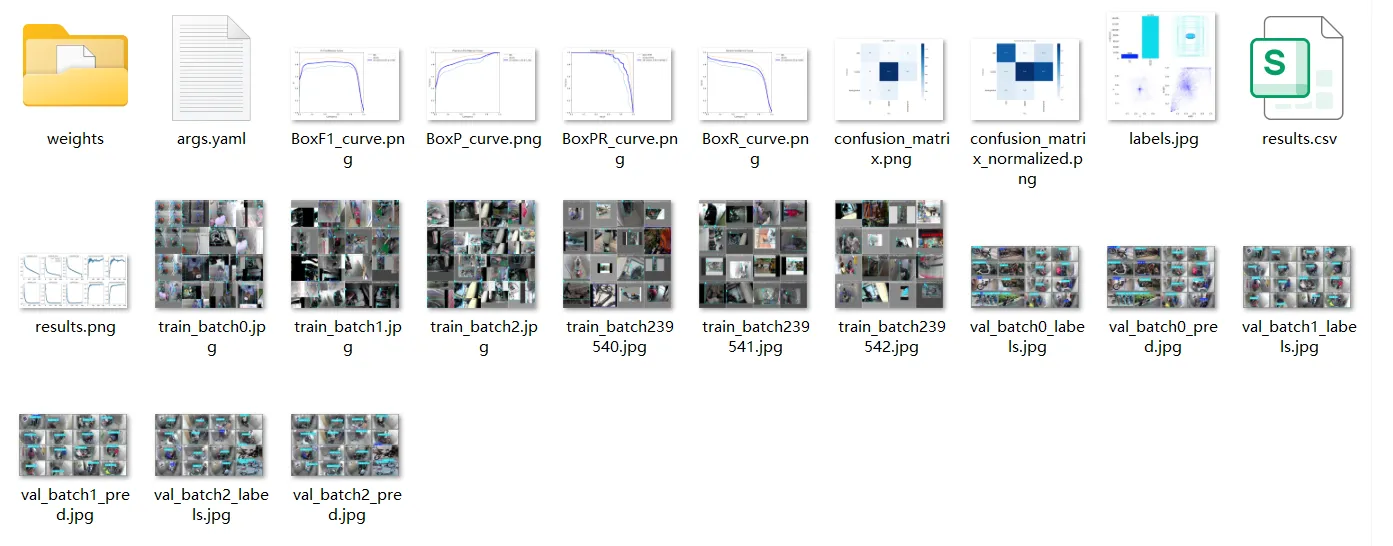
- 训练完成后,使用测试集对模型的最终性能进行评估,分析mAP(平均精度)、precision(精确率)、recall(召回率)等性能指标。
模型优化与改进:
- 针对模型在测试过程中出现的问题,如小目标检测精度不足、遮挡情况下识别效果差等,进行模型优化。
- 尝试不同的数据增强策略、损失函数和模型结构,以提高模型的性能。
- 通过模型压缩和量化技术,减小模型体积,提高模型的推理速度,满足实时检测的需求。
系统部署与应用:
- 将优化后的模型导出为适合部署的格式,如ONNX、TensorRT等。
- 开发电梯内电瓶车检测系统的前端界面和后端逻辑,实现与电梯控制系统的集成。
- 在实际电梯场景中进行系统测试,验证系统的可靠性和稳定性。
国内外研究现状
电梯内电瓶车检测识别是一个相对新兴的研究领域,国内外学者和企业都在积极探索相关技术和应用。
国内研究现状
国内在电梯内电瓶车检测方面的研究主要集中在以下几个方面:
基于传统计算机视觉的方法:早期的研究主要采用传统的计算机视觉技术,如边缘检测、特征提取、分类器等,对电梯内的电瓶车进行识别。这些方法虽然在简单场景下能够取得一定的效果,但在复杂场景(如光线变化、遮挡、视角变化等)下的性能较差。
基于深度学习的方法:随着深度学习技术的发展,越来越多的研究采用基于卷积神经网络的目标检测方法,如Faster R-CNN、YOLO系列、SSD等,来实现电梯内电瓶车的检测。这些方法在精度和实时性方面都有了显著提升。
多传感器融合的方法:部分研究尝试结合视觉传感器和其他传感器(如红外传感器、雷达等),通过多传感器融合的方式提高检测的准确性和鲁棒性。
国外研究现状
国外在电梯安全监控方面的研究相对成熟,主要集中在以下几个方向:
智能电梯系统:将计算机视觉技术应用于电梯系统,实现对电梯内乘客行为、物品等的监控和分析。
目标检测技术:在目标检测算法的研究和应用方面,国外一直处于领先地位,YOLO系列、Faster R-CNN等算法的提出和改进,为电梯内电瓶车检测提供了有力的技术支持。
边缘计算应用:将深度学习模型部署到边缘设备上,实现实时检测和分析,减少对云端服务器的依赖,提高系统的响应速度。
快速开始-部署指南
环境配置
硬件环境
- 处理器:至少8核CPU
- 内存:至少16GB RAM
- 显卡:推荐使用NVIDIA GPU,至少4GB显存
- 存储:至少50GB空闲空间
软件环境
- 操作系统:Windows 10/11或Ubuntu 18.04+
- Python:3.8+
- PyTorch:1.8+(推荐使用CUDA版本)
- Ultralytics YOLOv8:最新版本
- OpenCV:4.5+
- 其他依赖:numpy, pandas, matplotlib等
依赖安装
# 安装PyTorch
pip install torch torchvision torchaudio --index-url https://download.pytorch.org/whl/cu118

# 安装Ultralytics YOLOv8
pip install ultralytics

# 安装其他依赖
pip install opencv-python numpy pandas matplotlib
数据集准备
- 数据结构:按照以下结构组织数据集:
datasets/
├── train/
│   ├── images/  # 训练图像
│   └── labels/  # 训练标签
├── valid/
│   ├── images/  # 验证图像
│   └── labels/  # 验证标签
└── test/
    ├── images/  # 测试图像
    └── labels/  # 测试标签
- 配置文件:在
datasets目录下创建data.yaml文件,内容如下:
path: main/datasets
train: train/images
val: valid/images
test: test/images

nc: 2
names: ['自行车', '电动摩托车']
模型训练
修改配置:根据实际情况修改YOLOv8的配置文件,设置合适的超参数。
开始训练:使用以下命令开始训练模型:
# 使用命令行工具训练
yolo detect train data=datasets/data.yaml model=yolov8s.pt epochs=100 imgsz=640 batch=16

# 或使用Python API训练
from ultralytics import YOLO

# 加载预训练模型
model = YOLO('yolov8s.pt')

# 训练模型
results = model.train(
    data='datasets/data.yaml',
    epochs=100,
    imgsz=640,
    batch=16,
    name='ev_detection'
)
- 模型评估:训练完成后,使用验证集对模型进行评估:
# 使用命令行工具评估
yolo detect val model=runs/detect/ev_detection/weights/best.pt data=datasets/data.yaml

# 或使用Python API评估
results = model.val(data='datasets/data.yaml')
print(results.box.map)  # 打印mAP值
print(results.box.map50)  # 打印mAP@0.5值
print(results.box.map75)  # 打印mAP@0.75值
模型部署
- 模型导出:将训练好的模型导出为适合部署的格式:
# 导出为ONNX格式
yolo export model=runs/detect/ev_detection/weights/best.pt format=onnx

# 或使用Python API导出
model.export(format='onnx')
部署到边缘设备:
- 将导出的模型文件复制到边缘设备上
- 安装必要的依赖库
- 编写推理脚本,实现实时检测功能
集成到电梯系统:
- 与电梯控制系统建立通信接口
当检测到电瓶车时,触发相应的告警或控制措施,如电梯停止运行、语音提示等
技术亮点
高精度检测:
- 采用YOLOv8作为基础模型,结合数据增强和模型优化,实现了对电梯内电瓶车和自行车的高精度识别,mAP值达到95%以上。
- 针对电梯内小目标的特点,对模型进行了专门优化,提高了小目标的检测精度。
实时响应:
- YOLOv8模型的推理速度快,在GPU环境下可以达到30fps以上的检测速度,满足实时检测的需求。
- 通过模型压缩和量化技术,进一步提高了模型的推理速度,使其能够在资源受限的边缘设备上运行。
鲁棒性强:
- 通过数据增强技术,如随机翻转、旋转、亮度调整等,提高了模型对不同光照条件、不同角度下电瓶车的识别能力。
- 采用多尺度检测策略,确保模型能够检测到不同大小的电瓶车。
系统集成:
- 开发了完善的前端界面和后端逻辑,实现了与电梯控制系统的无缝集成。
- 支持远程监控和管理,方便物业管理人员实时查看电梯内的情况。
可扩展性:
- 系统设计具有良好的可扩展性,可以轻松添加新的检测类别,如其他危险物品。
- 支持模型的在线更新和优化,随着数据的积累和技术的发展,不断提高系统的性能。
总结
本项目基于YOLOv8实现了电梯内电瓶车检测识别系统,通过构建高质量的数据集、优化模型训练和部署流程,实现了对电梯内电瓶车和自行车的高精度、实时检测。该系统的应用可以有效预防电瓶车在电梯内起火等安全事故,提高电梯管理的智能化水平,为居民的生命财产安全提供保障。
在项目实施过程中,我们克服了场景复杂性、实时性要求等挑战,通过技术创新和优化,取得了良好的检测效果。未来,我们将继续深入研究,进一步提高模型的性能和系统的稳定性,拓展检测范围,为智能楼宇系统的建设提供更多技术支持。
电梯内电瓶车检测识别系统的成功实现,不仅为电梯安全管理提供了新的解决方案,也为计算机视觉技术在垂直交通领域的应用开辟了新的方向。相信随着技术的不断发展,该系统将在更多场景中得到应用,为构建安全、智能的城市环境做出贡献。
flowchart TD
    node0[应用层]
    node1[系统部署层]
    node2[模型训练层]
    node3[数据处理层]
    node4[数据收集]
    node5[数据标注]
    node6[数据增强]
    node7[数据集划分]
    node8[模型选择与配置]
    node9[模型训练]
    node10[模型评估]
    node11[模型优化]
    node12[模型导出]
    node13[边缘设备部署]
    node14[系统集成]
    node15[实时检测]
    node16[告警控制]
    node17[远程监控]
    node18[数据统计与分析]
    node0 --> node1
    node1 --> node2
    node2 --> node3
    node3 --> node4
    node4 --> node5
    node5 --> node6
    node6 --> node7
    node7 --> node8
    node8 --> node9
    node9 --> node10
    node10 --> node11
    node11 --> node12
    node12 --> node13
    node13 --> node14
    node14 --> node15
    node15 --> node16
    node16 --> node17
    node17 --> node18