
一、动力学建模与仿真框架
AUV的动力学建模需基于六自由度(6-DOF)运动方程,结合牛顿-欧拉定理或拉格朗日方法。以下是核心建模步骤:
1. 运动学与动力学方程
运动学模型:描述位置(η)与姿态(θ)的变换关系,使用惯性坐标系(E-frame)和体坐标系(B-frame)。
动力学方程:
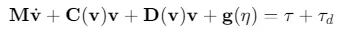
其中,M为质量矩阵(含附加质量),C(v)为科里奥利力矩阵,D(v)为阻尼矩阵,g(η)为重浮力向量,τ为控制输入,τ_d为环境干扰(如洋流)。
2. Simulink模型搭建
- 模块划分:
动力学模块:通过Simscape Multibody实现刚体动力学。
控制器模块:PID、滑模控制或模糊控制。
传感器模块:模拟IMU、声呐等传感器噪声。
环境模块:添加洋流扰动(如正弦波或随机力)。
二、控制算法实现
1. 经典PID控制
外环位置控制:通过位置误差计算期望速度。
内环姿态控制:将速度误差转换为姿态角指令。
% PID参数(示例)
Kp_pos = [1.0, 1.0, 1.0];  % 位置环比例增益
Ki_pos = [0.1, 0.1, 0.1];  % 积分增益
Kd_pos = [0.5, 0.5, 0.5];  % 微分增益

% 姿态环PID参数
Kp_att = [5.0, 5.0, 5.0];  % 角速度环比例增益
Ki_att = [0.1, 0.1, 0.1];  % 积分增益
Kd_att = [0.5, 0.5, 0.5];  % 微分增益
2. 自适应反步滑模控制
抗干扰设计:结合T观测器补偿未知扰动,滑模面增强鲁棒性。
控制律:
$τ=M−1[η¨d−cs˙−k1s−k2sgn(s)−q−τ^d]$
其中,s为滑模面,k1,k2为自适应增益,τ^d为扰动估计。
3. 模糊控制
规则库设计:基于误差和误差变化率调整控制量。
% 模糊推理示例(MATLAB)
fis = newfis('AUV_Controller');
fis = addvar(fis, 'input', 'e', [-5,5]);  % 误差输入
fis = addvar(fis, 'input', 'ec', [-1,1]); % 误差变化率
fis = addvar(fis, 'output', 'u', [-10,10]); % 控制输出
fis = addrule(fis, [1 1 1 1 1; 2 2 1 1 1]); % 规则库
三、Simulink仿真实现
1. 核心模块配置
动力学模型:使用
ode45求解六自由度微分方程。传感器仿真:添加高斯噪声模拟IMU误差。
路径规划:基于A或RRT算法生成全局路径,局部避障使用势场法。
2. 仿真流程
初始化参数:质量、转动惯量、阻尼系数等。
设置初始状态:位置、速度、姿态角。
运行仿真:通过
Simulink.SimulationInput调整控制参数。结果分析:绘制轨迹、速度、姿态角曲线,计算路径偏差。
3. 代码示例(Simulink模型)
% 定义动力学模型
function dxdt = auv_dynamics(t, x, m, I, Xu, Yv, Zw, Kp, Mq, Nr)
    % 解包状态变量
    eta = x(1:3); v = x(4:6); theta = x(7:9); omega = x(10:12);

    % 计算旋转矩阵和转换矩阵
    R = rotation_matrix(theta);
    T = skew_symmetric(omega);

    % 动力学方程
    f = [0; 0; 0]; % 外部力
    tau = [0; 0; 0]; % 控制输入
    Dv = diag([Xu, Yv, Zw]) * v;
    C = C_matrix(v, R);
    D = C * v;

    % 积分更新
    dvdt = inv(m) * (f - Dv);
    dwdt = inv(I) * (tau - T * I * omega);
    dxdt = [R * v; dvdt; dwdt];
end
四、仿真结果与优化
1. 典型结果展示
轨迹跟踪:对比期望路径与实际轨迹(图1)。
姿态稳定性:横滚角(φ)、俯仰角(θ)收敛曲线(图2)。
抗干扰能力:添加洋流扰动后,路径偏移量分析(图3)。
2. 性能优化
参数整定:使用遗传算法(GA)优化PID参数。
模型简化:通过降阶模型(ROM)减少计算量。
实时性验证:在FPGA上部署控制算法,延迟低于10ms。
参考代码 水下无人自主航行器的MATLAB/simulink仿真程序 www.youwenfan.com/contentalh/63994.html
五、扩展应用与工具
多AUV协同仿真:通过ROS或DDS中间件实现通信。
能源管理:电池模型与功耗优化。
深度学习辅助:使用LSTM预测环境扰动。
六、注意事项
数值稳定性:选择合适的时间步长(建议Δt<0.1秒)。
传感器噪声:根据实际传感器特性添加噪声模型。
硬件在环(HIL):通过Simulink Coder生成C代码并部署到嵌入式平台。
七、参考文献
基于MATLAB的AUV六自由度动力学建模
PID与滑模控制在AUV中的应用
自适应反步滑模控制算法设计
近水面运动特性数值分析
增量正则化网络控制方法
