Linux系统安装miniconda详细教程

简介: 本文介绍在CentOS 7系统中安装Miniconda的完整步骤:首先下载Miniconda安装包至/opt目录,接着执行安装脚本并按提示操作;安装完成后,将conda添加到环境变量,通过`conda init bash`和`source ~/.bashrc`配置生效,最终验证安装成功。

一、下载Miniconda

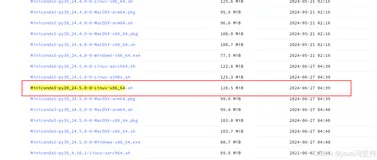
将Miniconda3-latest-Linux-x86_64.sh下载到/opt/路径

wget https://repo.anaconda.com/miniconda/Miniconda3-latest-Linux-x86_64.sh


二、安装Miniconda

执行以下命令进行安装,并按照提示操作,直到安装完成。

bash Miniconda3-latest-Linux-x86_64.sh

一直按回车键,直到出现Please answer 'yes' or 'no':' 输入yes

出现以下字样,即为安装完成。

Thank you for installing Miniconda3!

这时你输入conda --version可能会提示你没有此命令,原因是你的conda没有加到环境变量里。


三、将conda加入环境变量中

把 Miniconda 的初始化写到 ~/.bashrc,这样以后开机就能直接用:

# 初始化 conda
/root/miniconda3/bin/conda init bash

执行后会修改 ~/.bashrc,你需要重新加载:

source ~/.bashrc

再试试:

conda --version

image.gif


到此,centos7安装miniconda成功!!!

目录
相关文章
|
10月前
|
Python Windows
Miniconda 安装与环境配置全流程图解(2025 最新版)
Miniconda 可以看作是 Anaconda 的“轻装版”,只自带 conda 包管理器与基础的 Python 运行时。它体积小、部署速度快,特别适合按需创建与管理虚拟环境的用户。与 Anaconda 相比,Miniconda 不会预先安装一大堆科学计算库,你可以根据项目需求再单独选择、安装需要的包,因此整体更轻巧、更灵活。 本文将手把手演示在 Windows 下安装 Miniconda 的全过程:从下载安装器、完成向导配置、设置环境变量,到最后的基础验证与简单示例,帮助你迅速把 Miniconda 用起来。
11268 12
|
7月前
|
并行计算 API Docker
Docker+vLLM内网离线部署Qwen3 流程
本教程详解如何在A10四卡内网环境中,通过Docker+ vLLM离线部署Qwen3-32B/Qwen3-VL-30B-Instruct大模型。涵盖环境准备、镜像离线导入、模型下载、容器启动及参数调优,支持FP8/KV缓存/张量并行等高性能配置,助力安全高效私有化推理
7758 8
|
8月前
|
机器学习/深度学习 数据安全/隐私保护 iOS开发
Mac安装Miniconda完整指南(从零开始配置Python环境)
本教程详细介绍如何在Mac上从零安装Miniconda,配置Python环境。涵盖下载、安装、验证及常用Conda命令,帮助用户轻松搭建数据科学开发环境,适合新手快速上手。
|
9月前
|
Linux Docker 容器
docker下部署 vLLM 启动Qwen3-VL-32B-Instruct模型
本文介绍在CentOS系统、A10 6×24G显卡环境下,通过Docker部署vLLM并启动Qwen3-VL-32B-Instruct大模型的完整流程,涵盖镜像拉取、容器配置、多卡并行与显存优化设置,支持32K上下文,附带启动脚本及调用验证示例。
9437 2
|
机器学习/深度学习 缓存 PyTorch
pytorch学习一(扩展篇):miniconda下载、安装、配置环境变量。miniconda创建多版本python环境。整理常用命令(亲测ok)
这篇文章是关于如何下载、安装和配置Miniconda,以及如何使用Miniconda创建和管理Python环境的详细指南。
10608 0
pytorch学习一(扩展篇):miniconda下载、安装、配置环境变量。miniconda创建多版本python环境。整理常用命令(亲测ok)
|
9月前
|
安全 Linux 数据安全/隐私保护
深入理解Linux ln命令:软链接与硬链接的完全指南
本文深入解析Linux中`ln`命令的使用,涵盖硬链接与软链接的核心区别、基本语法、常用选项及实际应用场景。通过示例讲解链接创建、批量操作、版本管理等技巧,并提供注意事项与故障排除方法,帮助用户高效、安全地管理文件链接,提升系统操作效率。(238字)
1083 0
|
并行计算 机器人 网络安全
阿里云服务器上部署ROS2+Isaac-Sim4.5实现LeRobot机械臂操控
本文介绍了如何在阿里云上申请和配置一台GPU云服务器,并通过ROS2与Isaac Sim搭建机械臂仿真平台。内容涵盖服务器申请、系统配置、远程连接、环境搭建、仿真平台使用及ROS2操控程序的编写,帮助开发者快速部署机器人开发环境。
5069 5