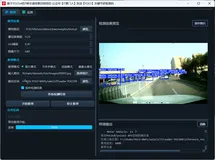
基于YOLOv8的7种交通场景识别项目|完整源码数据集+PyQt5界面+完整训练流程+开箱即用!
机动车、非机动车、行人、红灯、黄灯、绿灯、熄灭的交通灯
这些类别可能出现在智能驾驶、城市监控、自动驾驶感知系统等任务中。
基本功能演示
哔哩哔哩:https://www.bilibili.com/video/BV1yajdzdEvu
项目摘要
本项目基于最新的 YOLOv8 目标检测算法,设计并实现了一个具备 7类交通场景识别功能 的智能检测系统,覆盖 机动车、非机动车、行人、红灯、黄灯、绿灯、熄灭的交通灯 七大类交通要素。系统前端采用 PyQt5 图形化界面开发,后端集成训练好的 YOLOv8 检测模型,具备“开箱即用、全流程完整、界面友好”等突出优势。
项目支持多种输入方式,包括单图、批量图片、视频文件和摄像头实时流,同时提供检测结果自动保存、模型自定义训练、可视化评估等模块,便于二次开发与工程部署。
@[toc]
前言
随着智能交通、自动驾驶技术的飞速发展,基于计算机视觉的场景感知成为系统的关键组成部分。交通参与者(如行人、机动车、非机动车)与交通信号灯(红灯、黄灯、绿灯、熄灭灯)构成了典型的交通环境。为了构建一个可实用、可部署的交通场景识别系统,本文基于最新的YOLOv8目标检测算法,实现了一个支持 7类交通要素识别 的完整系统,并配套了 PyQt5图形界面 和 完整训练流程,具备“开箱即用”的特性。
一、软件核心功能介绍及效果演示
本项目采用 YOLOv8 作为检测后端,集成 PyQt5 构建图形用户界面,实现了如下主要功能:
- 🚗 单张图片识别(机动车、非机动车、行人、信号灯状态)
- 🗂️ 批量文件夹图片识别
- 🎬 视频文件交通场景分析
- 📷 实时摄像头流检测
- 💾 支持检测结果保存(图片/视频)
- 🧠 模型训练与复现支持:YOLOv8全流程+可视化评估
- 🌈 图形化界面易用直观,无需代码操作即可体验完整功能

二、软件效果演示
为了直观展示本系统基于 YOLOv8 模型的7种交通场景识别能力,本文设计了多种操作场景,涵盖静态图片、批量图片、视频以及实时摄像头流的检测演示。用户通过简洁易用的界面,可以方便地体验不同模式下的7种交通场景识别自动识别过程及其效果,下面依次展示各项功能的具体应用与表现。
(1)单图片检测演示
通过界面点击导入一张交通场景图像,系统即可自动识别图中的机动车、非机动车、行人、各类信号灯状态,并以彩色边框标注显示类别与置信度。

(2)多文件夹图片检测演示
支持批量导入一个包含多张图片的文件夹,系统自动对每张图像执行YOLOv8检测,并保存带标签的图片到结果目录。

(3)视频检测演示
系统支持导入MP4、AVI等格式的视频,逐帧检测交通场景,实时渲染边框并支持保存视频输出。

(4)摄像头检测演示
调用本地摄像头实现实时交通要素识别,非常适用于部署在道路监控摄像头或智能网联车载系统中。
由于摄像头检测效果与视频检测效果相同,调用打开摄像头即可。

(5)保存图片与视频检测结果
无论是图像、视频还是摄像头流,系统均可选择保存带有检测框的结果,便于回溯、比对与展示。

三、模型的训练、评估与推理
YOLOv8是Ultralytics公司发布的新一代目标检测模型,采用更轻量的架构、更先进的损失函数(如CIoU、TaskAlignedAssigner)与Anchor-Free策略,在COCO等数据集上表现优异。
其核心优势如下:
- 高速推理,适合实时检测任务
- 支持Anchor-Free检测
- 支持可扩展的Backbone和Neck结构
- 原生支持ONNX导出与部署
3.1 YOLOv8的基本原理
YOLOv8 是 Ultralytics 发布的新一代实时目标检测模型,具备如下优势:
- 速度快:推理速度提升明显;
- 准确率高:支持 Anchor-Free 架构;
- 支持分类/检测/分割/姿态多任务;
- 本项目使用 YOLOv8 的 Detection 分支,训练时每类表情均标注为独立目标。
YOLOv8 由Ultralytics 于 2023 年 1 月 10 日发布,在准确性和速度方面具有尖端性能。在以往YOLO 版本的基础上,YOLOv8 引入了新的功能和优化,使其成为广泛应用中各种物体检测任务的理想选择。

YOLOv8原理图如下:

3.2 数据集准备与训练
采用 YOLO 格式的数据集结构如下:
dataset/
├── images/
│   ├── train/
│   └── val/
├── labels/
│   ├── train/
│   └── val/
每张图像有对应的 .txt 文件,内容格式为:
4 0.5096721233576642 0.352838390077821 0.3947600423357664 0.31825755058365757
表情分类包括(可自定义):
nc: 7
names:
  0: Motor Vehicle
  1: Non_motorized Vehicle
  2: Pedestrian
  3: Traffic Light-Red Light
  4: Traffic Light-Yellow Light
  5: Traffic Light-Green Light
  6: Traffic Light-Off
机动车、非机动车、行人、红灯、黄灯、绿灯、熄灭的交通灯

使用 Ultralytics 提供的 CLI 工具:
yolo detect train data=main/datasets/txtx/data.yaml model=yolov8n.yaml pretrained=yolov8n.pt epochs=500 batch=16 lr0=0.001 resume=True

3.3. 训练结果评估
训练完成后,将在 runs/detect/train 目录生成结果文件,包括:
results.png:损失曲线和 mAP 曲线;weights/best.pt:最佳模型权重;confusion_matrix.png:混淆矩阵分析图。
若 mAP@0.5 达到 90% 以上,即可用于部署。
在深度学习领域,我们通常通过观察损失函数下降的曲线来评估模型的训练状态。YOLOv8训练过程中,主要包含三种损失:定位损失(box_loss)、分类损失(cls_loss)和动态特征损失(dfl_loss)。训练完成后,相关的训练记录和结果文件会保存在runs/目录下,具体内容如下:

3.4 检测结果识别
使用 PyTorch 推理接口加载模型:
import cv2
from ultralytics import YOLO
import torch
from torch.serialization import safe_globals
from ultralytics.nn.tasks import DetectionModel

# 加入可信模型结构
safe_globals().add(DetectionModel)

# 加载模型并推理
model = YOLO('runs/detect/train/weights/best.pt')
results = model('test.jpg', save=True, conf=0.25)

# 获取保存后的图像路径
# 默认保存到 runs/detect/predict/ 目录
save_path = results[0].save_dir / results[0].path.name

# 使用 OpenCV 加载并显示图像
img = cv2.imread(str(save_path))
cv2.imshow('Detection Result', img)
cv2.waitKey(0)
cv2.destroyAllWindows()
预测结果包含表情类别、置信度、边框坐标等信息。

四.YOLOV8+YOLOUI完整源码打包
本文涉及到的完整全部程序文件:包括python源码、数据集、训练代码、UI文件、测试图片视频等(见下图),获取方式见【4.2 完整源码下载】:
4.1 项目开箱即用
作者已将整个工程打包。包含已训练完成的权重,读者可不用自行训练直接运行检测。
运行项目只需输入下面命令。
python main.py
读者也可自行配置训练集,或使用打包好的数据集直接训练。
自行训练项目只需输入下面命令。
yolo detect train data=datasets/expression/loopy.yaml model=yolov8n.yaml pretrained=yolov8n.pt epochs=100 batch=16 lr0=0.001
4.2 完整源码下载
至项目实录视频下方获取:https://www.bilibili.com/video/BV1yajdzdEvu/

包含:
📦完整项目源码
📦 预训练模型权重
🗂️ 数据集地址(含标注脚本)
总结
本文介绍了一个基于YOLOv8的完整交通场景识别项目,涵盖7类典型交通目标,集成了完整的训练、验证、推理、图形界面流程。该系统具有以下优势:
✅ 使用最新YOLOv8模型,检测精度与速度兼顾
✅ 支持单图、批图、视频、摄像头多种输入方式
✅ 内置图形界面,用户友好,上手简单
✅ 数据集开源,训练流程透明,便于学习与扩展
未来方向可进一步支持目标跟踪(如ByteTrack)、多摄像头融合识别、部署至Jetson Nano等边缘设备。