ROS 环境下 安装 turtlebot3 功能包及其仿真包 并测试 —— 全流程(报错及解决)

简介: ROS 环境下 安装 turtlebot3 功能包及其仿真包 并测试 —— 全流程(报错及解决)

下载 turtlebot3 功能包

turtlebot 太老了可能,仿真只有indigo版本 ,直接用 3吧

ros的turtlebot wiki
turtlebot官网教程

开始安装
turtlebot3 git网址

git上下载指定版本

git clone -b 版本名 总网址
git clone -b kinetic-devel https://github.com/ROBOTIS-GIT/turtlebot3.git

然后就等着下吧

下载完编译

报这个错误

CMake Warning at /opt/ros/kinetic/share/catkin/cmake/catkinConfig.cmake:76 (find_package):
  Could not find a package configuration file provided by "turtlebot3_msgs"
  with any of the following names:

    turtlebot3_msgsConfig.cmake
    turtlebot3_msgs-config.cmake

  Add the installation prefix of "turtlebot3_msgs" to CMAKE_PREFIX_PATH or
  set "turtlebot3_msgs_DIR" to a directory containing one of the above files.
  If "turtlebot3_msgs" provides a separate development package or SDK, be
  sure it has been installed.
Call Stack (most recent call first):
  turtlebot3/turtlebot3_bringup/CMakeLists.txt:13 (find_package)


-- Could not find the required component 'turtlebot3_msgs'. The following CMake error indicates that you either need to install the package with the same name or change your environment so that it can be found.
CMake Error at /opt/ros/kinetic/share/catkin/cmake/catkinConfig.cmake:83 (find_package):
  Could not find a package configuration file provided by "turtlebot3_msgs"
  with any of the following names:

    turtlebot3_msgsConfig.cmake
    turtlebot3_msgs-config.cmake

  Add the installation prefix of "turtlebot3_msgs" to CMAKE_PREFIX_PATH or
  set "turtlebot3_msgs_DIR" to a directory containing one of the above files.
  If "turtlebot3_msgs" provides a separate development package or SDK, be
  sure it has been installed.
Call Stack (most recent call first):
  turtlebot3/turtlebot3_bringup/CMakeLists.txt:13 (find_package)


-- Configuring incomplete, errors occurred!
See also "/home/jone/tutorial_ws/build/CMakeFiles/CMakeOutput.log".
See also "/home/jone/tutorial_ws/build/CMakeFiles/CMakeError.log".
Invoking "cmake" failed

感觉是少 turtlebot3_msgs 功能包
在这里插入图片描述

查看的确
在这里插入图片描述
turtlebot3_bringup 这个功能包 编译需要 turtlebot3_msgs

下载 turtlebot3_msgs 功能包

turtlebot3_msgs git网址

git clone -b kinetic-devel https://github.com/ROBOTIS-GIT/turtlebot3_msgs

再编译 就成功了 !

因为要在仿真里做东西 所以继续下载 turtlebot3_simulations 里面有gazebo的内容

继续下载 turtlebot3_simulations

git clone -b kinetic-devel https://github.com/ROBOTIS-GIT/turtlebot3_simulations

再编译 也成功了

至此 turtlebot3 仿真 安装 成功了

试运行 一个 gazebo 仿真

 roslaunch turtlebot3_gazebo turtlebot3_world.launch

报错
在这里插入图片描述
不用担心
打开 turtlebot3_world.launch 这个文件
看到第一行
在这里插入图片描述
就是 TURTLEBOT3_MODEL 这个环境变量 没有被 指定 。 有这三个选择 burger, waffle, waffle_pi
一种解决办法就是 启动 roslaunch 前
在终端 定义 TURTLEBOT3_MODEL 变量 ,

export TURTLEBOT3_MODEL=burger

加入用 burger 的话

第二种方法:
但是这样不是在启动的时候很麻烦 , 假如固定用一个的话,不如直接在launch文件里改
这样改就行 就是给 model 赋值 配置 robot_description
注释掉第一行 加入未注释内容

 <!-- <arg name="model" default="$(env TURTLEBOT3_MODEL)" doc="model type [burger, waffle, waffle_pi]"/> --> 
  <arg name="model" default="burger"/>

在运行

 roslaunch turtlebot3_gazebo turtlebot3_world.launch

成功启动

在这里插入图片描述
在这里插入图片描述

查看 topic list
有节点在订阅 cmd_vel
在这里插入图片描述
用个节点发布 速度信息 就可以走了 应该

相关实践学习
使用ROS创建VPC和VSwitch
本场景主要介绍如何利用阿里云资源编排服务,定义资源编排模板,实现自动化创建阿里云专有网络和交换机。
ROS入门实践
本课程将基于基础设施即代码 IaC 的理念,介绍阿里云自动化编排服务ROS的概念、功能和使用方式,并通过实际应用场景介绍如何借助ROS实现云资源的自动化部署,使得云上资源部署和运维工作更为高效。
相关文章
|
11月前
|
人工智能 自然语言处理 测试技术
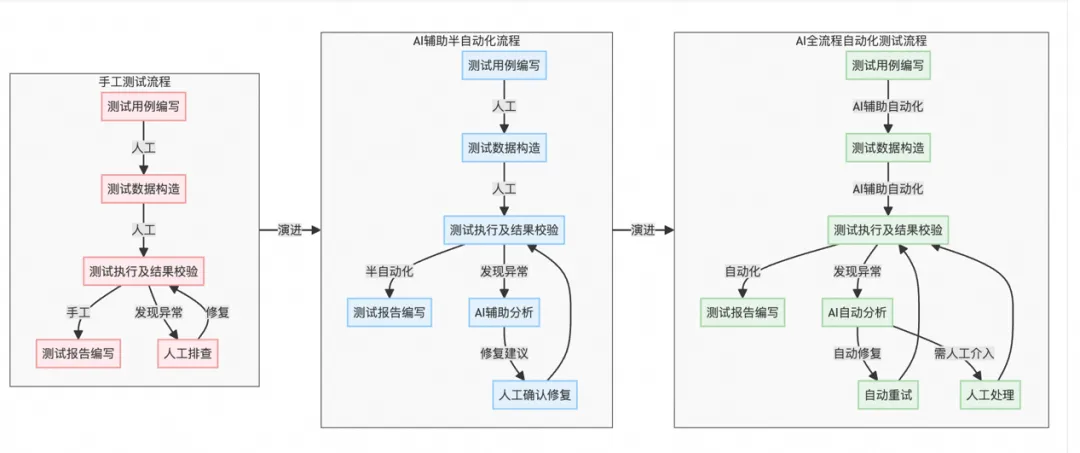
从人工到AI驱动:天猫测试全流程自动化变革实践
天猫技术质量团队探索AI在测试全流程的落地应用,覆盖需求解析、用例生成、数据构造、执行验证等核心环节。通过AI+自然语言驱动,实现测试自动化、可溯化与可管理化,在用例生成、数据构造和执行校验中显著提效,推动测试体系从人工迈向AI全流程自动化,提升效率40%以上,用例覆盖超70%,并构建行业级知识资产沉淀平台。
从人工到AI驱动:天猫测试全流程自动化变革实践
|
存储 人工智能 测试技术
HarmonyOS Next~HarmonyOS应用测试全流程解析:从一级类目上架到二级类目专项测试
本文深入解析HarmonyOS应用测试全流程,涵盖从一级类目通用测试到二级类目专项测试的技术方案。针对兼容性、性能、安全测试及分布式能力验证等关键环节,提供详细实践指导与代码示例。同时,结合典型案例分析常见问题及优化策略,帮助开发者满足华为严苛的质量标准,顺利上架应用。文章强调测试在开发中的核心地位,助力打造高品质HarmonyOS应用。
865 2
|
安全 Java 测试技术
Java 项目实战中现代技术栈下代码实现与测试调试的完整流程
本文介绍基于Java 17和Spring技术栈的现代化项目开发实践。项目采用Gradle构建工具,实现模块化DDD分层架构,结合Spring WebFlux开发响应式API,并应用Record、Sealed Class等新特性。测试策略涵盖JUnit单元测试和Testcontainers集成测试,通过JFR和OpenTelemetry实现性能监控。部署阶段采用Docker容器化和Kubernetes编排,同时展示异步处理和反应式编程的性能优化。整套方案体现了现代Java开发的最佳实践,包括代码实现、测试调试
437 0
|
机器学习/深度学习 编解码 监控
目标检测实战(六): 使用YOLOv8完成对图像的目标检测任务(从数据准备到训练测试部署的完整流程)
这篇文章详细介绍了如何使用YOLOv8进行目标检测任务,包括环境搭建、数据准备、模型训练、验证测试以及模型转换等完整流程。
30096 59
目标检测实战(六): 使用YOLOv8完成对图像的目标检测任务(从数据准备到训练测试部署的完整流程)
|
编解码 缓存 Prometheus
「ximagine」业余爱好者的非专业显示器测试流程规范,同时也是本账号输出内容的数据来源!如何测试显示器?荒岛整理总结出多种测试方法和注意事项,以及粗浅的原理解析!
本期内容为「ximagine」频道《显示器测试流程》的规范及标准,我们主要使用Calman、DisplayCAL、i1Profiler等软件及CA410、Spyder X、i1Pro 2等设备,是我们目前制作内容数据的重要来源,我们深知所做的仍是比较表面的活儿,和工程师、科研人员相比有着不小的差距,测试并不复杂,但是相当繁琐,收集整理测试无不花费大量时间精力,内容不完善或者有错误的地方,希望大佬指出我们好改进!
1580 16
「ximagine」业余爱好者的非专业显示器测试流程规范,同时也是本账号输出内容的数据来源!如何测试显示器?荒岛整理总结出多种测试方法和注意事项,以及粗浅的原理解析!
|
消息中间件 缓存 监控
性能测试怎么做?方法、流程与核心要点解析
本文系统阐述了性能测试的核心方法论、实施流程、问题定位优化及报告编写规范。涵盖五大测试类型(负载验证、极限压力、基准比对、持续稳定性、弹性扩展)与七项关键指标,详解各阶段任务如需求分析、场景设计和环境搭建,并提供常见瓶颈识别与优化实战案例。最后规范测试报告内容框架与数据可视化建议,为企业级实践提出建立基线库、自动化回归和全链路压测体系等建议,助力高效开展性能测试工作。
|
人工智能 安全 测试技术
Burp Suite Professional 2025.3 发布,引入 Burp AI 通过人工智能增强安全测试工作流程
1187 0
Burp Suite Professional 2025.3 发布,引入 Burp AI 通过人工智能增强安全测试工作流程
|
Dart 前端开发 Android开发
【02】写一个注册页面以及配置打包选项打包安卓apk测试—开发完整的社交APP-前端客户端开发+数据联调|以优雅草商业项目为例做开发-flutter开发-全流程-商业应用级实战开发-优雅草央千澈
750 1
【02】写一个注册页面以及配置打包选项打包安卓apk测试—开发完整的社交APP-前端客户端开发+数据联调|以优雅草商业项目为例做开发-flutter开发-全流程-商业应用级实战开发-优雅草央千澈
|
机器学习/深度学习 JSON 算法
实例分割笔记(一): 使用YOLOv5-Seg对图像进行分割检测完整版(从自定义数据集到测试验证的完整流程)
本文详细介绍了使用YOLOv5-Seg模型进行图像分割的完整流程,包括图像分割的基础知识、YOLOv5-Seg模型的特点、环境搭建、数据集准备、模型训练、验证、测试以及评价指标。通过实例代码,指导读者从自定义数据集开始,直至模型的测试验证,适合深度学习领域的研究者和开发者参考。
7457 3
实例分割笔记(一): 使用YOLOv5-Seg对图像进行分割检测完整版(从自定义数据集到测试验证的完整流程)
|
安全 Java 数据库
shiro学习一:了解shiro,学习执行shiro的流程。使用springboot的测试模块学习shiro单应用(demo 6个)
这篇文章是关于Apache Shiro权限管理框架的详细学习指南,涵盖了Shiro的基本概念、认证与授权流程,并通过Spring Boot测试模块演示了Shiro在单应用环境下的使用,包括与IniRealm、JdbcRealm的集成以及自定义Realm的实现。
651 3
shiro学习一:了解shiro,学习执行shiro的流程。使用springboot的测试模块学习shiro单应用(demo 6个)

推荐镜像

更多
  • ros