人员定位系统技术分享:视觉地标与二维码辅助的楼层锚定——摄像头如何成为一条非射频判层支路
一、开篇:射频都有盲区,摄像头能不能补一手
在一栋金属结构密集的厂房里,蓝牙信标的广播被机架挡得七零八落,气压读数又受空调送风影响在层高边界反复摇摆。定位层号在两个相邻楼层之间来回跳,运维拿到的是一条锯齿状的高度曲线。这类场景里,工程上常会问一句:既然射频和气压都不可靠,能不能用摄像头认一个贴在墙上的标志,直接告诉系统「这里是三层」?
这个思路成立的那一刻,判层就从连续的信号估计,变成了离散的身份确认——看到某个标记,就知道人在哪一层。它不追求每秒都给出高度,只在经过标记点时给一次强锚定,把漂移的连续解拉回来。本文拆的就是这条非射频支路:视觉地标与二维码辅助的楼层锚定,它怎么工作、和气压主干怎么配合、又有哪些不能碰的边界。
二、问题定义:为什么需要一条不依赖射频的锚定支路
前面几篇讲过气压海拔、蓝牙信标、Wi-Fi 指纹、UWB 测距、地磁匹配,这些手段无一例外都依赖射频信号或大气物理量的连续观测。它们的共同弱点是:观测值本身会被环境持续干扰,误差随时间累积,必须靠外部参照不断校正。气压靠基准站的高空气压,信标靠预先登记的 MAC 与布点,测距靠锚点几何。一旦这些参照在局部失效,层号就会漂。
视觉标记是另一类东西。二维码或视觉地标被贴在固定的墙面、电梯厅、楼梯口,它的楼层归属是人工登记进台账的,不随天气、不随多径、不随人群密度变化。识别到它,等于读到一个离散但确定的楼层事实。这种确定性正是连续观测所缺的东西。
还要看到成本结构。多数终端本身已经带摄像头,或者工牌形态支持二维码等形式,复用现成的成像能力做识别,边际硬件成本可以压得很低。相比之下,铺一套 UWB 锚点或密集蓝牙信标,施工与维护成本都更高。对于点位固定、路径可预期的场景,视觉标记的性价比有明显优势。
但它不是通用解。摄像头要有视线,标记要能被看到、被认出,光照明暗、标记污损、人员是否携带终端都会影响结果。它给的是离散锚点,不是连续轨迹。把这些约束摆在首要位置,才不会把它当成替代一切的方案。
三、技术原理:把「看到什么」翻译成「在哪一层」
用类比讲更清楚:连续定位像蒙着眼睛靠脚步和心跳估计自己爬了几层,视觉锚定像隔一阵睁眼看清墙上写的楼层牌。前者依靠积分,误差会攒;后者是一次离散的事实确认,读到就能把估计拉回真实值。两者结合,就是「连续推算 + 离散重锚」的经典结构。
术语先解释。视觉地标指可被摄像头识别、具有特定标识与已知位置的平面标记,二维码是其中实现成本较低的一种;二维码识别是通过成像与解码,把图像里的码值还原成一串标识;标识台账是标识到楼层、平面坐标的映射表,需要人工维护;重锚定是把连续的定位估计拉回到一个可信的离散观测点;视场角是摄像头能覆盖的角度范围,决定标记要多近、多正才能被识别;离散锚点指只在特定点位产生、不是连续输出的定位证据。
原理链路(文字示意):终端摄像头采集图像 → 预处理(对焦、曝光、畸变校正)→ 检测并解码视觉标记 → 得到标识串 → 查台账得到该标记的楼层与平面坐标 → 作为一次强观测送入融合解算 → 融合层用这次观测修正累积漂移的连续层号 → 输出重锚定后的楼层归属 → 在三维建筑地图上更新人员位置。台账里登记的楼层,需要与系统按层高自动生成的海拔区间对得上,否则离散观测与连续观测会互相矛盾。
这里有个关键设计:识别到标记后要不要立刻改变位置?工程上通常是把它当作一次高权重的观测,而不是直接覆盖当前位置。因为标记贴在墙上,人看到它时可能站在标记前方几米,标记的位置不等于人的位置。合理做法是把标记坐标作为约束,结合惯导推算的位移,估计人此刻的真实位置,再写入融合层。
另一个要点是标识的排他性。同一栋楼里不同楼层的标记码值不能重复,否则台账映射会张冠李戴;跨楼栋复用码值也要在台账里带上楼栋维度。二维码自带纠错能力,污损到一定程度仍能解码,但超出纠错上限就会识别失败,表现为经过点位却没有重锚,层号继续漂。
还有一类做法是所谓的光通信定位:让灯具发出带标识的调制光,摄像头或光敏器件接收后解析出位置。它和二维码同属非射频分支,区别是标记主动发光、可携带更多信息,但要额外改造照明与调制电路,部署门槛更高。工程选型时宜把它和被动二维码分开评估,不要混为一谈。实现的调制方式与精度量级以厂商资料为准。
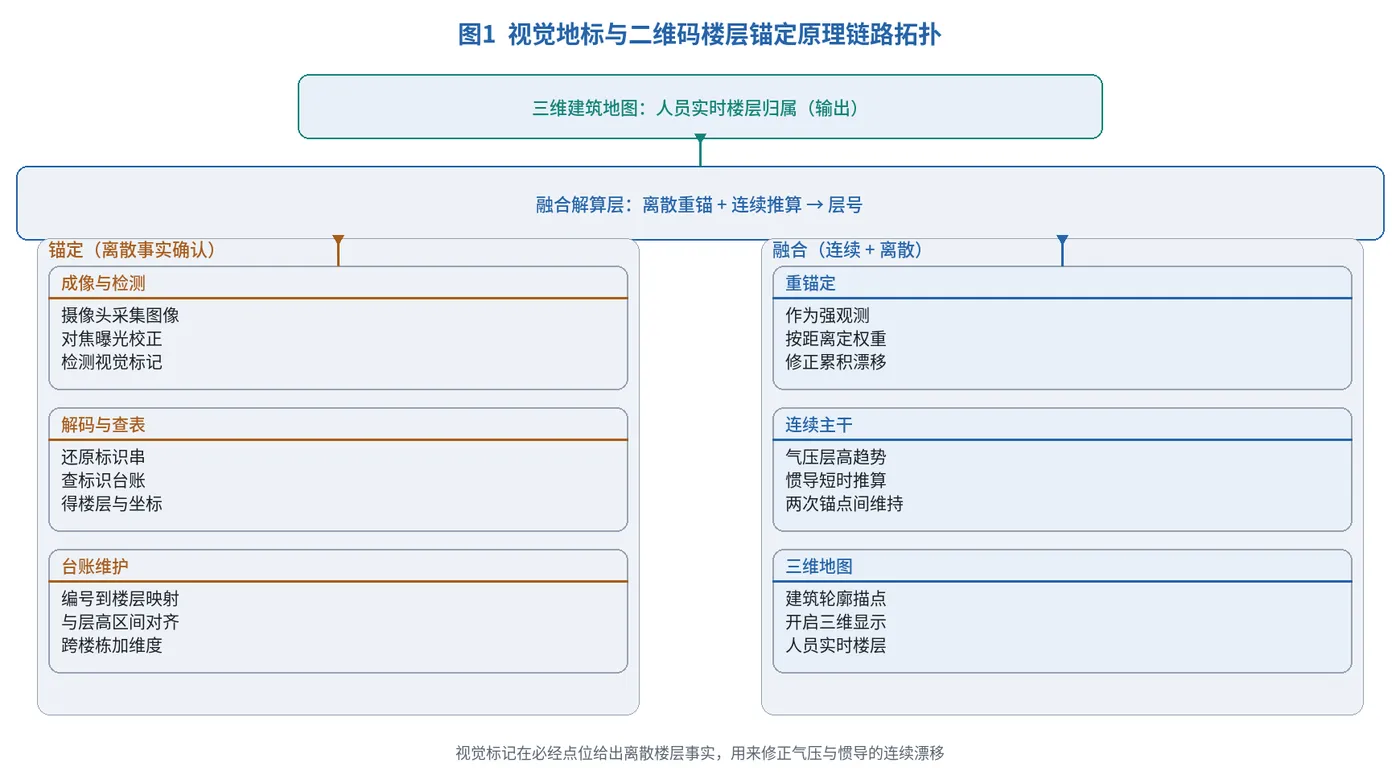
图1 视觉地标与二维码楼层锚定原理链路拓扑:摄像头采集图像经检测解码得到标识串,查台账映射到楼层与平面坐标,作为离散强观测送入融合解算层,修正气压与惯导累积的漂移后,在三维建筑地图更新人员楼层归属。
四、方案对比:视觉锚定在判层路线里的位置
把视觉锚定放进本系列惯用的五路线对照里看,它的定位很清晰:不产生连续的垂直量,而是在固定点位提供离散的楼层事实。其余几条路线要么提供连续观测,要么提供平面证据,和它是互补关系,不是替代关系。

表1 五种参与楼层定位的技术路线对照:技术分支、在楼层定位中的角色、输出粒度与精度量级、部署要点与主要约束(精度量级以厂商资料为准;视觉地标作为离散锚定分支单列)。
和蓝牙信标比,视觉标记的优势是楼层归属显式、不受射频干扰;劣势是必须有视线、要被人看到。信标广播是全向的,人在附近即可扫描到;二维码要正对镜头、距离合适、光照足够。所以密集人群快速通过时,信标的覆盖率通常更高,视觉标记更适合闸机、电梯厅这类人员必然减速、朝向可控的位置。
和气压主干比,视觉锚定给的是离散真值,气压给的是连续趋势。气压会在层高边界抖动,视觉标记在识别成功的瞬间给出一个确定楼层,正好用来校准气压的累积偏移。反过来,两次识别之间,气压仍是维持层号连续的主力。二者分工明确:气压管连续,视觉管纠偏。
和地磁指纹比,视觉标记的可解释性更强——读到码值就能在台账里查到楼层,出问题能直接定位到某个标记;地磁指纹是模式匹配,匹配错了往往很难说清原因。代价是视觉标记要张贴与维护,地磁场本身不需要布设硬件。
五、技术细节:从识别到融合的几处关键
其一是标记布点。视觉锚定的覆盖率完全取决于标记点位与人员路径的重合度。宜把标记放在人员必然经过且朝向可控的位置:闸机口、电梯厅、楼梯转角、门禁读卡处。随意贴在走廊中段,人员可能侧身走过而从未正对镜头,识别率会很低。布点之前宜先画一张人员动线图,而不是凭感觉贴。
其二是识别姿态与距离。摄像头有视场角与有效识别距离,标记贴得过高、过低或角度太斜,都会落在识别范围之外。张贴高度宜与终端持握高度相当;需要远距离识别时,标记尺寸要相应放大。二维码的解码还依赖图像清晰度,快速移动会造成运动模糊,这是闸机场景要让人员减速的原因之一。
其三是光照与遮挡。逆光、强反光、夜间无照明都会让解码失败。室内可通过补光解决,但要考虑能耗与眩光;室外则要评估日照角度变化。标记表面若覆膜反光,某些角度下会整片过曝,宜选哑光材质。这些是成像问题,不是算法能完全补救的。
其四是台账的一致性。标识串到楼层、平面坐标的映射要集中维护,并与建筑的楼层模型对齐。手册里添加建筑与楼层的流程要求沿建筑外轮廓描点、按实际层高逐层添加、系统按层高自动生成各层海拔区间,并填写地平海拔(首层地面海拔)、把地平层指定为首层。视觉标记台账里的楼层编号,必须与这套层高区间使用同一套层名,否则离散观测会说三层、连续观测按区间算是二层,融合层无从裁决。
其五是隐私边界。摄像头天然让人联想到拍照,这是视觉方案落地时绕不开的合规问题。工程上可行的做法是端侧只做标记检测与解码,不上传原始图像,只上传解析出的标识串与时间戳;对帧不做持久化存储。是否允许成像、留存多久、是否需要告知,须按项目所在地的隐私法规与甲方制度执行,本文不给通用结论。
其六是与平台流程的衔接。手册里的签到点支持地图坐标点、NFC 标签、信标、楼宇(可指定楼层)与电子围栏,数字化工牌支持 NFC、二维码或蓝牙等形式。这些是视觉与近场识别能落地的真实业务接口。需要说明的是,手册并未给出以二维码做楼层判层的参数或流程,本文讨论的视觉锚定属于行业通用工程思路,具体能力须以厂商资料为准,不应据本文断言某平台已内置该功能。
其七是融合权重的确定。识别成功时给多大权重,是个需要现场标定的量。权重太高,一次误识别会把层号拽到错误楼层;权重太低,纠偏作用又微乎其微。稳妥的做法是结合标记到当前估计位置的距离来定权:距离近、朝向正、图像清晰时权重高,反之降低,并把这次重锚的标识串与时刻记入日志,便于事后复盘。
其八是重锚后的连续性。重锚那一瞬间层号可能发生跳变,如果直接把跳变暴露给业务层,依赖层号变化的规则会被误触发。宜在重锚后做一个短时的平滑过渡,并在数据里标记「本次为重锚修正」,让上层知道这次跳变是正常纠偏而非异常抖动。
落到平台侧,某定位平台的楼层定位部署流程为五步——添加基准站 → 配置设备参数 → 现场部署验证 → 添加建筑与楼层 → 开启三维显示查看定位;其中配置设备参数需勾选「上报海平面基准大气压 P0」,现场部署验证要求基准站安置于室外露天、视野开阔、无遮挡的固定点位,设备首页海拔数值显示为绿色即表示数据上传正常;添加建筑与楼层时沿建筑外轮廓描点、按实际层高逐层添加、系统按层高自动生成各层海拔区间、填写地平海拔(首层地面海拔)并把地平层指定为首层。蓝牙信标以 MAC 地址登记(例如 ff:10:00:1b:9c:f4),终端开启信标扫描后定位方式变为信标定位;签到点支持地图坐标点、NFC 标签、信标、楼宇(可指定楼层)与电子围栏。实时状态用四色表示:灰色离线、绿色在线静止、蓝色在线运动、红色有未处理报警。报警均只会在平台显示,设备不会有反应;报警推送顺序为 web → 微信 → 短信 → 邮件(邮箱需客户定制),任一种成功即停止。监控数据基于监控对象(人员),修改绑定设备后原数据依然保留,未绑定监控对象的设备为库存设备、不记录数据。
监控侧还有一条一致性要求:监控数据基于监控对象(人员),修改绑定设备后原数据依然保留,未绑定监控对象的设备为库存设备、不记录数据。视觉重锚产生的楼层修正,也应归属到同一个监控对象上,避免重锚记录与被修正的轨迹分属不同对象,事后对不上。

图2 楼层定位多分支融合拓扑:主干为气压海拔(层高趋势),卫星定位(室外锚点)、蓝牙信标(平面 XY)、视觉地标与二维码(离散锚定)、惯性计步(盲区补位)作为分支汇入融合解算层,在三维建筑地图输出人员实时楼层归属。
调试时有个省力顺序:先只开视觉支路,让人沿预设路线走一遍,看每个标记的识别率与重锚是否落在正确楼层;再接入气压主干,观察两次重锚之间的层号是否稳定;末了接入其余支路。先把离散锚点做对,再去调连续融合,比一开始就调一堆权重清楚得多。
六、局限与边界
视觉锚定不产生连续定位。两次识别之间,系统的层号仍然靠气压与惯导推算,视觉支路本身不提供任何中间位置。把它当成全程定位手段,会在没有标记的区域彻底失去更新能力。
它依赖人员经过点位并让终端看到标记。非配合场景中,人员可能刻意避开摄像头或快速通过,识别率会断崖式下降;对没有携带终端的人员,视觉支路完全无从谈起。它适合路径可预期、人员配合度高的场景,不适合开放区域的普适定位。
成像质量受光照、姿态、污损影响明显。标记被遮挡、被涂改、被新装修覆盖,都会让台账与现场脱节,而系统只表现为识别率下降,不会主动报错。这要求把标记巡检纳入运维清单,而不是贴完就忘。
还有隐私这条硬边界。任何涉及成像的方案,都须在使用前明确告知并取得合规依据,端侧处理与不留存原始图像是降低风险的做法,但不能替代制度层面的授权。本文不给出合规结论,须按当地法规与甲方制度执行。
还有一条是安全生产表述的边界。视觉重锚给出的是辅助的楼层归属,不改变事故是否发生,也不替代现场管理制度。设备离线、摄像头被遮挡、标记失效期间,平台上的层号可能停留在旧值,这一状态必须能被识别,不能被当成实时位置使用。
七、结论
回到开篇:射频与气压都在局部失效时,摄像头提供了一条不依赖射频的判层支路。它的核心价值不是连续定位,而是在固定点位给出离散、可解释、不随环境漂移的楼层事实,用来修正连续解的累积误差。
给一个可执行的判断标准:先画人员动线图,再决定要不要上视觉锚定——只有人员必经且朝向可控的点位(闸机、电梯厅、楼梯口)才值得贴标记;开放区域或人员不配合的场景,优先用信标与气压,不要指望摄像头。识别到的标记要做距离加权与平滑过渡,台账楼层须与系统层高区间用同一套层名。
标记尺寸、识别距离、解码能力等参数,本文不给具体数值,以厂商资料与现场实测为准。视觉锚定是一条补充支路,把它放在连续融合的纠偏环节,才是对它能力的正确定位。