
一、末端配送的死结:人力成本与复杂地形
最后一公里配送占了整个物流成本的 30%-50%。在城市,面临拥堵和停车难;在偏远山区或海岛,面临人力无法送达的困境。快递软件一直试图攻克这个痛点。
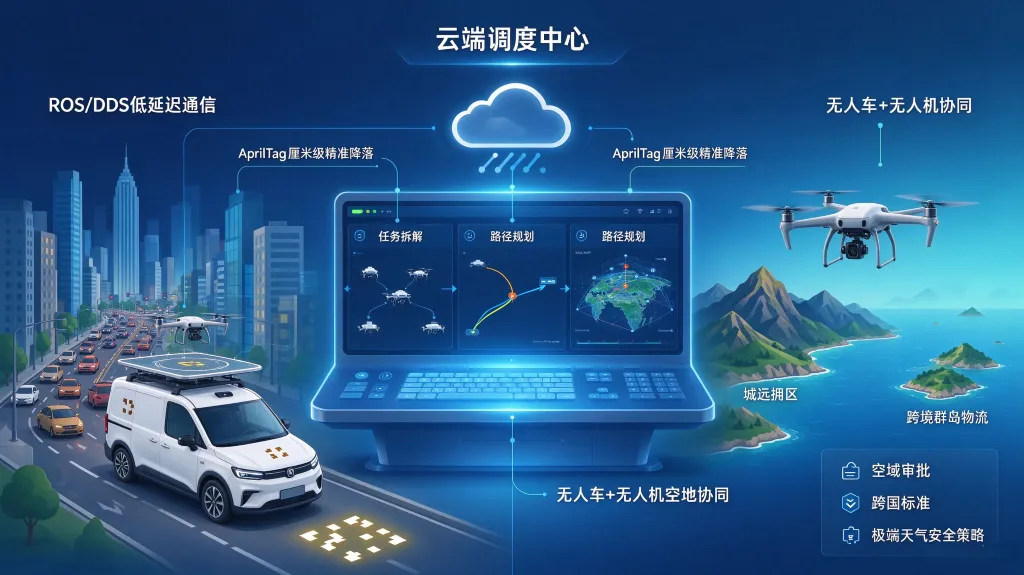
无人机(UAV)速度快、能跨越地形,但载重小、易受天气影响;无人车(UGV)载重大、续航长,但速度慢、受道路限制。“无人车作为移动母港 + 无人机进行末端空投”的空地协同模式,成为了最优解。
二、空地协同架构:云端大脑与端侧小脑
2.1 云端调度中心(与物流管理系统集成)
云端负责全局最优。它与物流管理系统深度集成,接收派件任务,根据重量、目的地地形、天气,将任务拆解为无人车路径规划和无人机起飞指令。
java
public class AirGroundDispatchCenter {


    // 下发协同任务
    public DispatchTask createTask(OrderPackage pkg) {

        DispatchTask task = new DispatchTask();
        // 1. 规划无人车行驶至最优起飞点(如小区空地、山顶平台)
        UGVRoute ugvRoute = ugvPlanner.planToLaunchPad(pkg.getDest());
        task.setUgvRoute(ugvRoute);

        // 2. 规划无人机从起飞点至用户手中的航线
        UAVRoute uavRoute = uavPlanner.planToDoor(pkg.getDest(), ugvRoute.getLaunchPad());
        task.setUavRoute(uavRoute);

        // 3. 同步任务状态给物流管理系统
        wmsClient.updateTaskStatus(pkg.getTrackingNo(), "AIR_GROUND_DISPATCHED");
        return task;
    }
}
2.2 边缘计算与端侧避障(ROS 节点通信)
无人车和无人机之间通过 ROS (Robot Operating System) 或 DDS 协议进行低延迟通信。当无人车到达指定坐标,自动打开舱门,无人机起飞。端侧必须具备强大的视觉避障能力,不能完全依赖云端(网络有延迟)。
三、视觉引导降落:从“空投”到“精准递交”
无人机不能随便把包裹扔在草坪上。它必须精准降落在无人车顶部的停机坪,或者用户指定的安全区域。
这依赖于视觉引导(Visual Servoing)。无人机底部摄像头识别无人车顶部的二维码(AprilTag),通过计算二维码在画面中的透视变换矩阵(Homography),实时调整无人机姿态,实现厘米级降落。
python
# 视觉引导降落伪代码 (基于 OpenCV)
def calculate_landing_offset(frame):
    # 识别无人车顶部的 AprilTag
    corners, ids, _ = aruco.detectMarkers(frame, aruco_dict)
    if ids is not None:
        # 计算相机的姿态(旋转和平移向量)
        rvec, tvec, _ = aruco.estimatePoseSingleMarkers(corners, MARKER_SIZE, mtx, dist)
        # 提取 X 和 Y 方向的偏移量,发送给飞控进行微调
        offset_x = tvec[0][0][0]
        offset_y = tvec[0][0][1]
        return offset_x, offset_y
    return None
四、跨国场景下的特殊考量
在跨境物流快递系统中,空地协同具有极大的想象空间。例如东南亚的群岛国家(如印尼、菲律宾),跨岛配送极其耗时。通过大型无人机进行跨岛干线运输,再由无人车完成岛内派送。但必须解决空域审批、跨国电池标准、以及极端天气(如雷暴)下的设备安全迫降策略。
五、总结
空地一体化协同是突破最后一公里瓶颈的利器。快递软件的架构需要从“地面二维调度”升级为“空中三维调度”,通过云端统筹、端侧视觉引导和低延迟通信,实现“无人车+无人机”的无缝接驳。
下一篇预告:地上的、天上的物理链路都通了,但跨国传输的网络链路依然面临丢包。明天聊跨国网络专线优化。
> 本文作者:深圳+Eyf•半字节科技▪技术产品团队
> 快递快运、零担整车、海运空运铁路、快递末端等物流运营场景,让每一票,都清晰可控。从订单任务分配到签收回传,一站式管理每个作业环节。
