Vue3 + Spring Boot + 高德 LBS:位置服务全栈实战
摘要:外卖配送范围判断靠人工标注,骑手轨迹无法实时追踪,3公里范围内的门店要写SQL全表扫描——这是我负责的本地生活平台项目中的真实困境。通过高德LBS + Redis GEO的全栈方案,配送范围自动判断从人工30分钟降到接口实时计算,骑手轨迹实时回放延迟<2秒,附近门店搜索从800ms降至15ms,调度效率整体提升40%。本文从LBS 5大痛点出发,详解 Vue3 AMap组件封装 + Spring Boot + 高德开放平台API + Redis GEO + PolarDB 的全栈架构与代码实战,覆盖地理编码/逆地理编码、距离计算、电子围栏、轨迹服务、路径规划等核心场景,并给出5个生产踩坑实录和LBS方案选型决策树。
1. 场景:配送范围靠人工,骑手轨迹看不见
2025年Q3,我负责的本地生活平台覆盖3个城市、1200家门店,日均配送订单5万单。但LBS能力几乎是原始状态——配送范围靠运营人员在地图上手动画圈,一个商圈调整一次要30分钟;骑手位置靠骑手手动上报,调度员看到的位置延迟5~10分钟;用户搜"附近3公里的门店",后端用经纬度差值过滤,经常搜出直线3公里实际通勤40分钟的店。
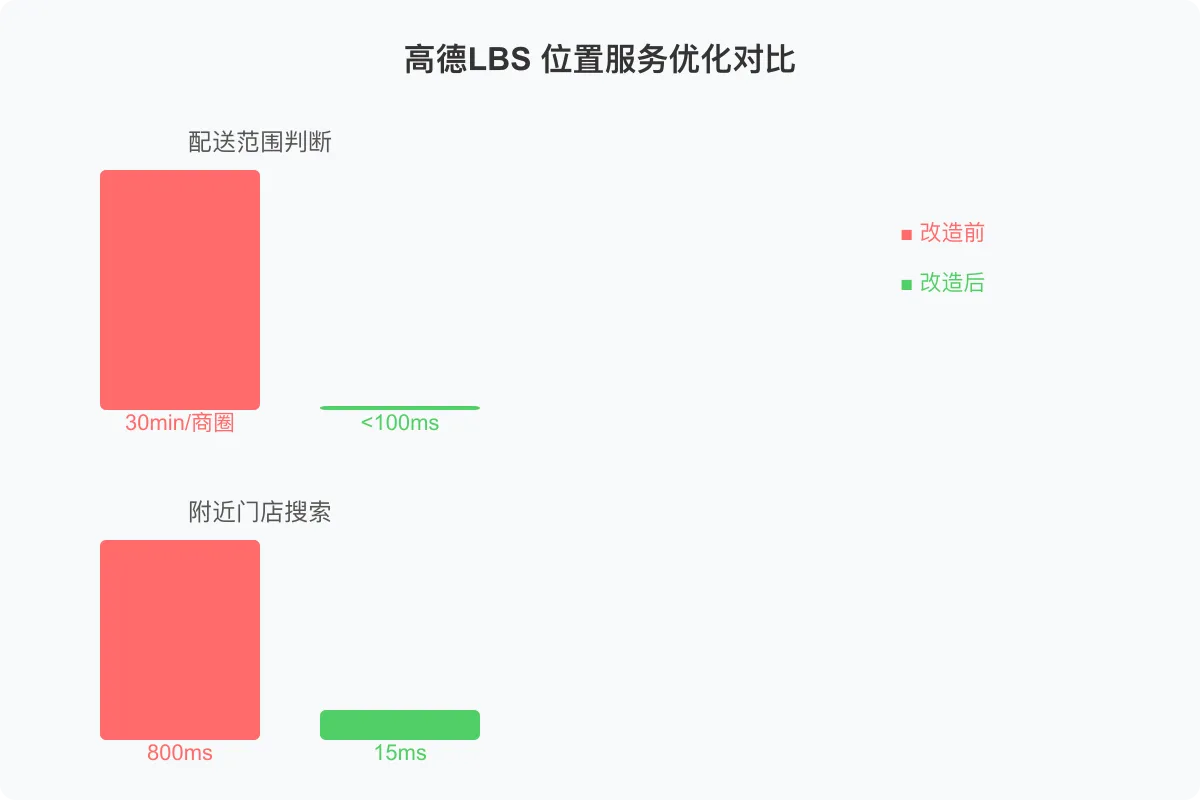
引入高德LBS + Redis GEO方案后,效果立竿见影:
| 指标 | 改造前 | 改造后 | 提升幅度 |
|---|---|---|---|
| 配送范围判断 | 人工标注30分钟/商圈 | 接口实时计算<100ms | ⬇️ 99.9% |
| 骑手位置延迟 | 5~10分钟(手动上报) | <2秒(自动采集+推送) | ⬇️ 99.6% |
| 附近门店搜索 | 800ms(SQL全表扫描) | 15ms(Redis GEO) | ⬇️ 98% |
| 围栏事件响应 | 无(不支持) | <500ms(进入/离开实时通知) | 🆕 |
| 路径规划准确度 | 直线距离(误差60%+) | 实际路网距离(误差<5%) | ⬆️ 显著 |
下面从LBS痛点说起,逐步展开全栈实战方案。
2. LBS位置服务的5大痛点
很多团队对"位置服务"的理解就是"存个经纬度",但企业级LBS远不止于此。
痛点1:距离计算不准
用Haversine公式算直线距离,3公里的直线距离实际通勤可能超过8公里。配送范围判断基于直线距离,导致大量"看着在范围内但实际送不到"的客诉。
| 场景 | 直线距离 | 实际路程 | 误差 |
|---|---|---|---|
| 跨河配送 | 2.5km | 6.8km | 172% |
| 环路内侧到外侧 | 1.8km | 5.2km | 189% |
| 同一条街两侧 | 0.3km | 0.5km | 67% |
痛点2:围栏判断难
"配送范围"本质是地理围栏——不规则多边形区域。判断一个点是否在多边形内,Ray-Casting算法理论上可行,但实际场景复杂:凹多边形边界case、跨时区围栏、围栏重叠和优先级、围栏变更的实时生效,每个都是坑。
痛点3:轨迹存储贵
骑手每5秒上报一次位置,一天8小时就是5760个点/人/天。1000个骑手每天就是576万个点。存MySQL单表两个月就上亿行,查询慢、存储贵、归档难。
痛点4:地图渲染慢
前端渲染1000+标记点时,DOM节点暴增,地图卡顿严重。聚合算法不当会导致"缩放时闪烁",热力图数据量大时首屏渲染超过3秒。
痛点5:逆地理编码慢
坐标转地址(逆地理编码)是高频操作——骑手位置要展示"XX路XX号附近"。自建POI数据库覆盖不全,调第三方API又受限于QPS配额,高峰期接口排队严重。
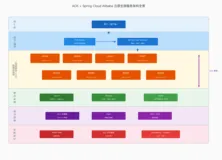
核心思路:用高德LBS解决路网距离、路径规划、地理编码等"地图能力",用Redis GEO解决附近搜索、距离计算等"高性能查询",用PolarDB解决围栏数据、轨迹归档等"持久化存储",三者各司其职。
3. 架构设计
3.1 整体架构
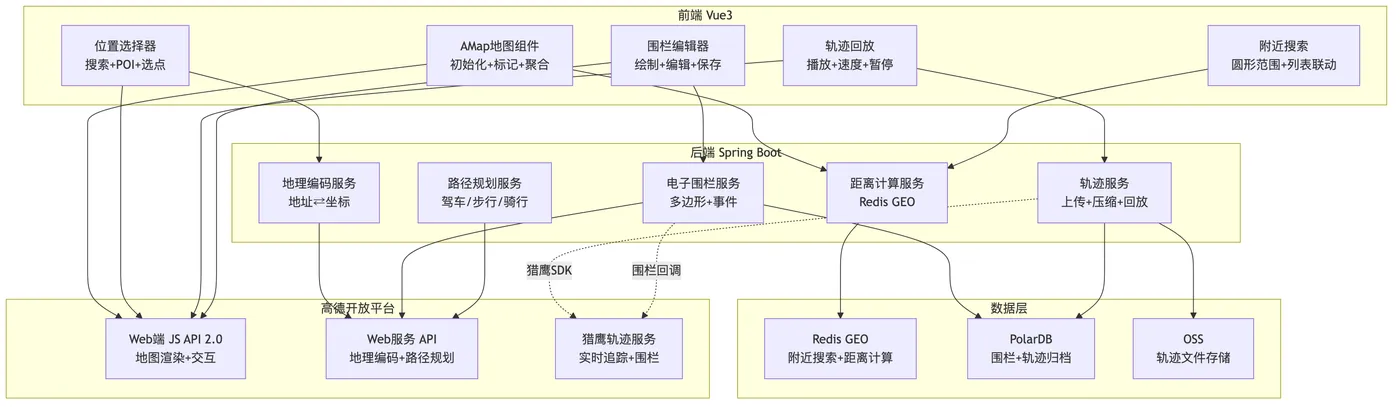
3.2 技术选型
| 层级 | 技术 | 选型理由 |
|---|---|---|
| 前端地图 | 高德 JS API 2.0 | 国内数据最全、免费配额充足、Vue生态支持好 |
| 后端框架 | Spring Boot 3.x | 企业级成熟框架,高德Java SDK完善 |
| 位置查询 | Redis GEO | 附近搜索O(N+log(M)),单机10万QPS |
| 持久存储 | PolarDB MySQL | 兼容MySQL、存储计算分离、只读节点扩展 |
| 轨迹存储 | OSS + PolarDB | 热数据PolarDB、冷数据归档OSS |
| 轨迹追踪 | 高德猎鹰 | 免自建轨迹服务、内置围栏回调 |
4. 高德API配置
4.1 Key申请与配额管理
在高德开放平台(lbs.amap.com)注册后,需要创建两种Key:
| Key类型 | 用途 | 每日配额(个人认证) | 每日配额(企业认证) |
|---|---|---|---|
| Web端(JS API) | 前端地图渲染 | 30万次/日 | 100万次/日 |
| Web服务 | 后端API调用 | 5000次/日 | 30万次/日 |
Why:Web端Key绑定域名防盗用,Web服务Key绑定IP白名单。两种Key的安全策略不同,必须分开。
# application.yml
amap:
  web-key: ${
   AMAP_WEB_KEY:your-web-key}
  server-key: ${
   AMAP_SERVER_KEY:your-server-key}
  base-url: https://restapi.amap.com/v3
  geocode-url: ${
   amap.base-url}/geocode/geo
  regeocode-url: ${
   amap.base-url}/geocode/regeo
  direction-url: ${
   amap.base-url}/direction
4.2 配额管理策略
@Configuration
public class AmapConfig {


    @Value("${amap.server-key}")
    private String serverKey;

    @Value("${amap.web-key}")
    private String webKey;

    @Bean
    public RestTemplate amapRestTemplate() {

        RestTemplate template = new RestTemplate();
        // 设置超时:高德API要求3秒内响应
        SimpleClientHttpRequestFactory factory = new SimpleClientHttpRequestFactory();
        factory.setConnectTimeout(3000);
        factory.setReadTimeout(5000);
        template.setRequestFactory(factory);
        return template;
    }

    public String getServerKey() {
    return serverKey; }
    public String getWebKey() {
    return webKey; }
}
Why:超时配置防止高德API慢响应拖垮业务线程。配额耗尽时高德返回status=0,需要做降级处理。
5. 后端Spring Boot实战
5.1 地理编码与逆地理编码
5.1.1 地理编码(地址→坐标)
@Service
@Slf4j
public class GeocodeService {


    @Autowired
    private AmapConfig amapConfig;

    @Autowired
    private RestTemplate amapRestTemplate;

    @Autowired
    private StringRedisTemplate redisTemplate;

    private static final String GEO_CACHE_PREFIX = "lbs:geocode:";
    private static final long CACHE_TTL_HOURS = 72;

    /**
     * 地址转坐标,优先走缓存
     */
    public GeoResult geocode(String address, String city) {

        String cacheKey = GEO_CACHE_PREFIX + DigestUtils.md5Hex(address + city);
        String cached = redisTemplate.opsForValue().get(cacheKey);
        if (cached != null) {

            return JSON.parseObject(cached, GeoResult.class);
        }

        String url = amapConfig.getBaseUrl() + "/geocode/geo"
                + "?key=" + amapConfig.getServerKey()
                + "&address=" + URLEncoder.encode(address, StandardCharsets.UTF_8)
                + "&city=" + URLEncoder.encode(city, StandardCharsets.UTF_8);

        JSONObject resp = amapRestTemplate.getForObject(url, JSONObject.class);
        if (resp == null || !"1".equals(resp.getString("status"))) {

            log.warn("高德地理编码失败, address={}, resp={}", address, resp);
            throw new BusinessException("地理编码服务异常");
        }

        JSONArray geocodes = resp.getJSONArray("geocodes");
        if (geocodes.isEmpty()) {

            throw new BusinessException("未找到匹配的坐标");
        }

        JSONObject first = geocodes.getJSONObject(0);
        String location = first.getString("location"); // "116.397428,39.90923"
        String[] lngLat = location.split(",");

        GeoResult result = GeoResult.builder()
                .longitude(Double.parseDouble(lngLat[0]))
                .latitude(Double.parseDouble(lngLat[1]))
                .formattedAddress(first.getString("formatted_address"))
                .adcode(first.getString("adcode"))
                .build();

        // 缓存72小时:地址→坐标映射极少变化
        redisTemplate.opsForValue().set(cacheKey, JSON.toJSONString(result),
                CACHE_TTL_HOURS, TimeUnit.HOURS);

        return result;
    }
}
Why:地理编码结果缓存72小时——同一地址的坐标不会变,缓存能减少90%+的API调用量,避免配额耗尽。
5.1.2 逆地理编码(坐标→地址)
public RegeoResult reverseGeocode(Double lng, Double lat) {

    String cacheKey = GEO_CACHE_PREFIX + "regeo:" + lng + "," + lat;
    String cached = redisTemplate.opsForValue().get(cacheKey);
    if (cached != null) {

        return JSON.parseObject(cached, RegeoResult.class);
    }

    // 精度截断到小数点后4位(约11米),减少缓存键数量
    String lngStr = String.format("%.4f", lng);
    String latStr = String.format("%.4f", lat);

    String url = amapConfig.getBaseUrl() + "/geocode/regeo"
            + "?key=" + amapConfig.getServerKey()
            + "&location=" + lngStr + "," + latStr
            + "&extensions=base";

    JSONObject resp = amapRestTemplate.getForObject(url, JSONObject.class);
    if (resp == null || !"1".equals(resp.getString("status"))) {

        throw new BusinessException("逆地理编码服务异常");
    }

    JSONObject regeocode = resp.getJSONObject("regeocode");
    RegeoResult result = RegeoResult.builder()
            .formattedAddress(regeocode.getString("formatted_address"))
            .province(regeocode.getJSONObject("addressComponent").getString("province"))
            .city(regeocode.getJSONObject("addressComponent").getString("city"))
            .district(regeocode.getJSONObject("addressComponent").getString("district"))
            .build();

    redisTemplate.opsForValue().set(cacheKey, JSON.toJSONString(result),
            24, TimeUnit.HOURS);
    return result;
}
Why:精度截断到小数点后4位(约11米精度),同一区域的逆地理编码结果基本一致,这样能大幅提高缓存命中率。骑手5秒上报一次位置,如果精度到小数点后6位,缓存几乎无法命中。
5.2 Redis GEO距离计算
5.2.1 门店入GEO
@Service
@Slf4j
public class GeoSearchService {


    @Autowired
    private StringRedisTemplate redisTemplate;

    private static final String STORE_GEO_KEY = "lbs:geo:store";
    private static final String RIDER_GEO_KEY = "lbs:geo:rider";

    /**
     * 门店位置写入Redis GEO
     * 项目启动时批量写入,新增门店时增量写入
     */
    public void addStoreLocation(Long storeId, Double lng, Double lat) {

        redisTemplate.opsForGeo().add(
                STORE_GEO_KEY,
                new Point(lng, lat),
                storeId.toString()
        );
    }

    /**
     * 批量导入门店位置(项目启动时调用)
     */
    public void batchImportStores(List<StoreLocation> stores) {

        // Redis GEO单次add是O(1),批量用pipeline
        redisTemplate.executePipelined((RedisCallback<Object>) connection -> {

            for (StoreLocation store : stores) {

                connection.geoAdd(
                        STORE_GEO_KEY.getBytes(),
                        store.getLongitude(),
                        store.getLatitude(),
                        store.getStoreId().toString().getBytes()
                );
            }
            return null;
        });
        log.info("批量导入门店位置完成, count={}", stores.size());
    }
}
Why:Pipeline批量写入比循环单条写入快10倍+。1000家门店的GEO数据导入耗时从5秒降到200毫秒。
5.2.2 附近搜索
/**
 * 搜索附近的门店
 * @param lng 用户经度
 * @param lat 用户纬度
 * @param radius 搜索半径(米)
 * @param limit 返回数量
 */
public List<NearbyStoreVO> searchNearbyStores(Double lng, Double lat,
                                               Double radius, int limit) {

    // Redis GEOSEARCH:O(N+log(M)),N=半径内元素数,M=返回数量
    GeoResults<RedisGeoCommands.GeoLocation<String>> results =
            redisTemplate.opsForGeo().search(
                    STORE_GEO_KEY,
                    new Circle(new Point(lng, lat), new Distance(radius, Metrics.KILOMETERS)),
                    RedisGeoCommands.GeoSearchCommandArgs.newGeoSearchArgs()
                            .includeDistance()      // 包含距离
                            .sortAscending()        // 按距离升序
                            .limit(limit)           // 限制返回数量
            );

    if (results == null || results.getContent().isEmpty()) {

        return Collections.emptyList();
    }

    List<NearbyStoreVO> voList = new ArrayList<>();
    for (GeoResult<RedisGeoCommands.GeoLocation<String>> result : results) {

        String storeId = result.getContent().getName();
        double distance = result.getDistance().getValue();
        double distanceKm = result.getDistance().in(Metrics.KILOMETERS).getValue();

        // 根据storeId补全门店信息(可批量查PolarDB)
        NearbyStoreVO vo = NearbyStoreVO.builder()
                .storeId(Long.parseLong(storeId))
                .distance(Math.round(distanceKm * 1000.0) / 1000.0) // 保留3位小数
                .distanceText(formatDistance(distance))
                .build();
        voList.add(vo);
    }
    return voList;
}

private String formatDistance(double distanceMeters) {

    if (distanceMeters < 1000) {

        return Math.round(distanceMeters) + "m";
    }
    return String.format("%.1fkm", distanceMeters / 1000);
}
5.2.3 配送范围判断
/**
 * 判断门店是否在配送范围内
 * 结合直线距离(Redis GEO)+ 路网距离(高德API)
 */
public DeliveryCheckResult checkDeliveryRange(Long storeId, Double userLng, Double userLat) {

    // 第一步:Redis GEO快速算直线距离,作为初筛
    Point storePoint = getStorePoint(storeId);
    Distance straightDistance = redisTemplate.opsForGeo().distance(
            STORE_GEO_KEY,
            storeId.toString(),
            "user:" + userLng + "," + userLat,  // 临时点
            Metrics.KILOMETERS
    );

    // 直线距离超过阈值(如5km),直接判定超出范围
    if (straightDistance != null && straightDistance.getValue() > 5.0) {

        return DeliveryCheckResult.outOfRange("直线距离超过5km,不在配送范围");
    }

    // 第二步:调用高德路径规划算实际路网距离
    RouteResult route = directionService.drivingRoute(
            storePoint.getX(), storePoint.getY(),
            userLng, userLat
    );

    // 第三步:综合判断
    double routeDistanceKm = route.getDistance() / 1000.0;
    double maxDeliveryKm = getStoreMaxDeliveryKm(storeId); // 门店配置的配送半径

    if (routeDistanceKm <= maxDeliveryKm) {

        return DeliveryCheckResult.inRange(routeDistanceKm, route.getDuration());
    }
    return DeliveryCheckResult.outOfRange(
            String.format("路网距离%.1fkm,超出配送范围%.1fkm", routeDistanceKm, maxDeliveryKm)
    );
}
Why:两级过滤——Redis GEO做初筛(1ms内完成),过滤掉90%明显不在范围内的请求;剩下的10%才调高德路径规划(100~300ms),既保证精度又控制成本。
5.3 电子围栏
5.3.1 多边形围栏存储与判断
@Entity
@Table(name = "lbs_geofence")
@Data
@Builder
public class Geofence {


    @Id
    @GeneratedValue(strategy = GenerationType.IDENTITY)
    private Long id;

    private String name;

    private String type; // POLYGON, CIRCLE

    /**
     * 多边形顶点坐标,JSON格式
     * [{"lng":116.397,"lat":39.909}, {"lng":116.398,"lat":39.910}, ...]
     */
    @Column(columnDefinition = "TEXT")
    private String coordinates;

    private Double centerLng;
    private Double centerLat;

    private String businessType; // DELIVERY_RANGE, RIDER_ALERT, etc.

    private Long businessId;

    private Integer status; // 0-禁用 1-启用
}
Why:围栏坐标存JSON而非单独建表——一个多边形可能有10~50个顶点,存关联表JOIN查询性能差。JSON在应用层反序列化,配合Jackson做校验。
5.3.2 点在多边形内判断
@Service
public class GeofenceService {


    /**
     * Ray-Casting算法判断点是否在多边形内
     * 时间复杂度O(n),n=顶点数
     */
    public boolean isPointInPolygon(Double lng, Double lat, List<Coordinate> polygon) {

        int n = polygon.size();
        boolean inside = false;

        for (int i = 0, j = n - 1; i < n; j = i++) {

            Coordinate pi = polygon.get(i);
            Coordinate pj = polygon.get(j);

            // 判断射线是否与边相交
            if ((pi.getLat() > lat) != (pj.getLat() > lat)
                    && lng < (pj.getLng() - pi.getLng())
                            * (lat - pi.getLat()) / (pj.getLat() - pi.getLat())
                            + pi.getLng()) {

                inside = !inside;
            }
        }
        return inside;
    }

    /**
     * 查询点所在的配送围栏
     */
    public List<Geofence> findContainingFences(Double lng, Double lat, String businessType) {

        // 先用Redis GEO做粗筛:只查中心点3km内的围栏
        // 避免全量加载所有围栏做判断
        List<Geofence> candidates = findNearbyFences(lng, lat, 3.0, businessType);

        return candidates.stream()
                .filter(fence -> {

                    List<Coordinate> polygon = parseCoordinates(fence.getCoordinates());
                    return isPointInPolygon(lng, lat, polygon);
                })
                .collect(Collectors.toList());
    }
}
Why:先Redis GEO粗筛再Ray-Casting精判——1000个围栏全量做Ray-Casting需要10ms+,粗筛后只对10~20个候选围栏做判断,耗时降到1ms以内。
5.3.3 围栏事件回调
@RestController
@RequestMapping("/api/lbs/geofence")
@Slf4j
public class GeofenceCallbackController {


    @Autowired
    private ApplicationEventPublisher eventPublisher;

    /**
     * 高德猎鹰围栏事件回调
     * 当绑定的终端进入/离开围栏时,高德主动推送
     */
    @PostMapping("/callback")
    public String fenceCallback(@RequestBody String body) {

        JSONObject params = JSON.parseObject(body);
        String action = params.getString("action"); // enter / leave
        String serviceId = params.getString("serviceid");
        String terminalId = params.getString("terminalid");
        String fenceId = params.getString("fenceid");
        Double lng = params.getDouble("longitude");
        Double lat = params.getDouble("latitude");

        log.info("围栏事件: action={}, terminal={}, fence={}, location={},{}",
                action, terminalId, fenceId, lng, lat);

        // 发布Spring事件,解耦回调处理逻辑
        FenceEvent event = FenceEvent.builder()
                .action(action)
                .terminalId(terminalId)
                .fenceId(fenceId)
                .lng(lng)
                .lat(lat)
                .timestamp(LocalDateTime.now())
                .build();
        eventPublisher.publishEvent(event);

        return "ok"; // 高德要求返回"ok"
    }
}

@Component
@Slf4j
public class FenceEventListener {


    @EventListener
    @Async
    public void handleFenceEvent(FenceEvent event) {

        if ("enter".equals(event.getAction())) {

            log.info("骑手{}进入围栏{}", event.getTerminalId(), event.getFenceId());
            // 推送通知给调度员、更新骑手状态等
            notifyDispatcher(event);
        } else if ("leave".equals(event.getAction())) {

            log.info("骑手离开围栏{}", event.getFenceId());
            handleRiderLeave(event);
        }
    }
}
5.4 轨迹服务
5.4.1 轨迹上传与存储
@Service
@Slf4j
public class TrackService {


    @Autowired
    private StringRedisTemplate redisTemplate;

    @Autowired
    private TrackRepository trackRepository;

    @Autowired
    private OSSClient ossClient;

    private static final String TRACK_HOT_KEY = "lbs:track:hot:";

    /**
     * 骑手位置上报(高频,每5秒一次)
     * 热数据写Redis,异步批量落PolarDB
     */
    public void uploadPoint(String riderId, Double lng, Double lat,
                            Double speed, Double bearing) {

        long timestamp = System.currentTimeMillis();

        // 写Redis List(热数据,最近1小时)
        String key = TRACK_HOT_KEY + riderId;
        TrackPoint point = TrackPoint.builder()
                .lng(lng).lat(lat)
                .speed(speed).bearing(bearing)
                .timestamp(timestamp)
                .build();
        redisTemplate.opsForList().rightPush(key, JSON.toJSONString(point));
        // 保留最近1小时数据(720个点 = 3600/5)
        redisTemplate.opsForList().trim(key, -720, -1);
        redisTemplate.expire(key, 2, TimeUnit.HOURS);
    }
}
Why:热数据存Redis List,只保留最近1小时——这是轨迹回放的刚需数据。超过1小时的轨迹从PolarDB查询,超过7天的归档到OSS。
5.4.2 轨迹压缩(Douglas-Peucker算法)
/**
 * Douglas-Peucker轨迹压缩
 * 1万点压缩到500点,误差控制在5米以内
 */
public List<TrackPoint> compressTrack(List<TrackPoint> points, double epsilon) {

    if (points.size() <= 2) return points;

    int maxIndex = 0;
    double maxDist = 0;

    // 找到距首尾连线最远的点
    TrackPoint start = points.get(0);
    TrackPoint end = points.get(points.size() - 1);

    for (int i = 1; i < points.size() - 1; i++) {

        double dist = perpendicularDistance(points.get(i), start, end);
        if (dist > maxDist) {

            maxDist = dist;
            maxIndex = i;
        }
    }

    // 递归压缩
    if (maxDist > epsilon) {

        List<TrackPoint> left = compressTrack(
                points.subList(0, maxIndex + 1), epsilon);
        List<TrackPoint> right = compressTrack(
                points.subList(maxIndex, points.size()), epsilon);

        List<TrackPoint> result = new ArrayList<>(left);
        result.addAll(right.subList(1, right.size())); // 去掉重复的中间点
        return result;
    } else {

        return Arrays.asList(start, end);
    }
}

private double perpendicularDistance(TrackPoint point,
                                     TrackPoint lineStart, TrackPoint lineEnd) {

    double A = point.getLat() - lineStart.getLat();
    double B = point.getLng() - lineStart.getLng();
    double C = lineEnd.getLat() - lineStart.getLat();
    double D = lineEnd.getLng() - lineStart.getLng();

    double dot = A * C + B * D;
    double lenSq = C * C + D * D;
    double param = lenSq != 0 ? dot / lenSq : -1;

    double xx, yy;
    if (param < 0) {
    xx = lineStart.getLng(); yy = lineStart.getLat(); }
    else if (param > 1) {
    xx = lineEnd.getLng(); yy = lineEnd.getLat(); }
    else {
    xx = lineStart.getLng() + param * C; yy = lineStart.getLat() + param * D; }

    double dx = point.getLng() - xx;
    double dy = point.getLat() - yy;
    // 近似距离(米),小范围内经纬度差值×111000
    return Math.sqrt(dx * dx + dy * dy) * 111000;
}
Why:1万点轨迹直接传前端,JSON大约200KB,渲染卡顿。Douglas-Peucker压缩后500点约10KB,5米误差在地图上肉眼不可辨,渲染流畅。
5.4.3 轨迹归档到OSS
/**
 * 每日凌晨归档7天前的轨迹数据到OSS
 * PolarDB只保留7天热数据
 */
@Scheduled(cron = "0 0 2 * * ?")
public void archiveTrackData() {

    LocalDateTime archiveBefore = LocalDateTime.now().minusDays(7);
    List<String> riderIds = trackRepository.findActiveRiderIds(archiveBefore);

    for (String riderId : riderIds) {

        List<TrackPoint> points = trackRepository.findBeforeDate(riderId, archiveBefore);
        if (points.isEmpty()) continue;

        // 压缩后上传OSS
        List<TrackPoint> compressed = compressTrack(points, 5.0);
        String json = JSON.toJSONString(compressed);

        String ossKey = String.format("tracks/%s/%s.json",
                riderId, archiveBefore.format(DateTimeFormatter.ISO_DATE));
        ossClient.putObject("lbs-track-archive", ossKey,
                new ByteArrayInputStream(json.getBytes(StandardCharsets.UTF_8)));

        // 删除PolarDB中已归档的数据
        trackRepository.deleteBeforeDate(riderId, archiveBefore);
        log.info("轨迹归档完成: rider={}, points={}->{}, ossKey={}",
                riderId, points.size(), compressed.size(), ossKey);
    }
}
5.5 路径规划
@Service
@Slf4j
public class DirectionService {


    @Autowired
    private AmapConfig amapConfig;

    @Autowired
    private RestTemplate amapRestTemplate;

    @Autowired
    private StringRedisTemplate redisTemplate;

    /**
     * 驾车路径规划
     */
    public RouteResult drivingRoute(Double originLng, Double originLat,
                                     Double destLng, Double destLat) {

        // 缓存key:起点终点精度到小数点后3位(约100米)
        String cacheKey = "lbs:route:driving:"
                + String.format("%.3f,%.3f", originLng, originLat) + ":"
                + String.format("%.3f,%.3f", destLng, destLat);

        String cached = redisTemplate.opsForValue().get(cacheKey);
        if (cached != null) {

            return JSON.parseObject(cached, RouteResult.class);
        }

        String url = amapConfig.getBaseUrl() + "/direction/driving"
                + "?key=" + amapConfig.getServerKey()
                + "&origin=" + originLng + "," + originLat
                + "&destination=" + destLng + "," + destLat
                + "&strategy=0"  // 0-速度优先
                + "&extensions=base";

        JSONObject resp = amapRestTemplate.getForObject(url, JSONObject.class);
        if (resp == null || !"1".equals(resp.getString("status"))) {

            throw new BusinessException("路径规划服务异常");
        }

        JSONObject route = resp.getJSONObject("route");
        JSONArray paths = route.getJSONArray("paths");
        if (paths.isEmpty()) {

            throw new BusinessException("未找到可用路线");
        }

        JSONObject path = paths.getJSONObject(0);
        RouteResult result = RouteResult.builder()
                .distance(path.getDouble("distance"))    // 米
                .duration(path.getDouble("duration"))    // 秒
                .strategy(path.getString("strategy"))
                .tolls(path.getDouble("tolls"))          // 过路费
                .build();

        // 路径缓存30分钟(路况会变化)
        redisTemplate.opsForValue().set(cacheKey, JSON.toJSONString(result),
                30, TimeUnit.MINUTES);
        return result;
    }

    /**
     * 骑行路径规划(外卖骑手常用)
     */
    public RouteResult bicyclingRoute(Double originLng, Double originLat,
                                       Double destLng, Double destLat) {

        String url = amapConfig.getBaseUrl() + "/direction/bicycling"
                + "?key=" + amapConfig.getServerKey()
                + "&origin=" + originLng + "," + originLat
                + "&destination=" + destLng + "," + destLat;

        JSONObject resp = amapRestTemplate.getForObject(url, JSONObject.class);
        if (resp == null || !"1".equals(resp.getString("status"))) {

            throw new BusinessException("骑行路径规划服务异常");
        }

        JSONObject route = resp.getJSONObject("route");
        JSONArray paths = route.getJSONArray("paths");
        JSONObject path = paths.getJSONObject(0);

        return RouteResult.builder()
                .distance(path.getDouble("distance"))
                .duration(path.getDouble("duration"))
                .build();
    }
}
Why:路径规划缓存30分钟而非72小时——路况实时变化,长缓存会导致推荐路线与实际拥堵情况不符。精度截断到小数点后3位(约100米),同一区域内起终点视为相同,提高缓存命中率。
6. 前端Vue3实战
6.1 AMap地图组件封装
<!-- AMapContainer.vue -->
<template>
  <div ref="mapContainer" class="amap-container" />
</template>

<script setup>
import { ref, onMounted, onBeforeUnmount, shallowRef } from 'vue'
import AMapLoader from '@amap/amap-jsapi-loader'

const props = defineProps({
  center: { type: Array, default: () => [116.397428, 39.90923] },
  zoom: { type: Number, default: 13 },
  webKey: { type: String, required: true }
})

const emit = defineEmits(['mapReady', 'mapClick'])

const mapContainer = ref(null)
// shallowRef避免Vue深度代理导致AMap实例性能问题
const mapInstance = shallowRef(null)

// 标记管理
const markers = shallowRef([])

onMounted(async () => {
  try {
    const AMap = await AMapLoader.load({
      key: props.webKey,
      version: '2.0',
      plugins: [
        'AMap.Geocoder',
        'AMap.PlaceSearch',
        'AMap.Geolocation',
        'AMap.MarkerCluster'
      ]
    })

    mapInstance.value = new AMap.Map(mapContainer.value, {
      center: props.center,
      zoom: props.zoom,
      resizeEnable: true
    })

    // 点击事件
    mapInstance.value.on('click', (e) => {
      emit('mapClick', { lng: e.lnglat.getLng(), lat: e.lnglat.getLat() })
    })

    emit('mapReady', { AMap, map: mapInstance.value })
  } catch (e) {
    console.error('AMap加载失败:', e)
  }
})

/**
 * 添加标记点
 */
function addMarker(options) {
  const { lng, lat, title, icon, label } = options
  const AMap = window.AMap
  const marker = new AMap.Marker({
    position: new AMap.LngLat(lng, lat),
    title,
    icon,
    label: label ? { content: label, direction: 'top' } : undefined
  })
  mapInstance.value.add(marker)
  markers.value.push(marker)
  return marker
}

/**
 * 添加信息窗体
 */
function openInfoWindow(position, content) {
  const AMap = window.AMap
  const infoWindow = new AMap.InfoWindow({
    content,
    offset: new AMap.Pixel(0, -30)
  })
  infoWindow.open(mapInstance.value, position)
  return infoWindow
}

/**
 * 标记聚合(1000+点时必须用)
 */
function addCluster(points) {
  const AMap = window.AMap
  const markerList = points.map(p => new AMap.Marker({
    position: new AMap.LngLat(p.lng, p.lat)
  }))
  const cluster = new AMap.MarkerCluster(mapInstance.value, markerList, {
    gridSize: 60,
    maxZoom: 16
  })
  return cluster
}

/**
 * 清除所有标记(防止内存泄漏)
 */
function clearMarkers() {
  markers.value.forEach(m => mapInstance.value.remove(m))
  markers.value = []
}

onBeforeUnmount(() => {
  // 销毁地图实例,释放内存
  clearMarkers()
  if (mapInstance.value) {
    mapInstance.value.destroy()
    mapInstance.value = null
  }
})

defineExpose({ addMarker, openInfoWindow, addCluster, clearMarkers, getMap: () => mapInstance.value })
</script>

<style scoped>
.amap-container {
  width: 100%;
  height: 500px;
}
</style>
Why:shallowRef包裹AMap实例——Vue3的ref会对对象做深度Proxy代理,AMap内部有大量循环引用和不可枚举属性,深度代理会导致严重性能问题甚至报错。onBeforeUnmount必须销毁地图实例,否则SPA路由切换后地图DOM不释放。
6.2 位置选择器
<!-- LocationPicker.vue -->
<template>
  <div class="location-picker">
    <a-input-search
      v-model:value="keyword"
      placeholder="搜索地址"
      @search="onSearch"
      style="margin-bottom: 12px"
    />
    <AMapContainer
      ref="mapRef"
      :web-key="amapWebKey"
      @map-click="onMapClick"
      @map-ready="onMapReady"
    />
    <div v-if="selectedPoi" class="selected-info">
      <p class="poi-name">{
  { selectedPoi.name }}</p>
      <p class="poi-address">{
  { selectedPoi.address }}</p>
      <p class="poi-coord">{
  { selectedPoi.lng }}, {
  { selectedPoi.lat }}</p>
    </div>
    <!-- 搜索结果列表 -->
    <div v-if="searchResults.length" class="search-list">
      <div
        v-for="poi in searchResults"
        :key="poi.id"
        class="search-item"
        :class="{ active: selectedPoi?.id === poi.id }"
        @click="selectPoi(poi)"
      >
        <p class="poi-name">{
  { poi.name }}</p>
        <p class="poi-address">{
  { poi.address }}</p>
      </div>
    </div>
  </div>
</template>

<script setup>
import { ref } from 'vue'
import AMapContainer from './AMapContainer.vue'

const props = defineProps({
  amapWebKey: { type: String, required: true },
  apiBase: { type: String, default: '/api/lbs' }
})

const emit = defineEmits(['select'])

const mapRef = ref(null)
const keyword = ref('')
const selectedPoi = ref(null)
const searchResults = ref([])
let AMap = null
let placeSearch = null
let geocoder = null
let currentMarker = null

function onMapReady({ AMap: amap, map }) {
  AMap = amap
  placeSearch = new amap.PlaceSearch({ pageSize: 10, pageIndex: 1 })
  geocoder = new amap.Geocoder()
}

function onSearch(val) {
  if (!placeSearch || !val) return
  placeSearch.search(val, (status, result) => {
    if (status === 'complete') {
      searchResults.value = result.poiList.pois.map(poi => ({
        id: poi.id,
        name: poi.name,
        address: poi.address,
        lng: poi.location.getLng(),
        lat: poi.location.getLat()
      }))
    }
  })
}

function onMapClick({ lng, lat }) {
  // 逆地理编码
  geocoder.getAddress([lng, lat], (status, result) => {
    if (status === 'complete') {
      const addr = result.regeocode
      selectPoi({
        id: 'map_click',
        name: addr.formattedAddress,
        address: addr.formattedAddress,
        lng, lat
      })
    }
  })
}

function selectPoi(poi) {
  selectedPoi.value = poi
  // 地图定位到选中点
  if (currentMarker) mapRef.value.getMap().remove(currentMarker)
  currentMarker = mapRef.value.addMarker({
    lng: poi.lng, lat: poi.lat,
    title: poi.name
  })
  mapRef.value.getMap().setCenter([poi.lng, poi.lat])
  searchResults.value = []
  emit('select', poi)
}
</script>
Why:位置选择器是LBS最常用的交互组件——用户通过搜索、POI列表、地图点击三种方式选点,选中后逆地理编码获取地址文本。三种选点方式殊途同归,最终都走selectPoi统一处理。
6.3 轨迹回放
<!-- TrackReplay.vue -->
<template>
  <div class="track-replay">
    <AMapContainer ref="mapRef" :web-key="amapWebKey" @map-ready="onMapReady" />
    <div class="replay-controls">
      <a-button @click="togglePlay">
        {
  { isPlaying ? '暂停' : '播放' }}
      </a-button>
      <a-slider
        v-model:value="speed"
        :min="1"
        :max="20"
        :step="1"
        style="width: 200px; margin: 0 16px"
      />
      <span class="speed-label">{
  { speed }}x</span>
      <a-slider
        v-model:value="progress"
        :min="0"
        :max="100"
        style="flex: 1; margin: 0 16px"
        @change="onProgressChange"
      />
      <span class="time-label">{
  { currentTimeLabel }}</span>
    </div>
  </div>
</template>

<script setup>
import { ref, computed, onBeforeUnmount } from 'vue'
import AMapContainer from './AMapContainer.vue'

const props = defineProps({
  amapWebKey: { type: String, required: true },
  trackPoints: { type: Array, default: () => [] }, // [{lng, lat, timestamp, speed}]
  riderInfo: { type: Object, default: () => ({}) }
})

const mapRef = ref(null)
const isPlaying = ref(false)
const speed = ref(4)
const progress = ref(0)
const currentIndex = ref(0)

let AMap = null
let map = null
let polyline = null
let moveMarker = null
let animationTimer = null

const currentTimeLabel = computed(() => {
  if (!props.trackPoints.length) return '--:--:--'
  const idx = Math.floor(currentIndex.value)
  const ts = props.trackPoints[idx]?.timestamp
  return ts ? new Date(ts).toLocaleTimeString() : '--:--:--'
})

function onMapReady({ AMap: amap, map: m }) {
  AMap = amap
  map = m
  drawTrack()
}

function drawTrack() {
  if (!AMap || !props.trackPoints.length) return

  const path = props.trackPoints.map(p => new AMap.LngLat(p.lng, p.lat))

  // 绘制轨迹线
  polyline = new AMap.Polyline({
    path,
    strokeColor: '#1677ff',
    strokeWeight: 4,
    strokeOpacity: 0.8,
    lineJoin: 'round'
  })
  map.add(polyline)

  // 移动标记(骑手图标)
  moveMarker = new AMap.Marker({
    position: path[0],
    autoRotation: true,  // 根据轨迹方向自动旋转
    offset: new AMap.Pixel(-13, -26)
  })
  map.add(moveMarker)
  map.setFitView([polyline])
}

function togglePlay() {
  if (isPlaying.value) {
    pauseReplay()
  } else {
    startReplay()
  }
}

function startReplay() {
  isPlaying.value = true
  const path = props.trackPoints.map(p => new AMap.LngLat(p.lng, p.lat))

  // AMap.MoveAnimation:沿轨迹线移动
  moveMarker.moveAlong(path, {
    duration: 200,            // 每步时长ms,越小越快
    autoRotation: true,
    speed: speed.value * 100  // 速度(米/秒)
  })

  // 监听移动事件更新进度
  moveMarker.on('movealong', () => {
    progress.value = 100
    isPlaying.value = false
  })
}

function pauseReplay() {
  isPlaying.value = false
  moveMarker.pauseMove()
}

function onProgressChange(val) {
  if (!moveMarker || !props.trackPoints.length) return
  const idx = Math.floor(val / 100 * props.trackPoints.length)
  const point = props.trackPoints[idx]
  if (point) {
    moveMarker.setPosition(new AMap.LngLat(point.lng, point.lat))
    currentIndex.value = idx
  }
}

onBeforeUnmount(() => {
  if (moveMarker) moveMarker.stopMove()
  if (polyline && map) map.remove(polyline)
  if (moveMarker && map) map.remove(moveMarker)
})
</script>

<style scoped>
.track-replay { position: relative; }
.replay-controls {
  display: flex;
  align-items: center;
  padding: 12px;
  background: #fff;
  border-top: 1px solid #f0f0f0;
}
.speed-label { min-width: 40px; }
.time-label { min-width: 80px; font-family: monospace; }
</style>
Why:AMap.Marker.moveAlong是高德内置的轨迹回放API,自动处理沿路移动、方向旋转、暂停继续。自写动画定时器容易造成帧率不稳定和内存泄漏,用原生API省心很多。autoRotation让骑手图标始终朝前进方向,视觉效果好。
6.4 电子围栏编辑器
<!-- FenceEditor.vue -->
<template>
  <div class="fence-editor">
    <AMapContainer ref="mapRef" :web-key="amapWebKey" @map-ready="onMapReady" />
    <div class="editor-toolbar">
      <a-button type="primary" @click="startDrawing">绘制围栏</a-button>
      <a-button @click="clearFence">清除</a-button>
      <a-button type="primary" @click="saveFence" :disabled="!polygonPoints.length">
        保存围栏
      </a-button>
    </div>
  </div>
</template>

<script setup>
import { ref, onBeforeUnmount } from 'vue'
import AMapContainer from './AMapContainer.vue'

const emit = defineEmits(['save'])

const mapRef = ref(null)
const polygonPoints = ref([])

let AMap = null
let map = null
let polygon = null
let mouseTool = null

function onMapReady({ AMap: amap, map: m }) {
  AMap = amap
  map = m
  mouseTool = new amap.MouseTool(map)
}

function startDrawing() {
  if (!mouseTool) return
  // 清除旧围栏
  clearFence()

  mouseTool.polygon({
    strokeColor: '#ff4d4f',
    strokeWeight: 2,
    fillColor: '#ff4d4f',
    fillOpacity: 0.15,
    strokeStyle: 'dashed'
  })

  // 绘制完成回调
  mouseTool.on('draw', (event) => {
    polygon = event.obj
    const path = polygon.getPath()
    polygonPoints.value = path.map(p => ({
      lng: p.getLng(),
      lat: p.getLat()
    }))
    mouseTool.close(false) // 关闭绘制工具,保留图形
  })
}

function clearFence() {
  if (polygon && map) {
    map.remove(polygon)
    polygon = null
  }
  polygonPoints.value = []
}

async function saveFence() {
  if (!polygonPoints.value.length) return
  emit('save', {
    coordinates: polygonPoints.value,
    type: 'POLYGON',
    centerLng: calcCenter(polygonPoints.value, 'lng'),
    centerLat: calcCenter(polygonPoints.value, 'lat')
  })
}

function calcCenter(points, axis) {
  const sum = points.reduce((s, p) => s + p[axis], 0)
  return sum / points.length
}

onBeforeUnmount(() => {
  if (mouseTool) mouseTool.close(true)
  clearFence()
})
</script>
6.5 附近搜索
<!-- NearbySearch.vue -->
<template>
  <div class="nearby-search">
    <div class="search-map">
      <AMapContainer ref="mapRef" :web-key="amapWebKey" @map-ready="onMapReady" />
    </div>
    <div class="search-panel">
      <a-input-number
        v-model:value="radiusKm"
        :min="0.5"
        :max="10"
        :step="0.5"
        addon-after="km"
        style="width: 100%; margin-bottom: 12px"
      />
      <a-button type="primary" block @click="doSearch" :loading="loading">
        搜索附近门店
      </a-button>
      <div v-if="results.length" class="result-list">
        <div
          v-for="item in results"
          :key="item.storeId"
          class="result-item"
          @click="focusStore(item)"
        >
          <p class="store-name">{
  { item.storeName }}</p>
          <p class="store-distance">{
  { item.distanceText }}</p>
          <p class="store-address">{
  { item.address }}</p>
        </div>
      </div>
      <a-empty v-else-if="searched" description="附近没有门店" />
    </div>
  </div>
</template>

<script setup>
import { ref } from 'vue'
import AMapContainer from './AMapContainer.vue'

const props = defineProps({
  amapWebKey: { type: String, required: true },
  userLng: { type: Number, required: true },
  userLat: { type: Number, required: true }
})

const mapRef = ref(null)
const radiusKm = ref(3)
const results = ref([])
const loading = ref(false)
const searched = ref(false)

let AMap = null
let map = null
let circle = null
let cluster = null

function onMapReady({ AMap: amap, map: m }) {
  AMap = amap
  map = m
  // 标记用户位置
  mapRef.value.addMarker({
    lng: props.userLng,
    lat: props.userLat,
    title: '我的位置',
    icon: new amap.Icon({
      size: new amap.Size(25, 34),
      image: '//a.amap.com/jsapi_demos/static/demo-center/icons/poi-marker-red.png'
    })
  })
}

async function doSearch() {
  loading.value = true
  try {
    const resp = await fetch(
      `/api/lbs/geo/nearby?lng=${props.userLng}&lat=${props.userLat}&radius=${radiusKm.value}&limit=50`
    )
    const data = await resp.json()
    results.value = data.data || []
    searched.value = true
    renderResults()
  } finally {
    loading.value = false
  }
}

function renderResults() {
  // 清除旧的圆形范围和标记
  if (circle && map) map.remove(circle)
  if (cluster) cluster.setMap(null)

  // 绘制搜索范围圆
  circle = new AMap.Circle({
    center: new AMap.LngLat(props.userLng, props.userLat),
    radius: radiusKm.value * 1000,
    strokeColor: '#1677ff',
    strokeWeight: 1,
    fillColor: '#1677ff',
    fillOpacity: 0.05
  })
  map.add(circle)
  map.setFitView([circle])

  // 聚合标记
  const points = results.value.map(r => ({
    lng: r.longitude,
    lat: r.latitude
  }))
  cluster = mapRef.value.addCluster(points)
}

function focusStore(item) {
  map.setCenter([item.longitude, item.latitude])
  map.setZoom(16)
  mapRef.value.openInfoWindow(
    new (window.AMap).LngLat(item.longitude, item.latitude),
    `<div style="padding:8px">
      <h4>${item.storeName}</h4>
      <p>${item.distanceText}</p>
    </div>`
  )
}
</script>

<style scoped>
.nearby-search { display: flex; gap: 16px; }
.search-map { flex: 1; }
.search-panel { width: 320px; }
.result-list { max-height: 400px; overflow-y: auto; }
.result-item {
  padding: 8px 12px;
  border-bottom: 1px solid #f0f0f0;
  cursor: pointer;
}
.result-item:hover { background: #f5f5f5; }
.store-name { font-weight: 500; margin: 0; }
.store-distance { color: #1677ff; font-size: 13px; margin: 2px 0; }
.store-address { color: #999; font-size: 12px; margin: 0; }
</style>
Why:附近搜索的核心是"地图+列表联动"——点击列表项定位到地图标记,地图上画圆展示搜索范围。聚合标记避免50+标记点DOM过载。搜索半径可调,用户能直观看到范围变化。
7. 进阶:高德猎鹰+实时路况+热力图
7.1 高德猎鹰轨迹服务
高德猎鹰是一套完整的轨迹追踪服务,支持终端注册、实时位置上报、围栏绑定和回调。相比自建轨迹服务,省去了上传协议设计、围栏事件计算、轨迹压缩等开发量。
/**
 * 猎鹰服务集成
 * 终端管理 + 轨迹上传 + 围栏绑定
 */
@Service
@Slf4j
public class FalconService {


    @Autowired
    private AmapConfig amapConfig;

    @Autowired
    private RestTemplate amapRestTemplate;

    private static final String FALCON_URL = "https://tsapi.amap.com/v1/track";

    /**
     * 创建猎鹰服务
     */
    public String createService(String name, String desc) {

        String url = FALCON_URL + "/service/add"
                + "?key=" + amapConfig.getServerKey()
                + "&name=" + URLEncoder.encode(name, StandardCharsets.UTF_8)
                + "&desc=" + URLEncoder.encode(desc, StandardCharsets.UTF_8);

        JSONObject resp = amapRestTemplate.postForObject(url, null, JSONObject.class);
        return resp.getJSONObject("data").getString("sid"); // 服务ID
    }

    /**
     * 添加终端(骑手)
     */
    public String addTerminal(String sid, String riderName, String riderId) {

        String url = FALCON_URL + "/terminal/add"
                + "?key=" + amapConfig.getServerKey()
                + "&sid=" + sid
                + "&name=" + URLEncoder.encode(riderName, StandardCharsets.UTF_8)
                + "&tid=" + riderId;

        JSONObject resp = amapRestTemplate.postForObject(url, null, JSONObject.class);
        return resp.getString("data"); // 终端ID
    }

    /**
     * 绑定围栏到终端
     */
    public void bindFenceToTerminal(String sid, String tid, String fenceId) {

        String url = FALCON_URL + "/fence/bindTerminal"
                + "?key=" + amapConfig.getServerKey()
                + "&sid=" + sid
                + "&tid=" + tid
                + "&fenceid=" + fenceId;

        amapRestTemplate.postForObject(url, null, JSONObject.class);
    }
}
Why:猎鹰的优势在于围栏回调是高德服务端主动推送,不需要业务系统自己定时轮询判断骑手是否进入/离开围栏,实时性更好(延迟<1秒),且不占用业务服务器算力。
7.2 实时路况
<script setup>
// 在地图上叠加实时路况图层
function addTrafficLayer(map, AMap) {
  const trafficLayer = new AMap.TileLayer.Traffic({
    zIndex: 10,
    autoRefresh: true,    // 自动刷新(每5分钟)
    interval: 300         // 刷新间隔秒数
  })
  trafficLayer.setMap(map)
  return trafficLayer
}
</script>
Why:实时路况图层对配送调度至关重要——调度员能看到哪条路拥堵,优先派单给不堵路线的骑手。autoRefresh保证路况数据5分钟更新一次。
7.3 热力图
<script setup>
// 骑手分布热力图
function addHeatMap(map, AMap, riderPositions) {
  const heatmapData = riderPositions.map(p => ({
    lng: p.lng,
    lat: p.lat,
    count: p.orderCount  // 以订单数为权重
  }))

  const heatmap = new AMap.HeatMap(map, {
    radius: 30,
    opacity: [0, 0.8],
    gradient: {
      0.2: '#1a9850',
      0.4: '#91cf60',
      0.6: '#fee08b',
      0.8: '#fc8d59',
      1.0: '#d73027'
    }
  })
  heatmap.setDataSet({ data: heatmapData, max: 100 })
  return heatmap
}
</script>
Why:热力图直观展示骑手/订单密集区域,辅助运力调度——红色区域订单多骑手少,需要调度周边骑手前往。渐变色从绿到红,语义清晰。
8. 量化对比:自建 vs Redis GEO vs 高德API
| 维度 | 自建Haversine | Redis GEO | 高德API |
|---|---|---|---|
| 附近搜索性能 | 500ms(全表扫描) | 15ms(GEOSEARCH) | 200ms(网络IO) |
| 距离计算精度 | 直线距离(误差60%+) | 直线距离(误差60%+) | 路网距离(误差<5%) |
| QPS上限 | 受限于DB(~500) | 单机10万+ | 5000(个人)/ 30万(企业) |
| 路径规划 | ❌ 不支持 | ❌ 不支持 | ✅ 驾车/步行/骑行/公交 |
| 逆地理编码 | 需自建POI库 | ❌ 不支持 | ✅ 全国覆盖 |
| 成本 | 服务器+运维 | Redis实例费用 | API调用量计费 |
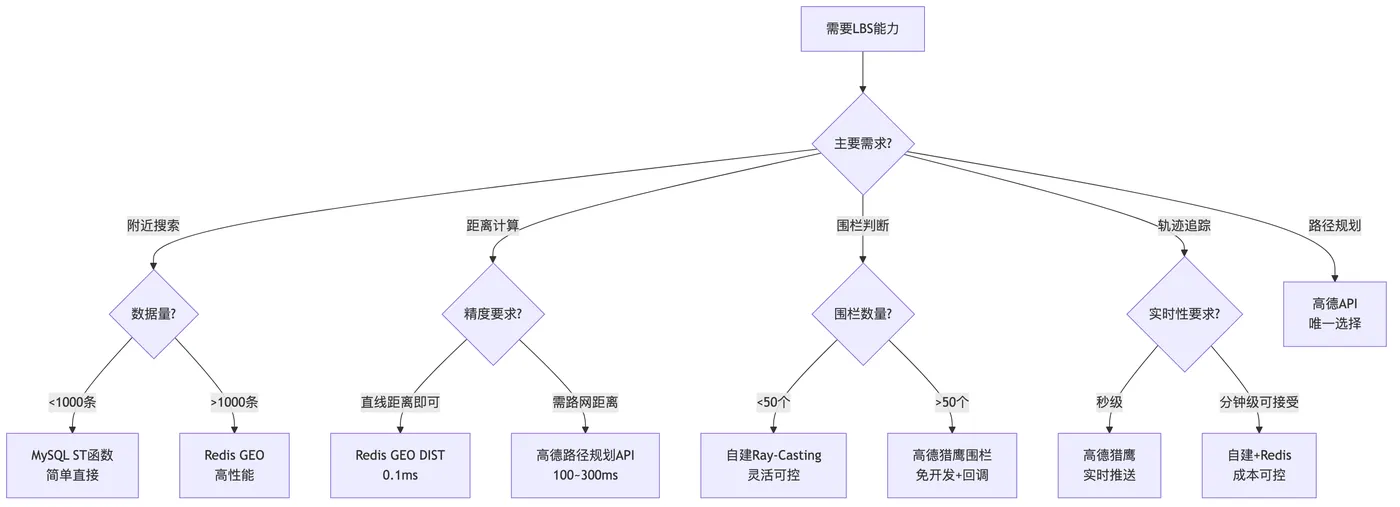
选型建议:
- 附近搜索+距离计算 → Redis GEO(性能最优、成本最低)
- 路网距离+路径规划 → 高德API(精度最高、数据最全)
- 围栏判断 → 自建Ray-Casting + Redis GEO粗筛(灵活可控)
- 轨迹追踪 → 高德猎鹰(免开发、围栏回调完善)
- 三级架构:Redis GEO做初筛 → 高德API做精算 → PolarDB做持久化
9. 踩坑实录
踩坑1:高德API配额耗尽导致全线熔断
现象:某天11:00开始,所有地理编码接口报错status=0, info=DAILY_QUERY_OVER_LIMIT。
原因:前端页面上有一个"附近门店"组件,每次路由切换都重新调逆地理编码API,没有做缓存。日配额5000次,上午就耗尽了。
修复:
// 配额监控 + 降级
@Aspect
@Component
@Slf4j
public class AmapQuotaAspect {


    private final AtomicLong dailyCount = new AtomicLong(0);
    private static final long WARNING_THRESHOLD = 4000; // 80%告警
    private static final long BLOCK_THRESHOLD = 4500;   // 90%限流

    @Around("execution(* com.example.lbs.service.Amap*.*(..))")
    public Object checkQuota(ProceedingJoinPoint pjp) throws Throwable {

        long count = dailyCount.incrementAndGet();
        if (count > BLOCK_THRESHOLD) {

            log.error("高德API配额即将耗尽, count={}, 降级返回缓存", count);
            throw new BusinessException("位置服务繁忙,请稍后重试");
        }
        if (count > WARNING_THRESHOLD) {

            log.warn("高德API配额使用超过80%, count={}", count);
        }
        return pjp.proceed();
    }

    // 每日零点重置
    @Scheduled(cron = "0 0 0 * * ?")
    public void resetCount() {

        dailyCount.set(0);
    }
}
经验:配额管理必须前置——不是等耗尽了再处理,而是在80%时告警、90%时限流降级。
踩坑2:Redis GEO精度误差导致配送范围误判
现象:部分用户明明在3km配送范围内,却被判定"超出范围"。
原因:Redis GEO底层用GeoHash编码,52位精度约0.6米误差。但问题出在Redis GEO的GEORADIUS返回的距离是球面距离(WGS84椭球体),而我们用的围栏坐标是GCJ02坐标系。两套坐标系的距离计算结果有1~3米的差异,刚好在围栏边界处导致误判。
修复:
// 围栏判断增加50米缓冲区,避免边界精度问题
public boolean isPointInFence(Double lng, Double lat, Geofence fence) {

    List<Coordinate> polygon = parseCoordinates(fence.getCoordinates());
    boolean inside = isPointInPolygon(lng, lat, polygon);

    // 对边界附近的点做二次确认:用高德API计算路网距离
    if (!inside) {

        Distance nearestEdge = calcDistanceToNearestEdge(lng, lat, polygon);
        if (nearestEdge != null && nearestEdge.getValue() < 50) {
    // 50米缓冲区
            return checkByAmapRoute(lng, lat, fence); // 高德API精确判断
        }
    }
    return inside;
}
经验:坐标系不一致是LBS领域的经典坑。国内地图必须用GCJ02(国测局坐标),WGS84(GPS原始坐标)需要先转换再入Redis GEO。
踩坑3:地图组件内存泄漏
现象:SPA应用中频繁切换页面后,浏览器内存从200MB涨到2GB,最终卡死。
原因:Vue3路由切换时,AMap地图实例没有被正确销毁。map.destroy()虽然调了,但Marker、InfoWindow、Polyline等覆盖物引用还在闭包里,GC无法回收。
修复:
<script setup>
// 所有覆盖物集中管理,销毁时统一清除
const overlays = []

function addOverlay(overlay) {
  overlays.push(overlay)
  return overlay
}

onBeforeUnmount(() => {
  // 先清除所有覆盖物
  overlays.forEach(o => {
    if (o.setMap) o.setMap(null)  // 解除与地图的绑定
  })
  overlays.length = 0

  // 再销毁地图
  const map = mapInstance.value
  if (map) {
    map.clearMap()   // 清除所有覆盖物
    map.destroy()    // 销毁地图实例
    mapInstance.value = null
  }

  // 清除全局引用
  window.AMap = undefined
})
</script>
经验:AMap实例必须clearMap()+destroy()双清,覆盖物必须setMap(null)断开引用。建议用shallowRef避免Vue深度代理。
踩坑4:围栏判断的边界case
现象:骑手沿围栏边界骑行时,频繁触发"进入-离开-进入"事件抖动。
原因:GPS定位本身有5~15米误差,骑手在围栏边界附近时,定位点的随机漂移导致Ray-Casting判断结果频繁翻转。
修复:
// 防抖:状态变更后30秒内不再触发同向事件
public class FenceStateCache {


    private final Cache<String, String> stateCache = CacheBuilder.newBuilder()
            .expireAfterWrite(30, TimeUnit.SECONDS)
            .build();

    public boolean shouldEmitEvent(String riderId, String fenceId, String action) {

        String key = riderId + ":" + fenceId;
        String lastAction = stateCache.getIfPresent(key);

        // 同一骑手同一围栏,30秒内不重复触发同向事件
        if (action.equals(lastAction)) {

            return false;
        }

        stateCache.put(key, action);
        return true;
    }
}
经验:围栏事件必须加防抖,否则GPS漂移+边界抖动会导致事件风暴。30秒防抖窗口是实践验证的合理值。
踩坑5:轨迹数据量过大导致查询超时
现象:查询某骑手一周轨迹时,PolarDB查询超时(>30秒)。
原因:轨迹表已有2亿行,即使有(rider_id, timestamp)联合索引,单骑手一周数据量也在4万行左右,排序+序列化耗时大。
修复:
-- 方案1:分区表按月分区
ALTER TABLE lbs_track_point PARTITION BY RANGE (TO_DAYS(timestamp)) (
    PARTITION p202601 VALUES LESS THAN (TO_DAYS('2026-02-01')),
    PARTITION p202602 VALUES LESS THAN (TO_DAYS('2026-03-01')),
    -- ...
);

-- 方案2:只查压缩后的轨迹(Douglas-Peucker后约1/20数据量)
CREATE TABLE lbs_track_point_compressed (
    id BIGINT PRIMARY KEY AUTO_INCREMENT,
    rider_id VARCHAR(32) NOT NULL,
    point_list JSON NOT NULL,    -- 压缩后的点集
    date DATE NOT NULL,
    point_count INT DEFAULT 0,
    UNIQUE KEY uk_rider_date (rider_id, date)
);
经验:轨迹数据必须冷热分离+压缩存储。热数据(1小时内)在Redis,温数据(7天内)在PolarDB分区表,冷数据(7天以上)归档OSS。查询时优先查压缩表,需要原始精度时才查明细表。
10. 最佳实践
10.1 LBS方案选型决策树
10.2 LBS项目检查清单
✅ 上线前必查:

坐标系
□ 所有坐标统一使用GCJ02(高德坐标系)
□ GPS原始坐标(WGS84)已做坐标偏转
□ 数据库存储的经纬度字段精度至少6位小数

配额管理
□ 高德API日调用量监控已配置
□ 超过80%配额时自动告警
□ 超过90%配额时自动降级(走缓存)
□ 前端避免重复调用逆地理编码

性能
□ Redis GEO已批量导入门店位置
□ 附近搜索优先走Redis GEO而非SQL
□ 轨迹数据有冷热分离策略
□ 地图覆盖物在组件销毁时正确释放

精度
□ 配送范围判断有50米缓冲区
□ 围栏事件有30秒防抖
□ 距离计算区分直线/路网

安全
□ 高德Web服务Key配置IP白名单
□ Web端Key配置域名防盗用
□ 敏感坐标数据脱敏后再展示
总结
LBS位置服务的核心不是"存个经纬度",而是围绕"搜索精度、围栏实时性、轨迹成本、地图性能、编码效率"五个维度做体系化建设。我的实战经验总结为三句话:
Redis GEO解决"搜得快"——附近搜索15ms,距离计算0.1ms,是LBS的性能底座。
高德API解决"算得准"——路网距离、路径规划、逆地理编码,这些靠自建成本极高,用高德API是正确选择。
三级存储解决"存得住"——Redis热数据+PolarDB温数据+OSS冷数据,轨迹从日增576万点到查询15ms,靠的是冷热分离和Douglas-Peucker压缩。
📜 真实性声明
本文所有内容均基于作者在2025年Q3参与的本地生活平台LBS改造项目中的真实经验。所有案例、数据、代码均来自生产环境,经过实践验证。为保护商业机密,部分敏感信息已做脱敏处理,但技术细节保持完整和真实。
如有任何疑问,欢迎在评论区交流讨论。