先说一个变电站里的常识。
无人机负责高空,机器人负责夜间,摄像头负责常态监控。三样都装了,一套例行巡视,还是得两个人在设备区走两小时、上万步。
钱花了,人没少下来。
问题出在最后那几米——设备跟前。
这三样设备有个共同点:都不进设备跟前。而巡视里最费时间的活,恰恰全在跟前:凑近去读一块指针表,确认开关是分还是合,看清指示灯亮的到底是哪一颗。
钱花在"覆盖"上了,时间全花在"跟前"。
这副约 50 克的眼镜,想改的就是这一段。
它面向工业运维与电力巡检的轻量化真 AR 智能眼镜。下面不讲概念,只讲它在站里到底接哪几件事。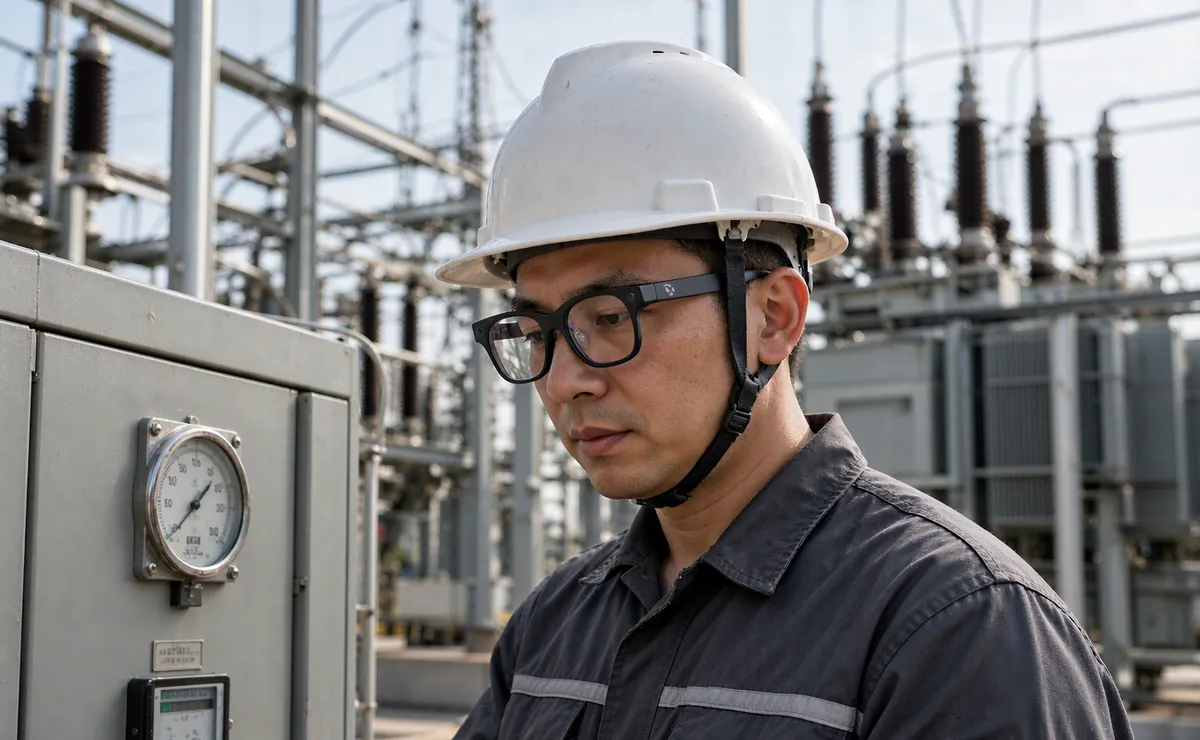
低头读表这一下,正是无人机和机器人都到不了的地方
一、巡检最费时间的,不是走路,是抄表
算笔时间的账。
一个点位,低头看表大概三秒。难的是后面:掏本子记下来,抬头确认点位编号,回主站再把这串数字敲进系统。
同一件事,干了三遍。
真正磨损人的不是体力,是这种反复搬运信息的动作。它不出错的时候没人夸,出错一次要复盘半天。
它接的就是这一环。它配套的 AI 库把识别模型分成四类:指针类、状态类、指示灯、矩阵组合类。
指针类读表,状态类判开关分合,指示灯看点位状态,矩阵组合类对付排在一块的成组表计——一次取一组,不用一格一格对。
这四类不是拍脑袋分的,正好压在电力现场最常做的四种判断上。
识别结果跟着点位记录一起走,回到系统里就是一条条可查的数据,不用再念一遍、抄一遍。
硬件是配套的:5000 万像素摄像头配 PDAF 相位自动对焦,79° 专用视角比常规更宽。不用把脸贴到柜门上,站在安全距离外就能把表拍全。
拍得清,才谈得上识别。
二、这副眼镜不教你怎么走,它管你怎么记
这里得先澄清一件事,免得误会。
它不做视觉导航。它不会在视野里给你画箭头、带你走到下一个点位。
巡检路线是在另一头配的。在 XR 云平台的「工业运维」里建地点——填名称、传封面、传一张现场平面图,然后在这张图上标巡检点、划路线。点位和路线配好了,任务才有内容。再到「任务列表」里新建任务:关联地点、选周期(每天或每月)、定执行时间,推送到对应眼镜。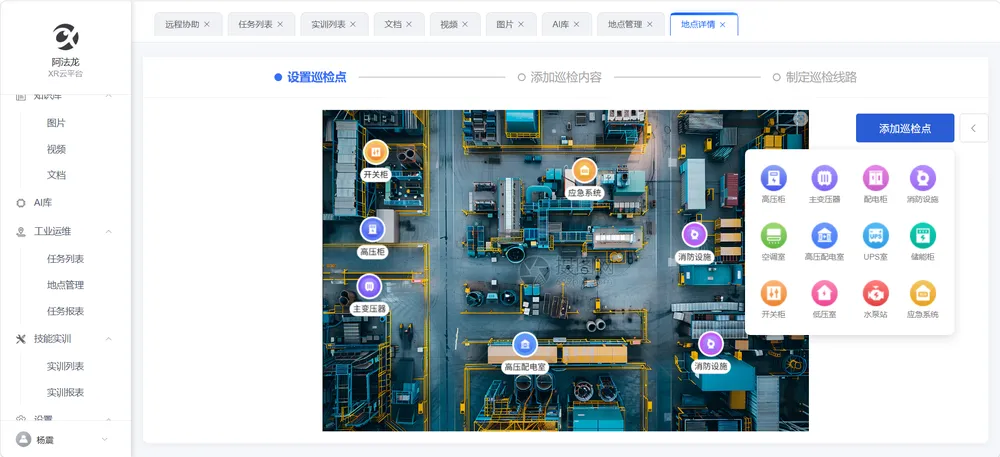
在云平台的地点上,把巡检点一个个标进平面图,再连成巡检路线
眼镜端的事情很简单:进「工业运维」,看到待执行任务;进去能看到这次跑几个点位、几项检查;滑动触控板选点位,按项点检,一项一项往下走。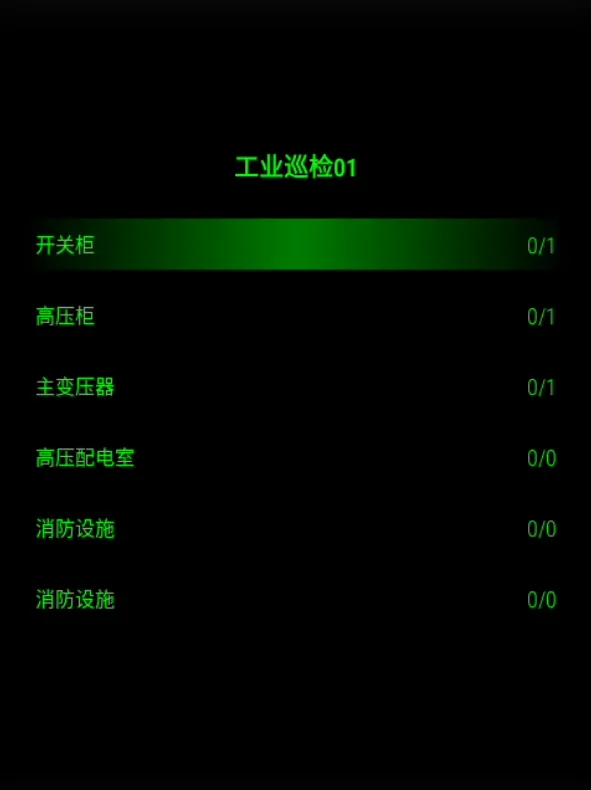
眼镜端看到的就是这样:点位加完成进度,0/1 表示这一项还没做完
看着平淡,但这里藏着这套东西最值钱的部分——
巡检结果不再靠人回忆。
现场每一步回传,都会进「任务报表」:任务完成情况、执行人员、执行时间,还有这次巡检的实际轨迹。
班组长第二天想复盘某条巡检走得对不对,看轨迹就行,不用打电话问"你昨天到底去没去高压配电室"。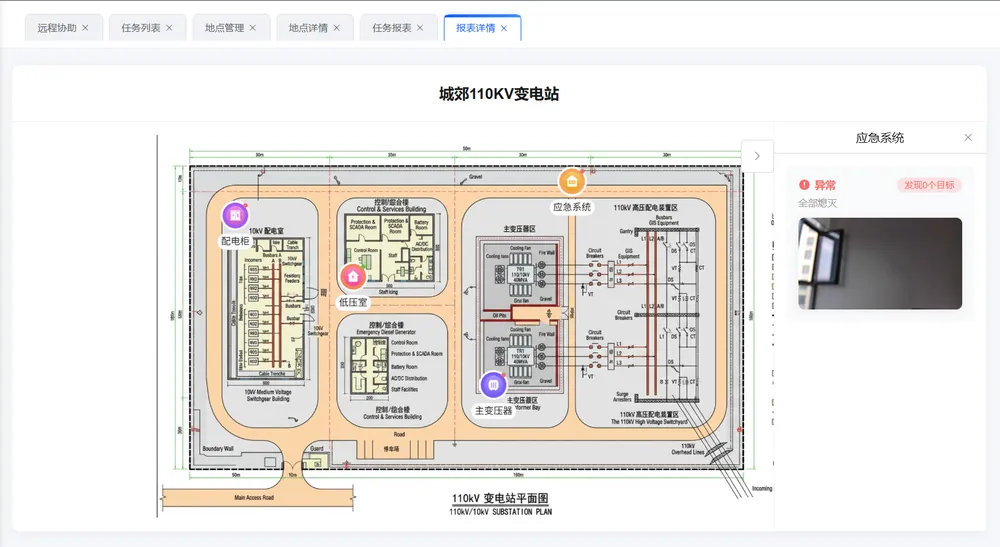
一次巡检的报表详情:平面图上的点位、AI 判断为异常的指示灯状态、现场实拍,都在同一条记录里
记录这件事一旦从"事后补"变成"过程里自己长出来",台账就不再是负担。
三、正午的杆塔下,屏幕能不能看清,是分界线
工业场景的 AR 眼镜,比的不是演示效果,是最差条件下的可用性。
输电线路巡检常排在正午。阳光直射,多数 AR 眼镜的屏幕会"洗白"成一片,什么都读不出。它用的是 MicroLED 峰值 1500nits。
这条参数在实验室表格里不起眼,到了杆塔下面,就是"能用"和"不能用"的区别。
第二件事是视野。双目衍射光波导几乎全通透,看得见屏幕,也看得见脚下和头顶。
在高压环境里,这不是舒适性问题,是安全问题。
第三件事是手。巡检要扶梯、要拿仪器、要开门挂牌,手从来不够用。所以它留了三条路:
•镜腿上的物理按键可以盲操,短按直接抓拍,不管当前在哪个界面,拍完自动回原位;
•触控板负责翻页和确认;
•离线语音指令不联网也能用,说"返回""下一页""确认"就行,屏幕上带点击属性的按钮,也能直接喊名字点。
这几条加在一起,才是"双手不离开作业面"的真实含义——不是挥挥手控制一切,是不用把手从梯子上拿下来。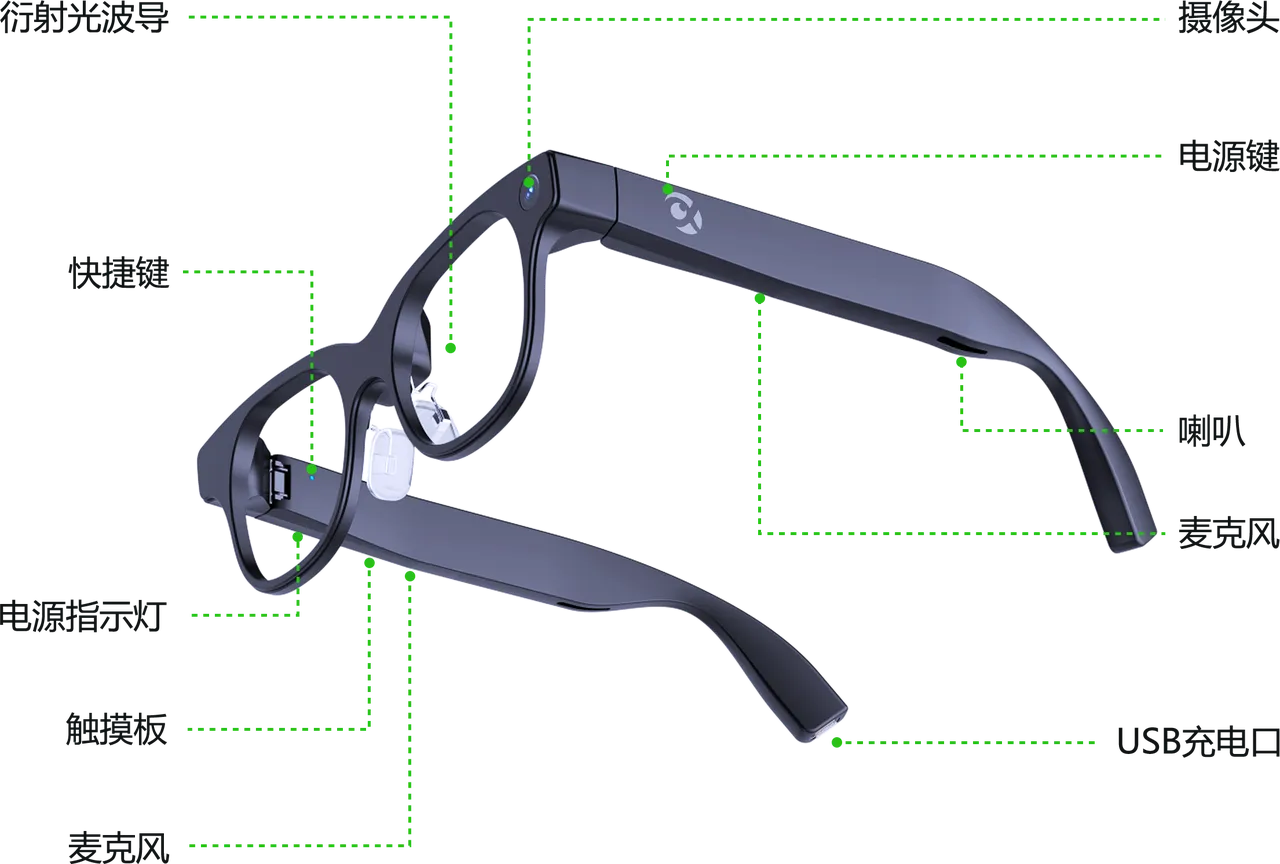
镜腿上的物理按键、触控板、内侧指示灯——为戴着手套的双手留的后路
再加上约 50 克的重量、磁吸近视镜片和磁吸墨镜片,这副眼镜才算真能戴一整天,包括安全帽底下那 8 小时。需要收起存在感的时候,摄像头指示灯可以关掉。
四、专家不用再跑一趟,但判断必须在场
运维最贵的成本,常常不是工时,是等待。
一个疑难缺陷,现场判断不了,层层上报,专家从市里开车到站里——路上两小时,到场看十分钟。
它菜单里有「远程专家」这个入口,打开就是第一视角:现场看到什么,远端看到什么。配合手机助手的投屏能力,画面可以在另一块屏幕上展开,语音同步沟通。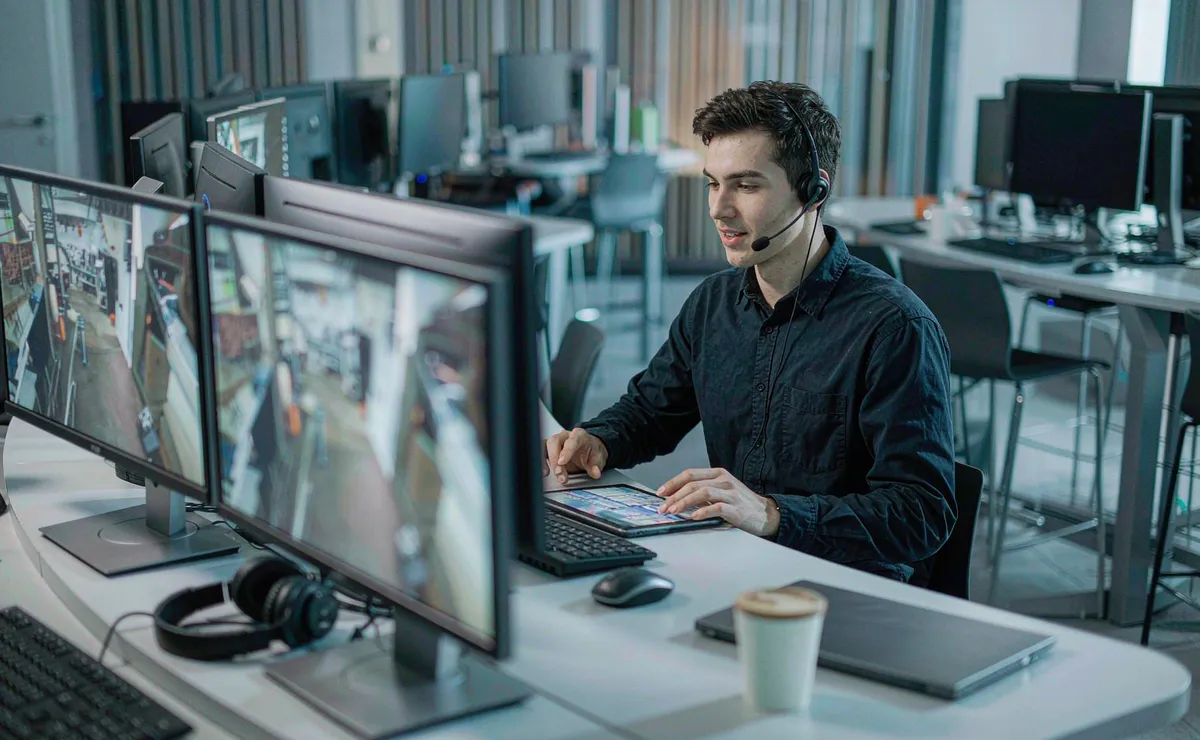
远端看到的就是现场的第一视角,专家隔着几百公里也能指出问题出在哪一颗螺丝上