
基于 YOLO11 的海底垃圾视觉巡检系统:水下 ROV + Streamlit 全流程实战
关键词:YOLO11、海底垃圾、水下视觉、海洋治理、Streamlit、目标检测
一、背景
1.1 行业痛点
近海与离岸海域的底质环境正在被持续侵扰:废弃口罩、易拉罐、玻璃瓶、塑料瓶、渔网、废旧轮胎……这些垃圾长期沉积在海底,会缠绕海洋生物、释放微塑料、破坏珊瑚礁与海草床生态,对海洋牧场、近海渔业与潜水旅游业的影响是全链路的。
传统的海底垃圾排查依赖潜水员目视巡查或 ROV 视频后处理:
- 效率低:一个潜水员单次下潜作业时长 30~45 min,一次只能覆盖几百平米;
- 人眼疲劳:浑浊水体下颜色失真、对比度低,潜水员长时间盯着回放视频极易漏检;
- 数据无法量化:拍了一堆视频,但具体哪个区域有多少口罩 / 渔网,缺乏可统计的结构化结果,给后续清污作业排程造成困难。
把 YOLO11 这类轻量级 目标检测模型 接到 ROV、拖曳成像系统或潜水员手持相机的视频流后端,可以把"看视频找垃圾"这件事变成"模型逐帧自动标注 + 人工复核疑难",效率提升一个数量级,并且每一次推理都能沉淀为结构化的统计数据,直接喂给海洋治理调度平台。
本文介绍的项目就是这条路线下的一个完整落点:面向 15 类典型海底垃圾的 YOLO11 检测模型 + 一个开箱即用的 Streamlit 可视化界面。
视频演示与源码 下载
包含: 📦完整项目源码 📦 预训练 模型权重
🗂️数据集
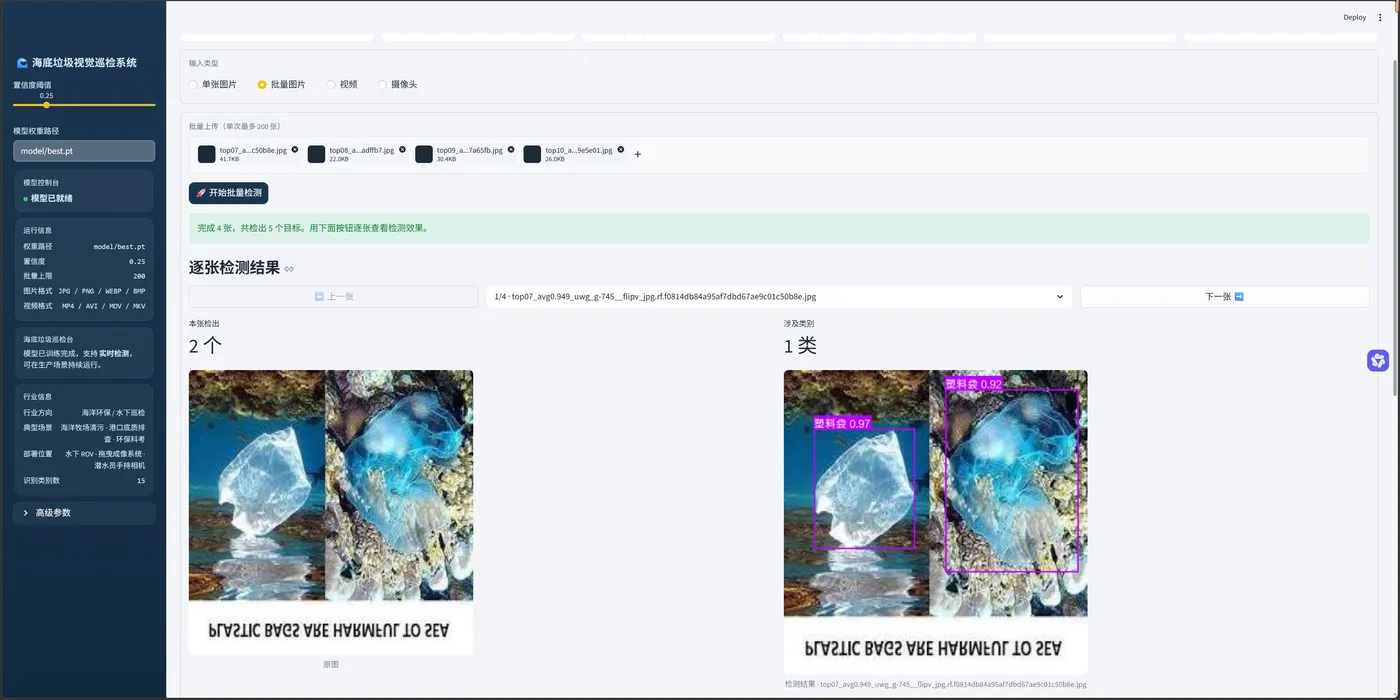
1.2 项目运行效果
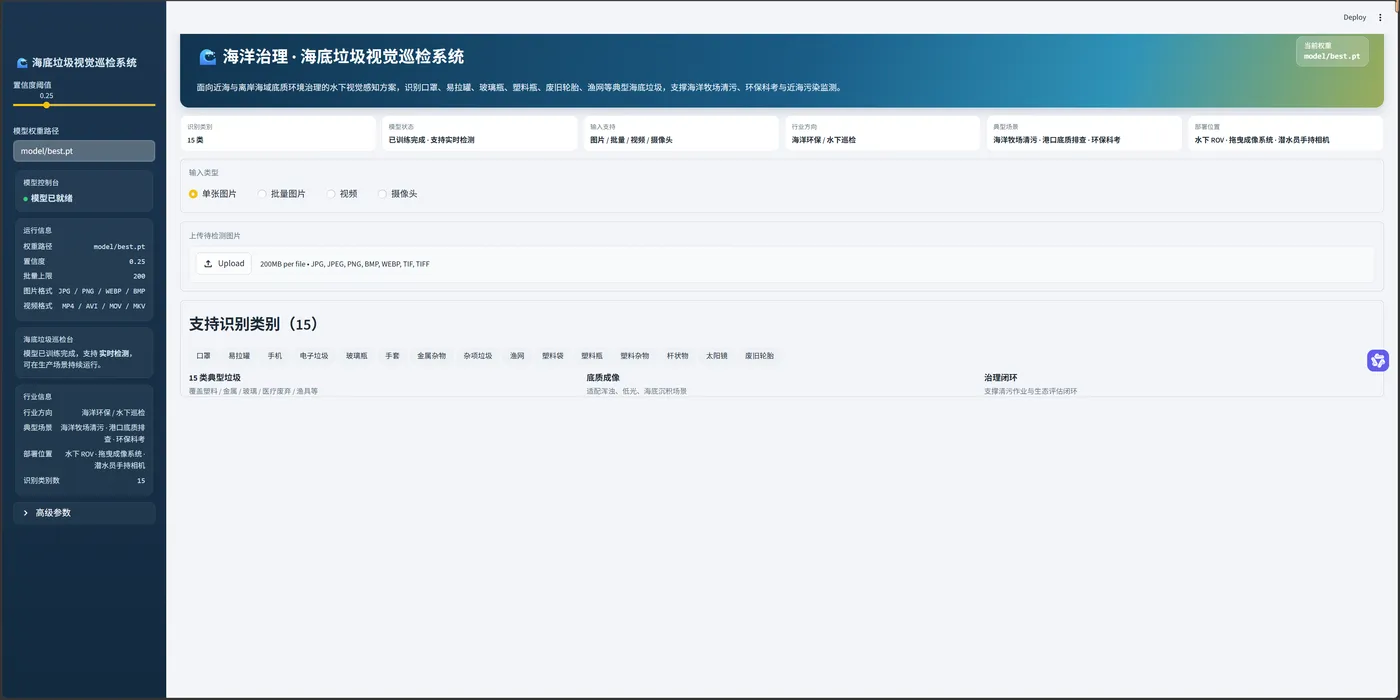
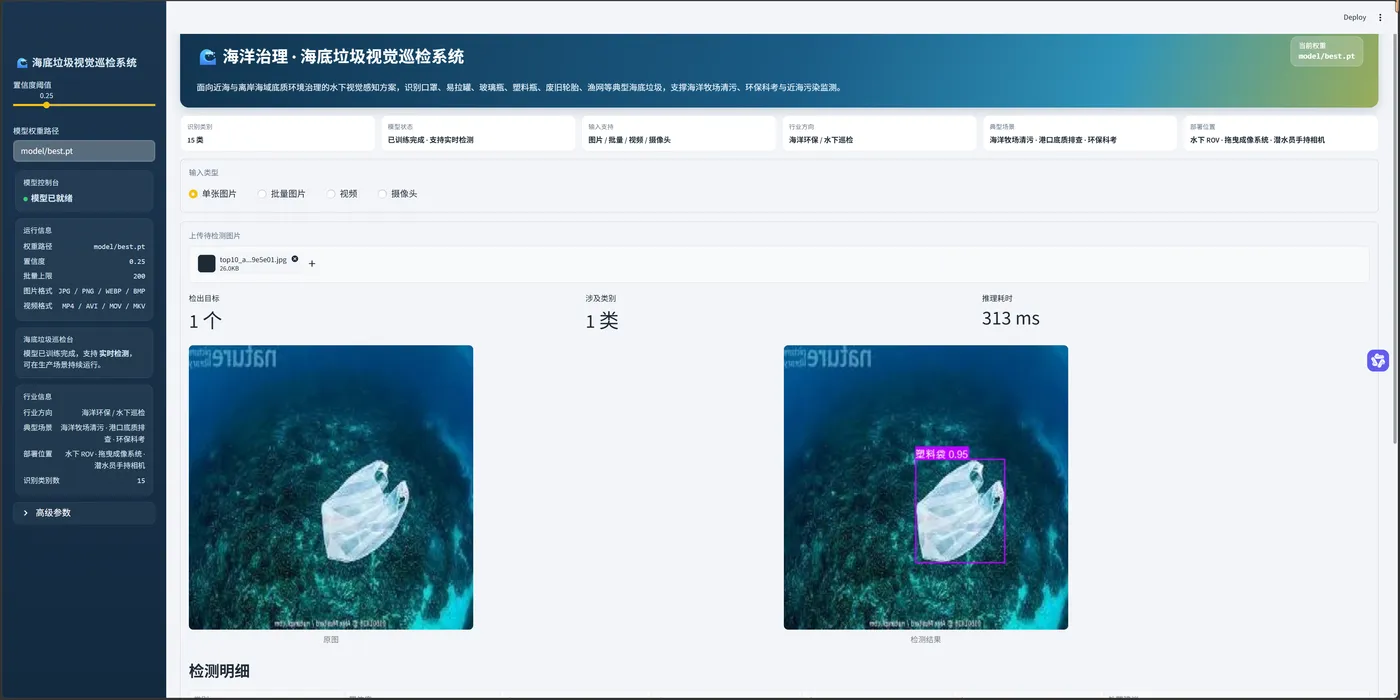
1.3 项目介绍
核心创新点:
| 维度 | 设计 |
|---|---|
| 类目覆盖 | 15 类典型海底垃圾,覆盖塑料 / 金属 / 玻璃 / 医疗废弃 / 渔具等 |
| 模型选型 | YOLO11n,6 MB 权重,CPU 实时、Apple Silicon MPS / NVIDIA CUDA 可选加速 |
| 部署形态 | Streamlit 单页应用 + 本地 best.pt,零数据库,便于离线部署在科考船 / ROV 控制台 |
| 输入兼容 | 图片 / 批量图片 / 视频 / 摄像头四种输入,全部走同一推理引擎 |
| 适配场景 | 浑浊低光海底、绿色调畸变水体、沉积泥沙背景下仍能稳定出框 |
功能概览:
- 🖼️ 单图检测:上传海底拍摄的图片 → 实时返回带框图 + 类别 / 置信度明细
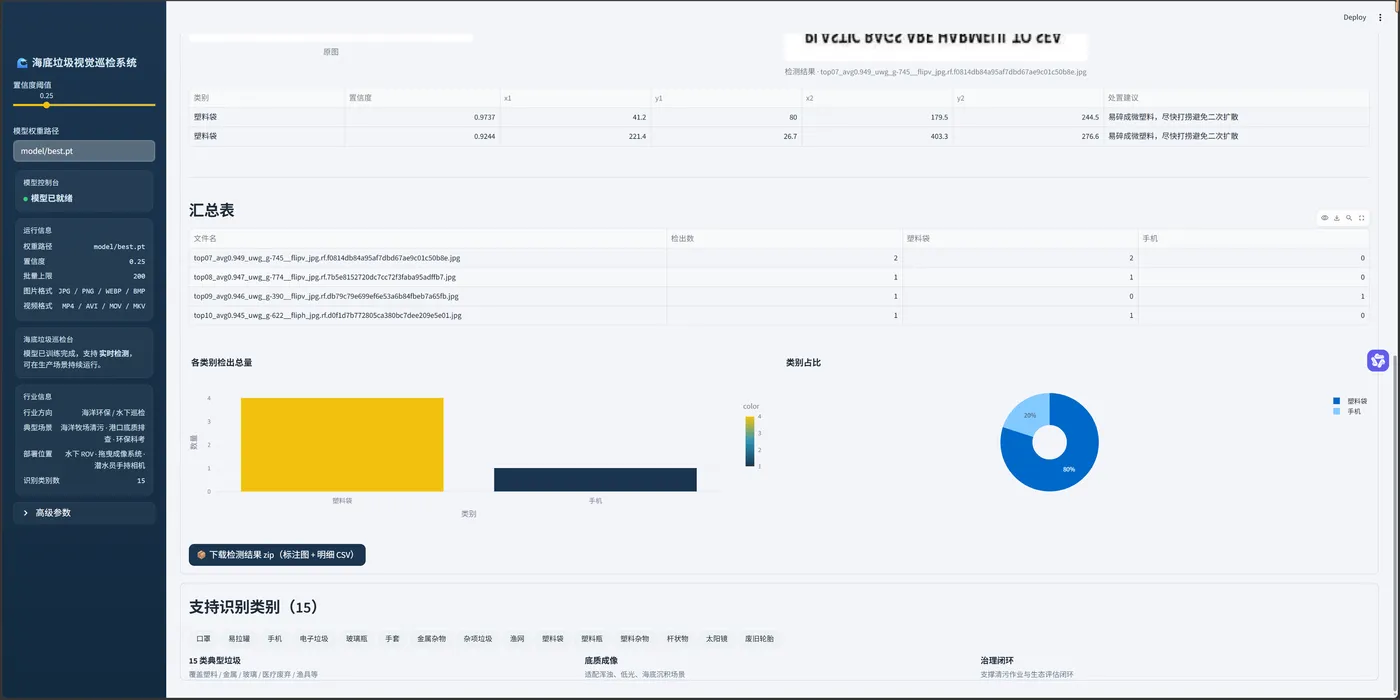
- 📚 批量检测:单次最多 200 张,输出汇总表 + 类别分布柱状图 + 检测结果 zip 下载
- 🎬 视频检测:mp4 / avi / mov / mkv 通通可读,逐帧推理后落盘新视频
- 📷 摄像头实时检测:可对接 ROV 直出视频流,做现场作业辅助
15 个识别类别:口罩、易拉罐、手机、电子垃圾、玻璃瓶、手套、金属杂物、杂项垃圾、渔网、塑料袋、塑料瓶、塑料杂物、杆状物、太阳镜、废旧轮胎。
技术栈:
| 层 | 选型 |
|---|---|
| 模型框架 | Ultralytics 8.3 + PyTorch |
| 视觉算法 | YOLO11n(Anchor-Free,C2f Backbone,Decoupled Head + DFL) |
| Web 前端 | Streamlit 1.35 + 自定义 HTML 主题(海洋蓝 + 警戒黄) |
| 视频 / 图像 | OpenCV、imageio-ffmpeg |
| 数据可视化 | Plotly / Streamlit 原生 chart |
| 配置管理 | 单一 configs/project.yaml,行业话术 / UI / 推理阈值统一收口 |
二、设计框架
2.1 系统 架构
            ┌──────────────────────────────────────────┐
            │      Streamlit Web 前端(单页 SPA)       │
            │  · 海底巡检台 / 单图 / 批量 / 视频 / 摄像头 │
            │  · 侧栏 · 阈值 · 类别筛选 · 模型缓存       │
            └────────────────────┬─────────────────────┘
                                 │ Python 调用
                                 ▼
            ┌──────────────────────────────────────────┐
            │   推理服务层(infer_image_path 等)       │
            │  · bytes / Path / frame → tensor          │
            │  · 推理结果 → 标注图 + DataFrame          │
            └────────────────────┬─────────────────────┘
                                 │
                                 ▼
            ┌──────────────────────────────────────────┐
            │    YOLO11n 推理引擎(model/best.pt)      │
            │  Backbone (C2f+SPPF) → Neck (FPN/PAN)     │
            │   → Decoupled Head(DFL + cls)           │
            └──────────────────────────────────────────┘
2.2 YOLO11 网络结构
输入 640×640×3
   │
   ▼
[Backbone]
  Conv → C2f → Conv → C2f → Conv → C2f → Conv → C2f → SPPF
        多尺度卷积 + 跨阶段特征融合
   │
   ▼
[Neck]   FPN 上采样 + PAN 下采样:P3 / P4 / P5 三级金字塔
   │
   ▼
[Head]  Decoupled Head(cls 头 / reg 头解耦)
        回归头采用 DFL(Distribution Focal Loss)
        Anchor-Free,输出 (cx, cy, w, h, cls × 15)
   │
   ▼
[NMS]    iou=0.7, conf=0.25  → 最终检测框
2.3 检测流程
水下图像 / ROV 视频帧
        │
        ▼
   Letterbox 640×640 + RGB
        │
        ▼
    YOLO11n forward
        │
        ▼
   Detect Head 输出
        │
        ▼
   conf 过滤 + NMS
        │
        ▼
result.plot() 画框 + DataFrame 列出明细
        │
        ▼
Streamlit 双列展示 + 表格 + 类别分布图
三、代码结构(核心 50 行 + 解析)
项目目录:
海底垃圾视觉巡检/
├── app/streamlit_app.py        # Web 入口
├── configs/project.yaml         # 行业话术 / UI / 训练 / 推理参数
├── model/best.pt                # 训练好的 YOLO11n 权重
├── scripts/                     # train / validate / export 等
├── data/dataset/                # 训练 / 验证 / 测试集
└── 15类海底垃圾检测数据集/        # 原始数据集(含数据集描述.txt)
最核心的 50 行——模型加载 + 单图推理 + Streamlit 单图 Tab:
# === 1. 模型加载(带 streamlit 资源缓存,避免每次刷新重载)=============
@st.cache_resource(show_spinner=False)
def load_model(model_path: str) -> YOLO:
    return YOLO(model_path)

# === 2. 单图推理:路径 → 标注图 + 检测明细 DataFrame ===================
def infer_image_path(model: YOLO, image_path: Path, conf: float):
    result = model.predict(str(image_path), conf=conf, verbose=False)[0]
    annotated = result.plot()                         # BGR ndarray,已画框
    rows = []
    if result.boxes is not None:
        for box in result.boxes:
            cls_id = int(box.cls.item())
            x1, y1, x2, y2 = [float(v) for v in box.xyxy[0].tolist()]
            rows.append({

                "class_id": cls_id,
                "class_name": result.names[cls_id],
                "confidence": round(float(box.conf.item()), 4),
                "x1": round(x1, 1), "y1": round(y1, 1),
                "x2": round(x2, 1), "y2": round(y2, 1),
            })
    # BGR → RGB 给 Streamlit;rows 转 DataFrame 给表格组件
    return annotated[:, :, ::-1], pd.DataFrame(rows)

# === 3. bytes → 临时文件 → 复用同一函数 ================================
def run_image_inference(model: YOLO, image_bytes: bytes, conf: float, suffix=".jpg"):
    with tempfile.NamedTemporaryFile(delete=False, suffix=suffix) as f:
        f.write(image_bytes); tmp = Path(f.name)
    try:
        return infer_image_path(model, tmp, conf)
    finally:
        tmp.unlink(missing_ok=True)

# === 4. Streamlit 单图 Tab:上传 → 推理 → 双列展示 =====================
model = load_model(str(MODEL_PATH))
uploaded = st.file_uploader("上传水下图片", type=IMAGE_UPLOAD_TYPES)
conf = st.sidebar.slider("置信度阈值", 0.05, 0.95, DEFAULT_CONF, 0.01)

if uploaded is not None:
    annotated, df = run_image_inference(model, uploaded.getvalue(), conf,
                                        suffix=Path(uploaded.name).suffix)
    col1, col2 = st.columns(2)
    col1.image(uploaded, caption="原图")
    col2.image(annotated, caption="检测结果")
    st.dataframe(detections_to_display(df))
    render_detection_analysis(df)
5 段解析:
@st.cache_resource把YOLO(model_path)的耗时(首次约 2~3 s)锁在第一次访问,之后所有 session 共享同一份模型实例,避免每次切换 Tab 都重载。result.plot()直接返回带颜色框 + 类别 + 置信度的BGR ndarray,省去手写 cv2.rectangle 的繁琐。- 把每个
box的cls / conf / xyxy拍成dict,再拼成DataFrame——后续表格、CSV 下载、分类柱状图全部复用同一份结构。 run_image_inference走临时文件而非 numpy 数组,是为了让 Ultralytics 内部的 EXIF / orientation 处理逻辑生效,对水下相机、运动相机的旋转图片更稳;finally删除临时文件避免磁盘泄漏。- Streamlit 的
cache_resource + file_uploader + dataframe组合,让一个产品级海底巡检页面只需 11 行代码——这就是用 Streamlit 做 AI 应用能快速出活的关键。
四、训练效果
模型在 15 类海底垃圾数据集上完成训练并保存 best.pt,在测试集上检测效果良好,可稳定识别口罩、易拉罐、玻璃瓶、塑料瓶、渔网、废旧轮胎等典型海底垃圾,已能满足海洋牧场清污辅助、港口底质排查、环保科考等场景的初筛感知使用需要。
从单图检测样例(上文「项目运行效果」中的截图)可以看到:在浑浊绿色调水体、低对比度沉积背景下,模型仍能稳定圈出口罩、塑料袋等目标,并给出较高的置信度,在批量分析模块中可以汇总成可统计的"类别 → 数量"分布,直接对接清污作业排程。
五、项目总结
做对了什么:
- 用一份
project.yaml把"行业话术 / UI 主题色 / 训练超参 / 推理阈值"全部收口,迁移到其他水下场景(如河道漂浮物、港口浮油)只需改这一个文件; - 单图、批量、视频、摄像头四种输入复用同一个
infer_image_path,后期接 ROV 直出视频流时只需把"摄像头帧"喂进来即可; - 选择 YOLO11n 而非 v8s/v8m,模型 6 MB、CPU 单图 100 ms 内完成,在科考船的工控机或边缘盒子上都可以离线跑。
还能怎么做:
- 接入 ROV 的 RTSP 视频流,把检测结果(坐标 + 时间戳 + 经纬度)直接写入海洋治理 GIS 平台;
- 增加"垃圾密度热力图"模块,按经纬度网格聚合检测结果,反向指导清污潜水员的下潜路径规划;
- 在数据集层面持续补充深水低光、悬浮颗粒、生物附着等更复杂的场景,进一步提升模型在极端水体下的鲁棒性。

