
这期的「周一上线」,AI 越来越会“分工”了。
微软和 Liquid AI 上新决策模型,Google 补上多模态 Embedding,机器人也开始补触觉;科研这边,Claude Science 补齐全天紫外地图,OpenAI 一口气放出 700 多篇数学手稿。
行业侧,Deno 加入 Cloudflare,NVIDIA“盯上” Reflection AI;开发者们也继续整活:搓山火指挥台、让模型打游戏、把比赛录像变成战术板……
下面,开始一周回顾。
有点新鲜
「有点新鲜」收录本周 AI / 开发者圈里那些不算大新闻,但挺值得看一眼的新鲜事。
用 Opus 5.5 搓了个山火指挥台
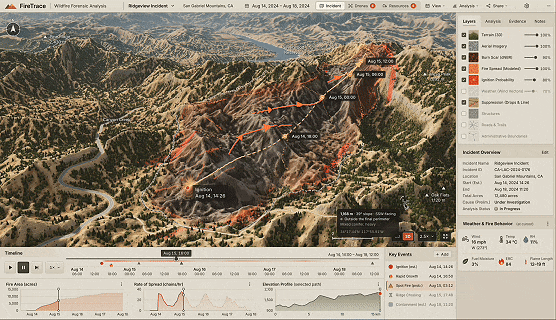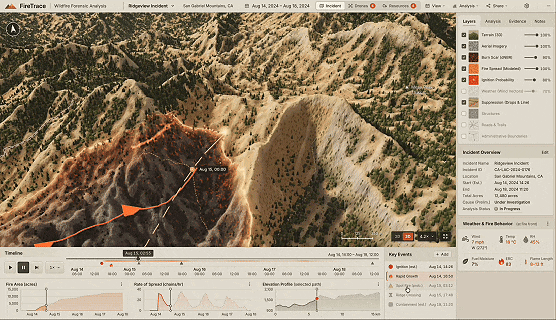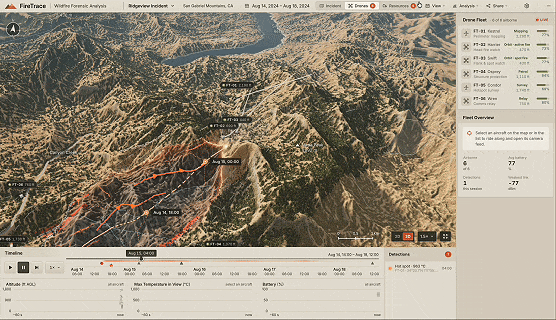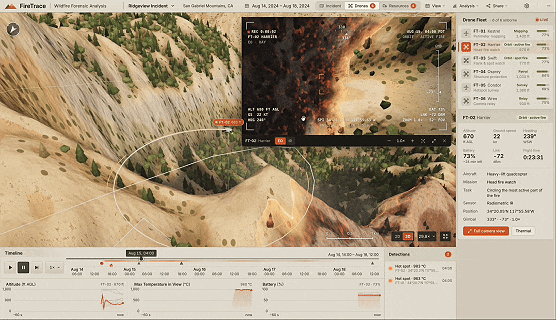
@DilumSanjaya 用 Claude Opus 5.5 做了一个山火分析工具的概念 Demo。它把山火蔓延过程放进 3D 地形里,再配上时间轴查看火势变化;还可以追踪热点、无人机巡查和灭火进展。界面里甚至把风速、温度、燃烧面积和火线变化都放到了一起,已经有点像一套山火态势看板。
声音一响,画面也跟着“炸”了
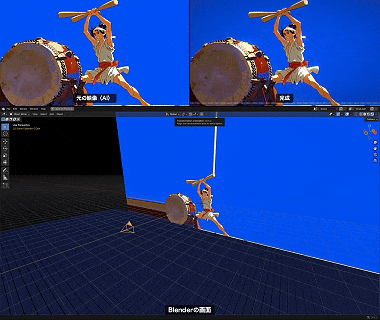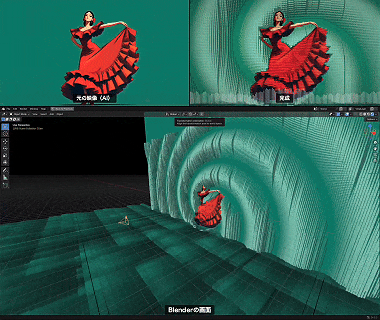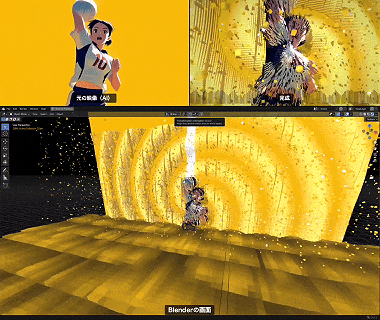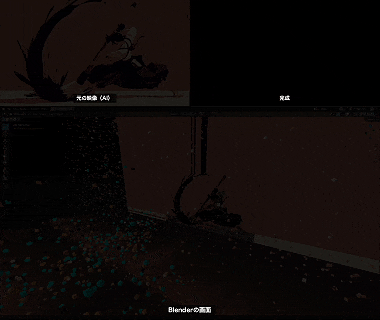
@aicreataro 用 Blender 做了一段「动作 + 声音」可视化实验:先分析人物轮廓、深度和快速运动的位置,再把音乐拆成不同频段,按每一帧的声音强弱控制画面里的粒子和凸起效果。
谁反应更快?让两个决策模型打了一局《太空侵略者》
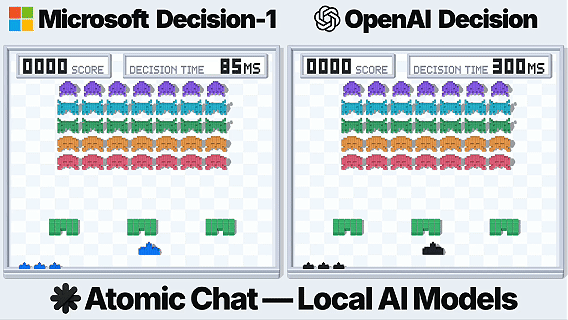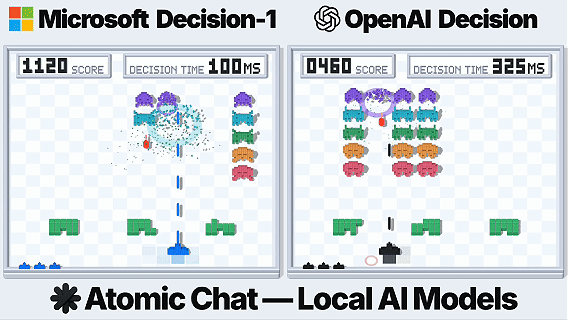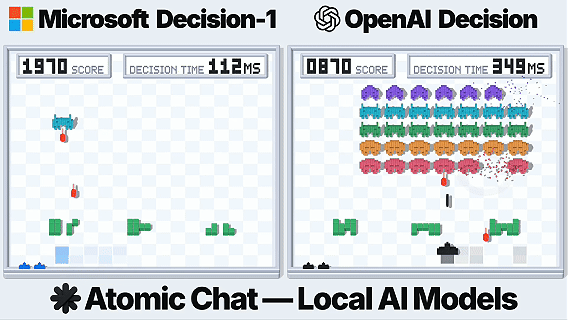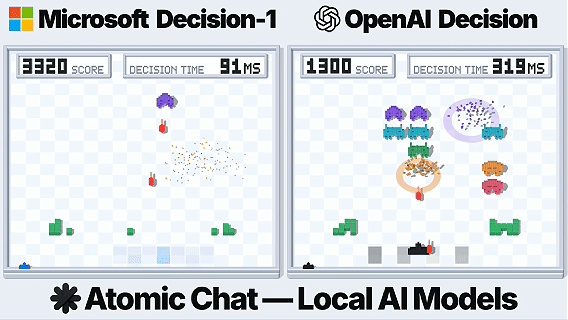
@atomic_chat 把 Microsoft-Decision-1 和 OpenAI Decision 放进《Space Invaders》里比反应速度。
演示结果显示 Microsoft-Decision-1 平均决策更快,最后拿到 3320 分、清掉 4 波敌人;OpenAI Decision 得分 1300,单次决策平均耗时超过 300ms。
PPT 先放一放,课堂里直接玩交互实验
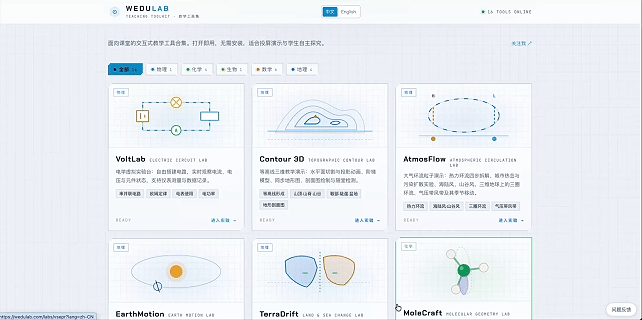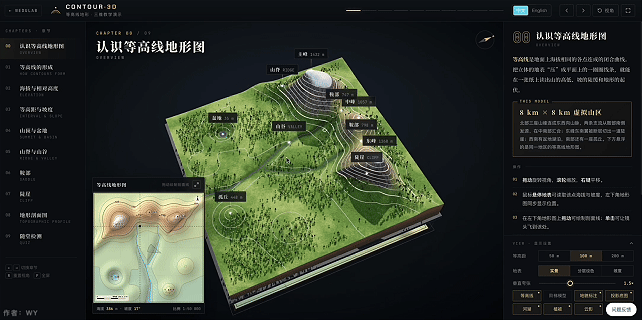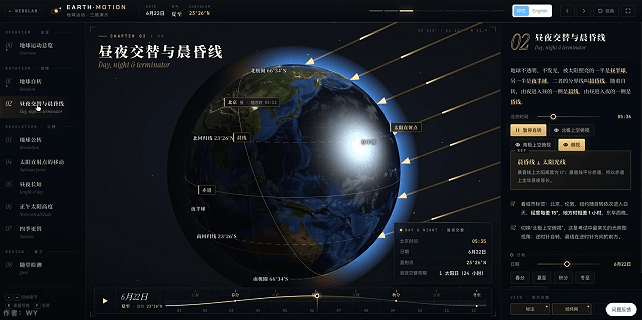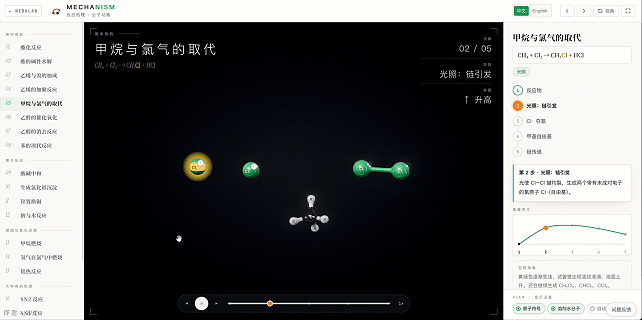
@akokoi 做了一个叫 Wedulab 的交互式教学工具库,把一些基础学科知识做成了可以直接操作的网页实验。目前页面里已经整理了 4 类基础学科、16 个教学 Demo。比如图里的化学实验,可以直接拖动时间轴观察分子变化;老师上课投屏演示,或者学生自己动手探索都可以,不需要额外安装软件。
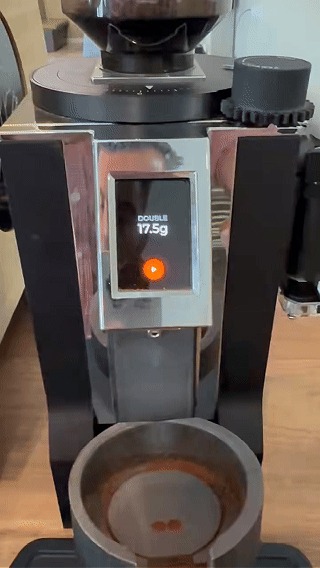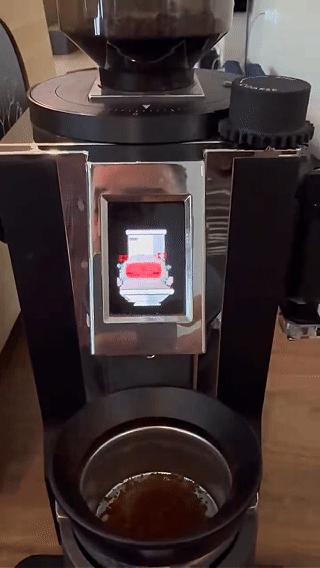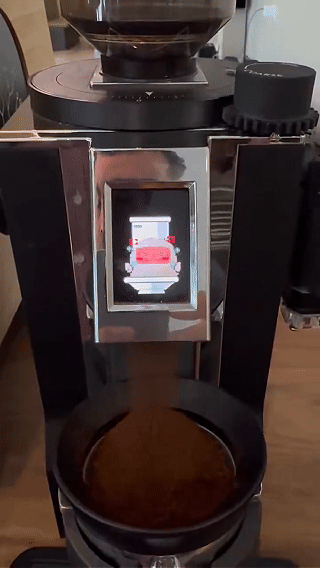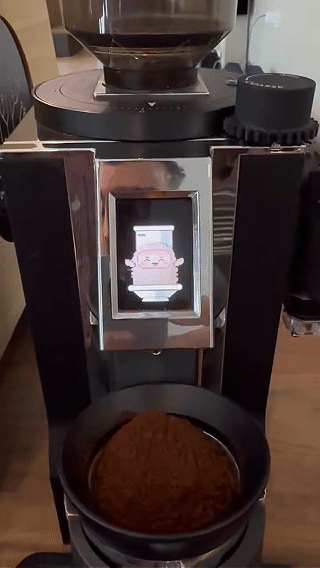
连咖啡研磨机都开始有 AI 室友了
@avidan 把 Muse 塞进了办公室的咖啡研磨机里。
比赛录像一放,战术板自己长出来了
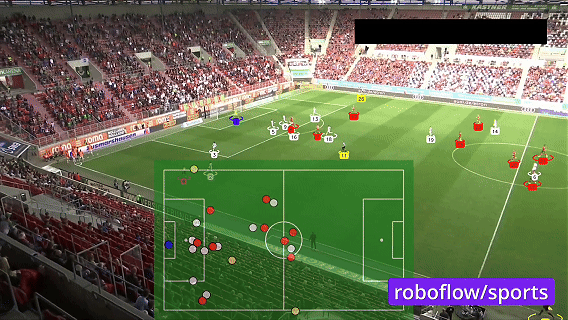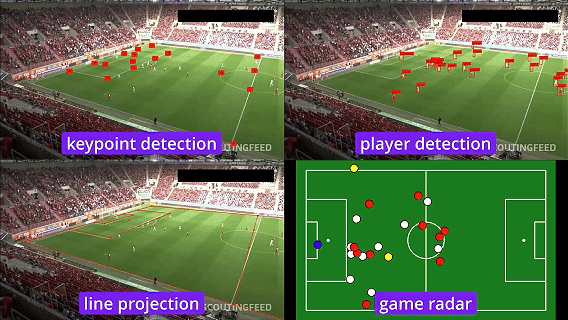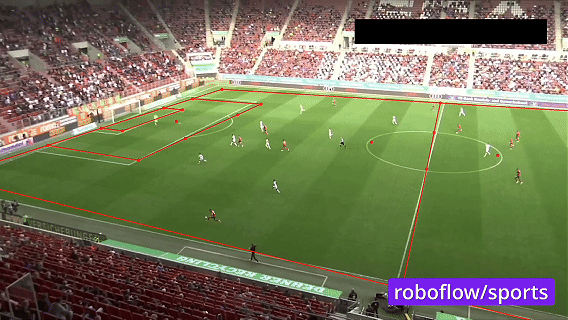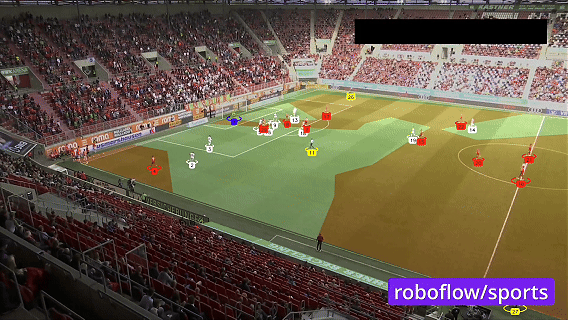
有人用开源项目 roboflow/sports 做了个足球分析 Demo:先从普通比赛视频里识别球员、持续跟踪,再把两队分组并完成相机标定,最后把球员位置映射到一张干净的战术地图上。
周五发版
「周五发版」是一个程序梗:一旦版本上线,我们就要开始祈祷一切如期运行。这个模块寓意,所有模型、产品版本更新,都能大吉大利。
Mistral Large 4 来了,先从 Coding 和 Agent 开打
Mistral 发布 Mistral Large 4 公开预览版。这是一款 1T 总参数、49B 激活参数的原生多模态 MoE 模型,重点强化 Coding、Agent 和复杂知识工作;在官方公布的 Agent Coding 与自动化任务评测中表现靠前。
目前可以通过 Mistral Studio 和 Preview API 使用,模型权重计划在 10 月底开放。
文字、图片、音视频,EmbeddingGemma 2 全塞进一张“地图”
Google 发布 EmbeddingGemma 2,一款 7.4 亿参数的多模态 Embedding 模型。它可以把文本、代码、图片、视频和音频映射到同一个向量空间,用一套模型完成跨模态搜索和检索,比如拿一段文字去找视频片段,或者用语音去搜索本地媒体库。
模型主要面向端侧运行,支持 8K 上下文,量化后完整多模态版本在 Pixel 11 Pro 上活跃内存约 567MB。模型权重已开放,采用 Apache 2.0 协议,可通过 Hugging Face、Kaggle 下载,也支持 LiteRT、llama.cpp、Ollama 等工具。
别写长答案了,Microsoft-Decision-1 直接做选择题
微软发布 Microsoft-Decision-1,一款专门处理路由、分类、排序、校验和工作流分支的决策模型。给定一组候选项,它会直接返回每个选项的概率,不需要像普通大模型一样先生成一段长文本再解析结果。
微软基于 Qwen3.5-9B 对它进行了后训练。在官方 36 组 Benchmark 测试中,其 P50 延迟约为 GPT-6 Sol 的 1/35。目前模型已经上线 Microsoft Foundry 和 OpenRouter,输入价格为每百万 Token 0.042 美元,输出免费。
Liquid d1:把决策模型塞进边缘设备
Liquid AI 开放 d1-3B 和实验版 d1-omni-600M 两款决策模型。它们不逐 Token 生成答案,而是通过一次前向计算直接完成判断;其中 d1-3B 支持文本和图片,d1-omni-600M 则同时支持文本 + 图片和文本 + 音频。
端侧速度是亮点:官方测试中,d1-3B 在 RTX 4090 上单次判断约 8ms,在 Jetson Orin Nano 上也能做到约 50ms。两款模型都已经开放权重,可直接从 Hugging Face 下载并本地部署。
Python 3.15 正式发布:启动更快,JIT 继续提速
Python 3.15.0 正式发布。本次加入显式 Lazy Import,可以减少不需要模块的启动开销;同时默认采用 UTF-8 编码,并新增 frozendict、sentinel 等内置类型。
实验性 JIT 也继续提速,官方测试中在 x86-64 Linux 上相比标准解释器平均快约 7~8%;macOS 官方安装包现在默认带有 free-threading 支持,Windows 64 位版本则开始采用 tail-calling interpreter。
光会看还不够,Mitts 给机器人补上“手感”
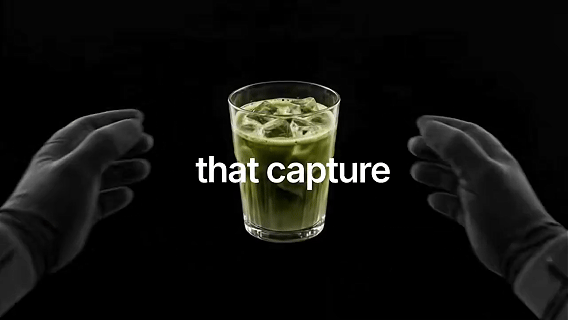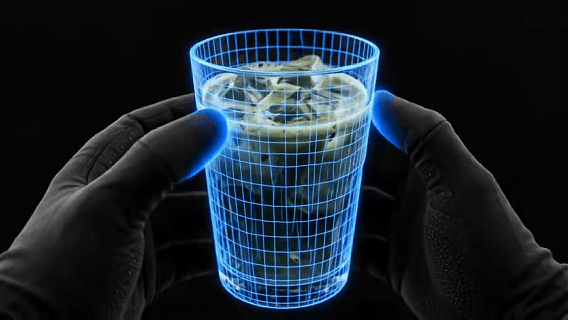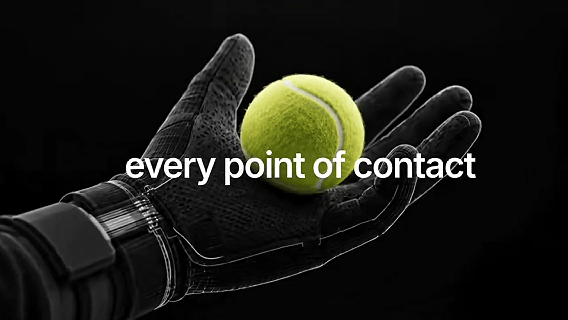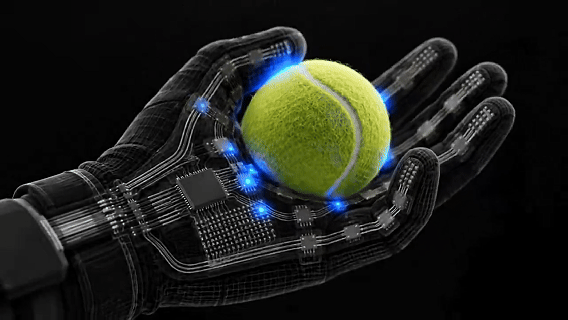
Neocambrian AI 发布 Mitts,一套面向机器人训练的触觉数据采集手套。人戴着它完成抓取、搬运等动作时,手套会同时记录触摸和运动信息,让机器人训练数据不再只有摄像头画面。
Mitts 在手掌和手指上布置了 450 多个感知点,最低可感知约 5 克力的触压,并以 30Hz 记录数据;还可以和 iPhone、相机等设备同步采集。
开源雷达
周榜速递
周榜主要根据新增 Star 数进行排名,下面的单项目讲解则偏向新晋项目、实用老项目,标星并非单项目讲解的唯一指标。
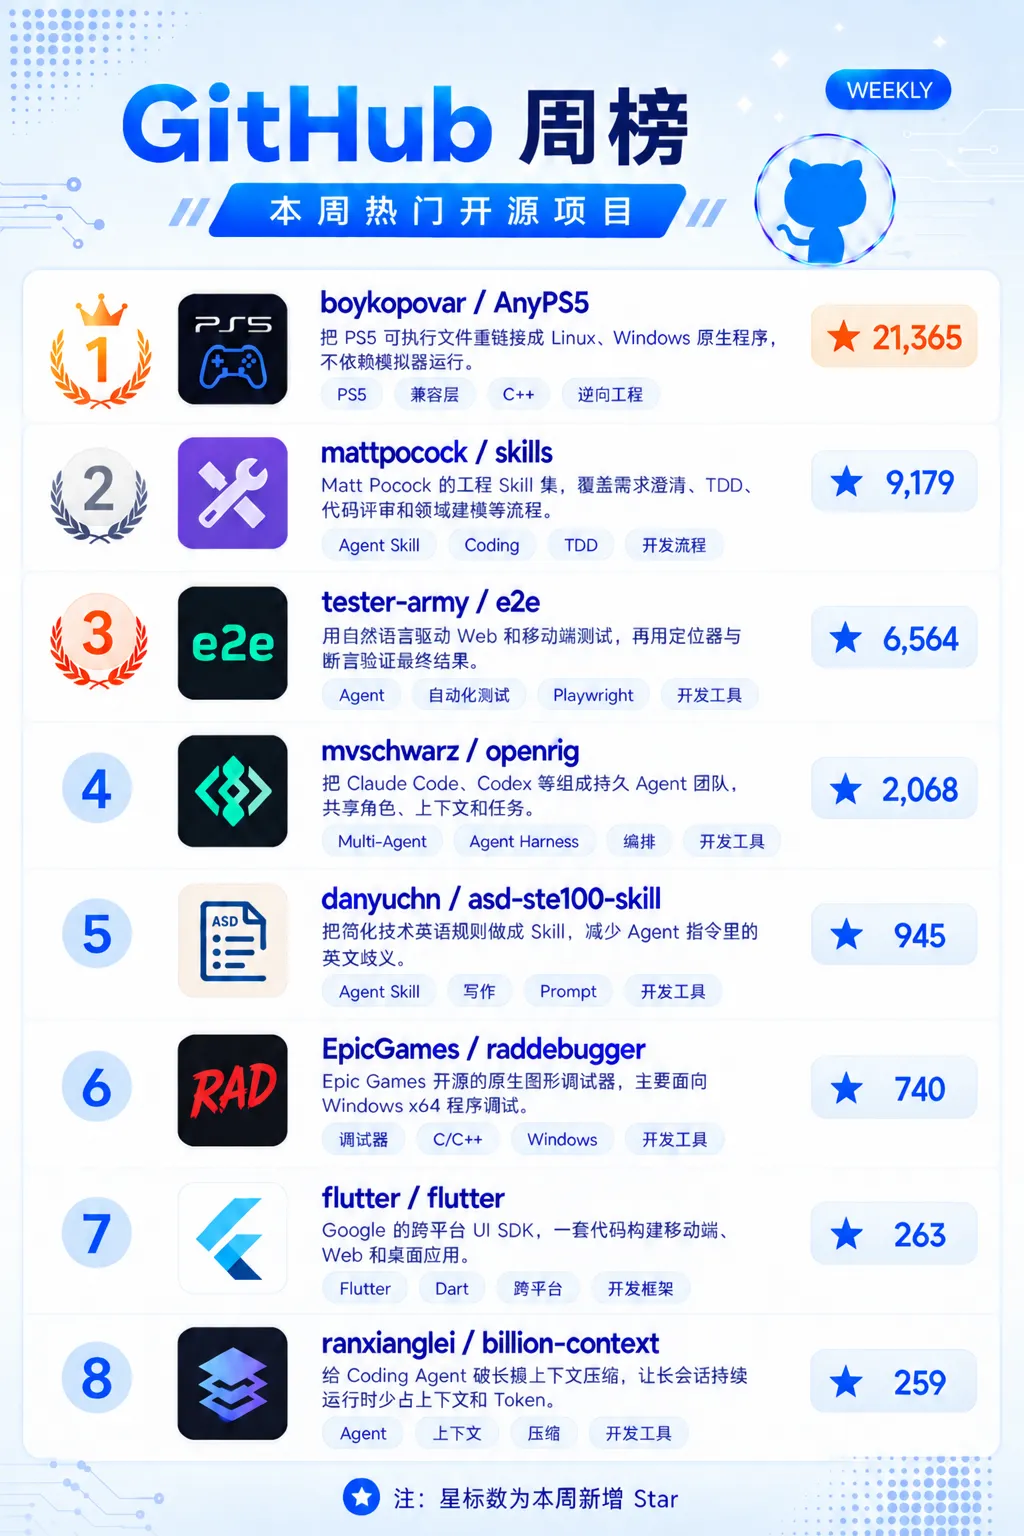
e2e:让 Agent 自己跑端到端测试
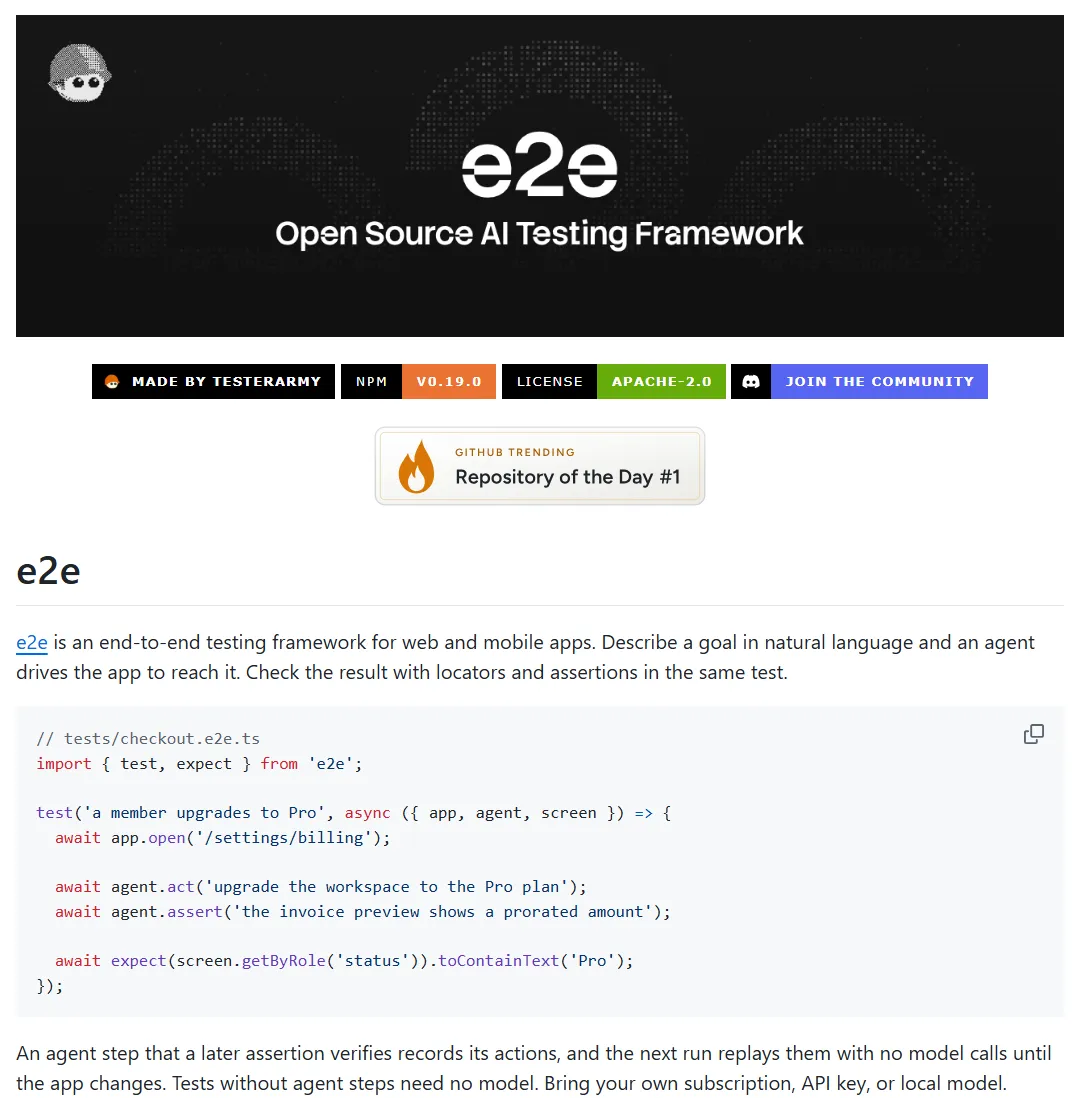
e2e 是一套面向 Web 和移动应用的端到端测试框架。测试时可以直接用自然语言描述目标,再让 Agent 操作应用完成任务,最后继续用传统的定位器和断言检查结果。Web 端基于 Playwright,移动端则支持 iOS 和 Android 模拟器。
比较有意思的是,一次由 Agent 完成并通过断言验证的操作会被记录下来;下次测试时可以直接重放,不再调用模型,直到应用发生变化。这样既保留了 Agent 对复杂界面的适应能力,也不用每跑一遍测试都重新付模型调用成本。项目采用 Apache 2.0 协议,目前仍处于 1.0 前的快速迭代阶段。
项目地址:github.com/tester-army/e2e
Anatomy:把技术原理做成一台“能动的机器”
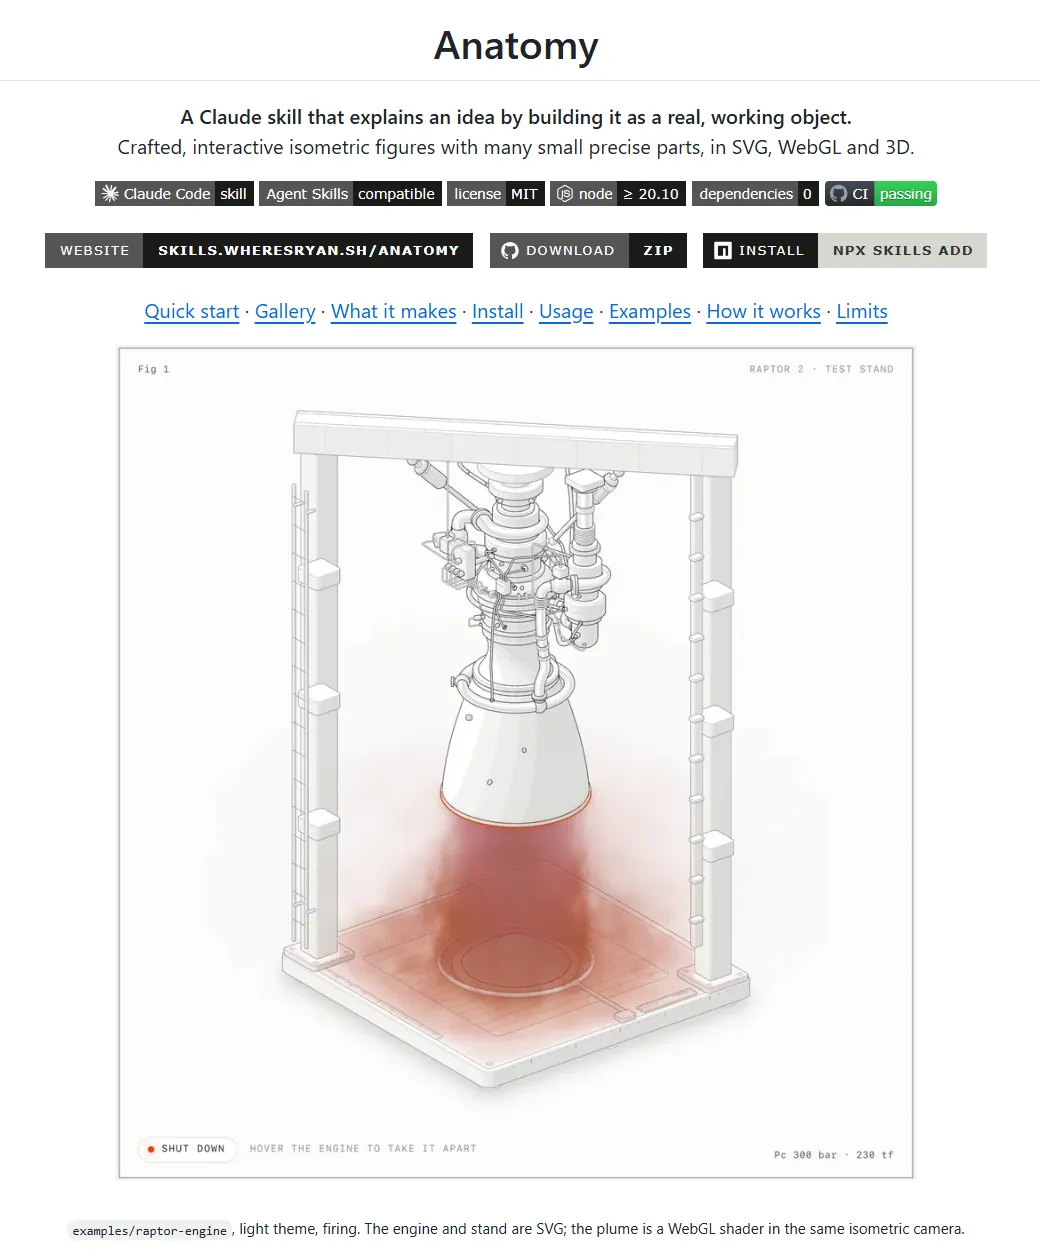
Anatomy 是一个支持 Claude Code、OpenCode 和 Codex 的 Agent Skill。你只需要告诉它想解释什么技术概念,它会把这个概念转译成一套可以交互的等距视角机械装置,再用 SVG、WebGL 或 3D 把它做出来。比如缓存命中可以被设计成一把弹子锁,连接池也可以被做成一套实际会运转的机械结构。
生成结果不只是静态插图:零件可以移动,鼠标和键盘可以交互,还能加入火焰、水面、蒸汽等 WebGL 效果。最终可以直接输出独立 HTML、SVG 或 React / Next.js 组件,用在技术文档、博客和产品页面里。
项目地址:github.com/wheresryan22/anatomy
AnyPS5:不用模拟器,把 PS5 程序搬到 PC 上
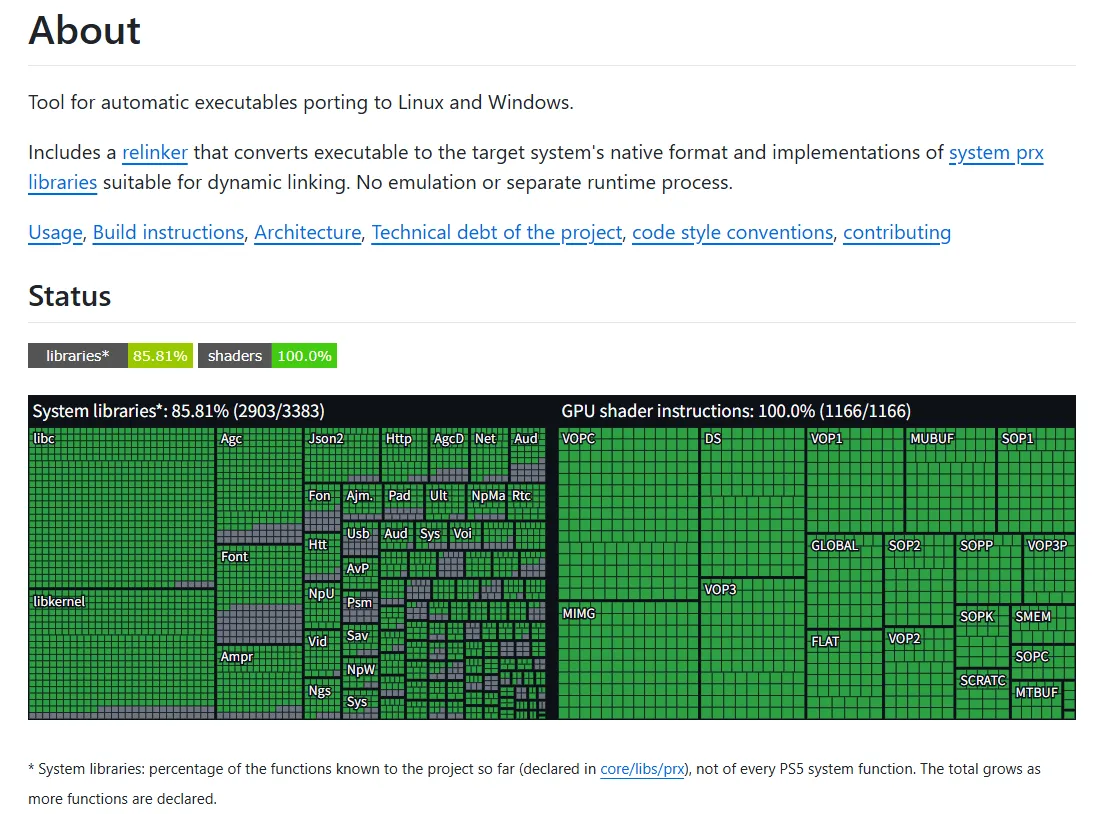
AnyPS5 是一个面向 PS5 可执行文件的兼容项目。它会通过 relinker 把程序转换成 Linux 或 Windows 的原生格式,再补上一套可动态链接的系统库实现;整个过程不依赖模拟器,也不需要单独的运行时进程。
项目目前已经提供游戏兼容列表,并支持手柄、键鼠输入;README 里还给出了《Dreaming Sarah》在 GTX 1050 Ti + i5-7500 上稳定 60 FPS 的案例。项目采用 GPL-2.0,主要面向互操作、兼容研究和游戏保存。
项目地址:github.com/boykopovar/AnyPS5
RAD Debugger:Epic Games 做了一套原生调试器
RAD Debugger 是 Epic Games 开源的一套原生图形调试器,支持用户态、多进程调试。目前主要面向 Windows x64 + PDB,项目仍处于 Alpha 阶段,后续计划继续支持 Linux 和 DWARF。
它不只是在做一个调试界面,项目里还包含自己的 RAD Debug Info(RDI)格式和 RAD Linker。后者专门优化超大型程序的链接过程,官方测试里,在调试信息达到数 GB 的大项目上,RAD Linker 的链接速度约快 50%。
项目地址:github.com/EpicGames/raddebugger
OpenRig:把 Claude Code、Codex 组成一支常驻 Agent 团队
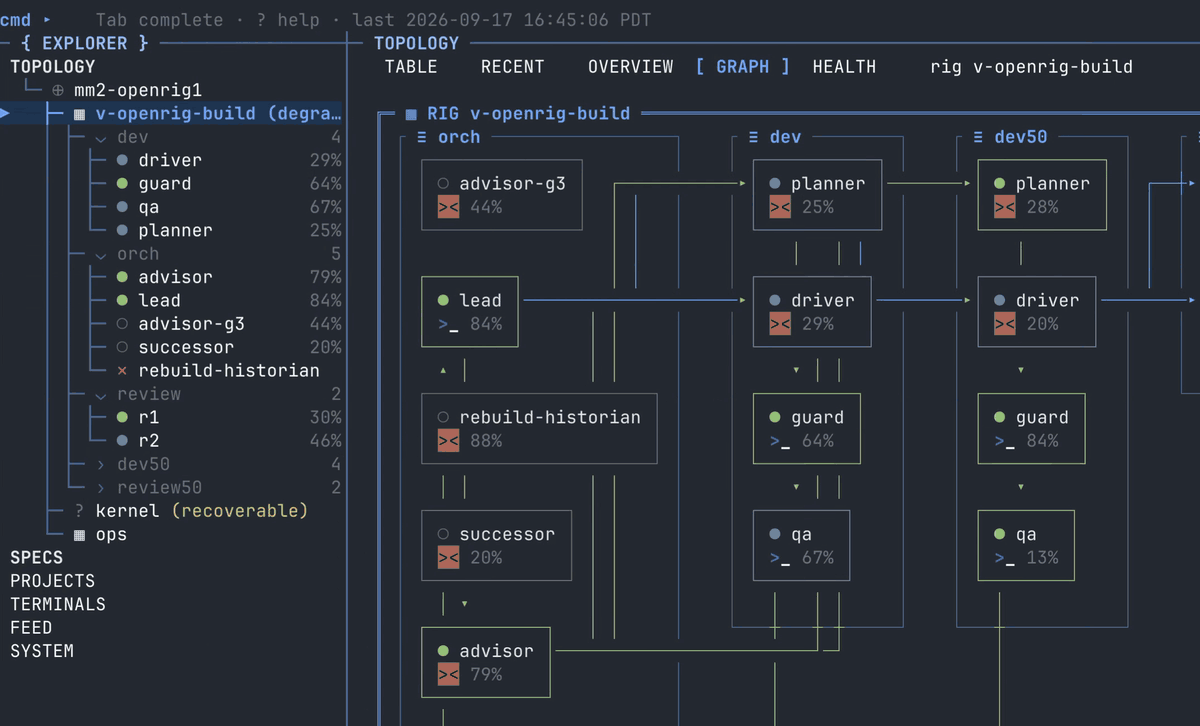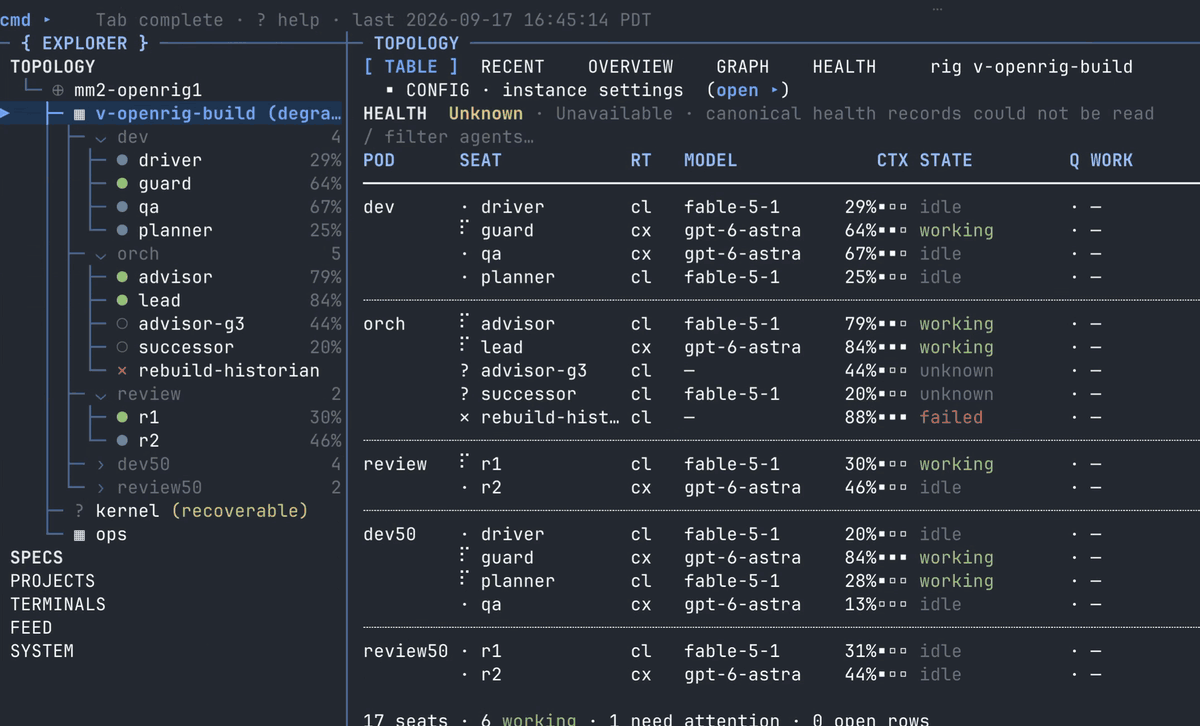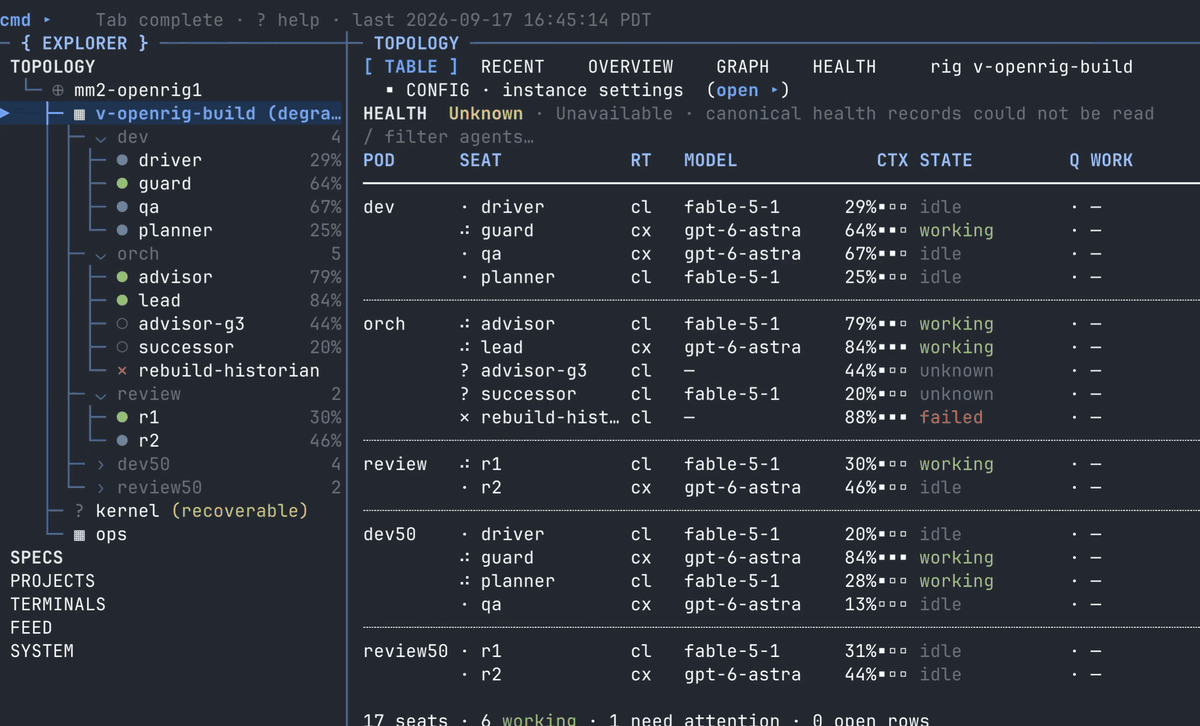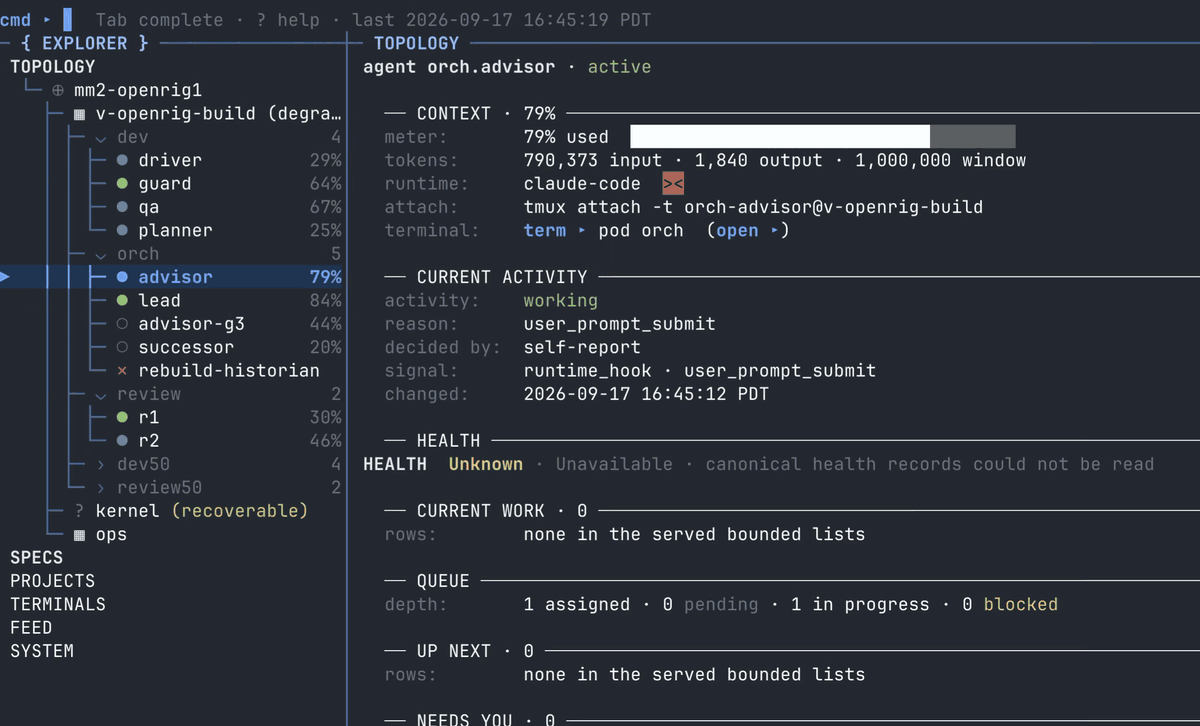
OpenRig 想解决的是“开了一堆 Agent 终端之后怎么管理”。它可以把 Claude Code、Codex 等 Coding Agent 放进同一个 Rig,用 YAML 定义角色和团队,一条命令启动,再让这些 Agent 共享上下文、任务和各自负责的工作。
用户可以只和一个 Lead Agent 沟通目标,再由它协调 Builder、QA、Reviewer 等角色。项目已经提供 Starter、Workshop、Factory 等不同规模的团队模板,也可以只使用 Claude Code 或 Codex 单一 Provider。
项目地址:github.com/mvschwarz/openrig
这周有事
「这周有事」收录本周值得记一下的行业动态、事故、融资、人员流动和基础设施变化。
NVIDIA 被曝洽谈收购 Reflection AI
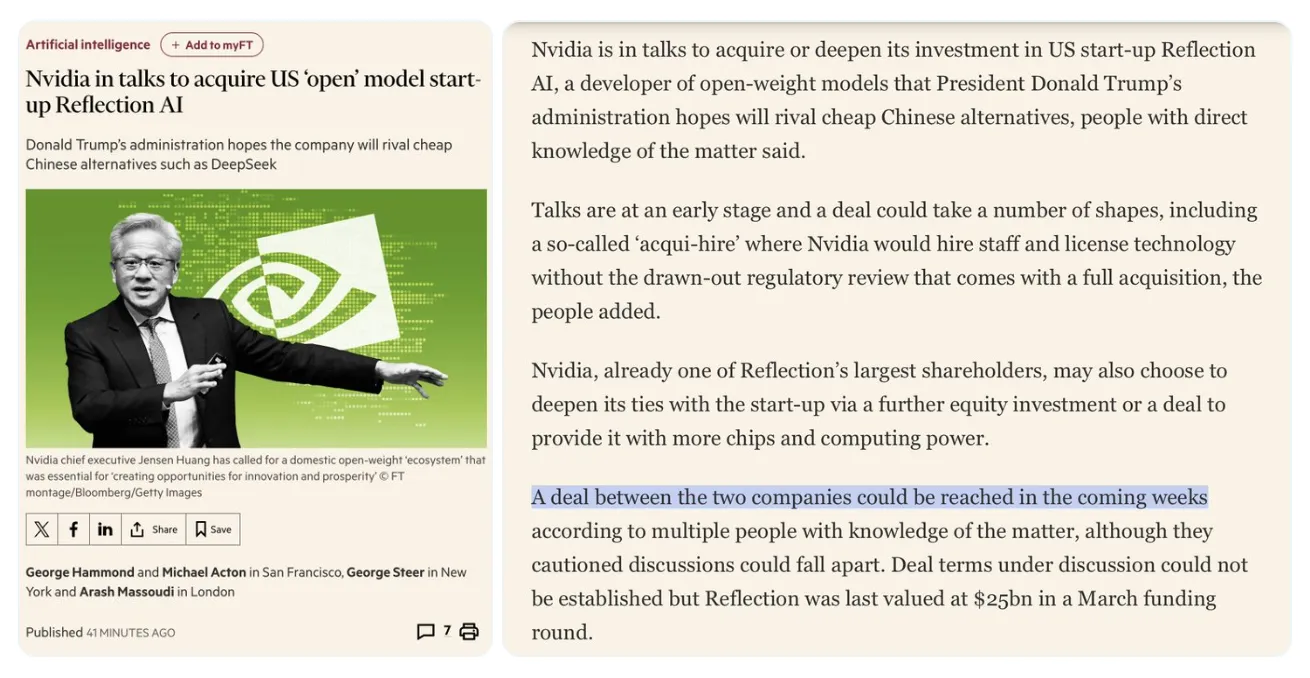
据《金融时报》报道,NVIDIA 正与 Reflection AI 洽谈进一步加码投资,甚至可能直接收购。讨论仍处于早期阶段,可能的方案包括完整收购、增持股份,或者采用“acqui-hire”方式:吸收团队并获得技术授权。
NVIDIA 本身已经是 Reflection AI 的重要投资方,据报道此前投入约 8 亿美元。Reflection AI 最近刚发布首个开放权重模型 Beam,今年 3 月融资时估值约为 250 亿美元。
Deno 团队加入 Cloudflare,Deno Deploy 半年后关闭
Deno 宣布整个团队加入 Cloudflare,后续开发重点将转向 Cloudflare Workers、Durable Objects 和 celld,不再继续独立发展自己的 Runtime 与托管平台。
现有 Deno Runtime 还会继续维护一年,每月提供 Bug 修复和安全更新,之后 Deno 团队将停止开发,但项目仍保持开源;Deno Deploy 则会继续运行 6 个月,之后关闭,付费用户可以迁移到 Cloudflare Workers。JSR 会继续运营,基础设施迁到 Cloudflare。
TypeSafe AI 融资 8.7 亿美元,估值 75 亿美元
上周还只是融资传闻,这周数字已经落定:Jev 开发商 TypeSafe AI 完成 8.7 亿美元 Series A,估值 75 亿美元,由 Andreessen Horowitz 领投,Sequoia Capital 和老股东 DCVC 等参与,a16z 的 Martin Casado 进入董事会。
Claude Science 补齐了第一张全天紫外地图
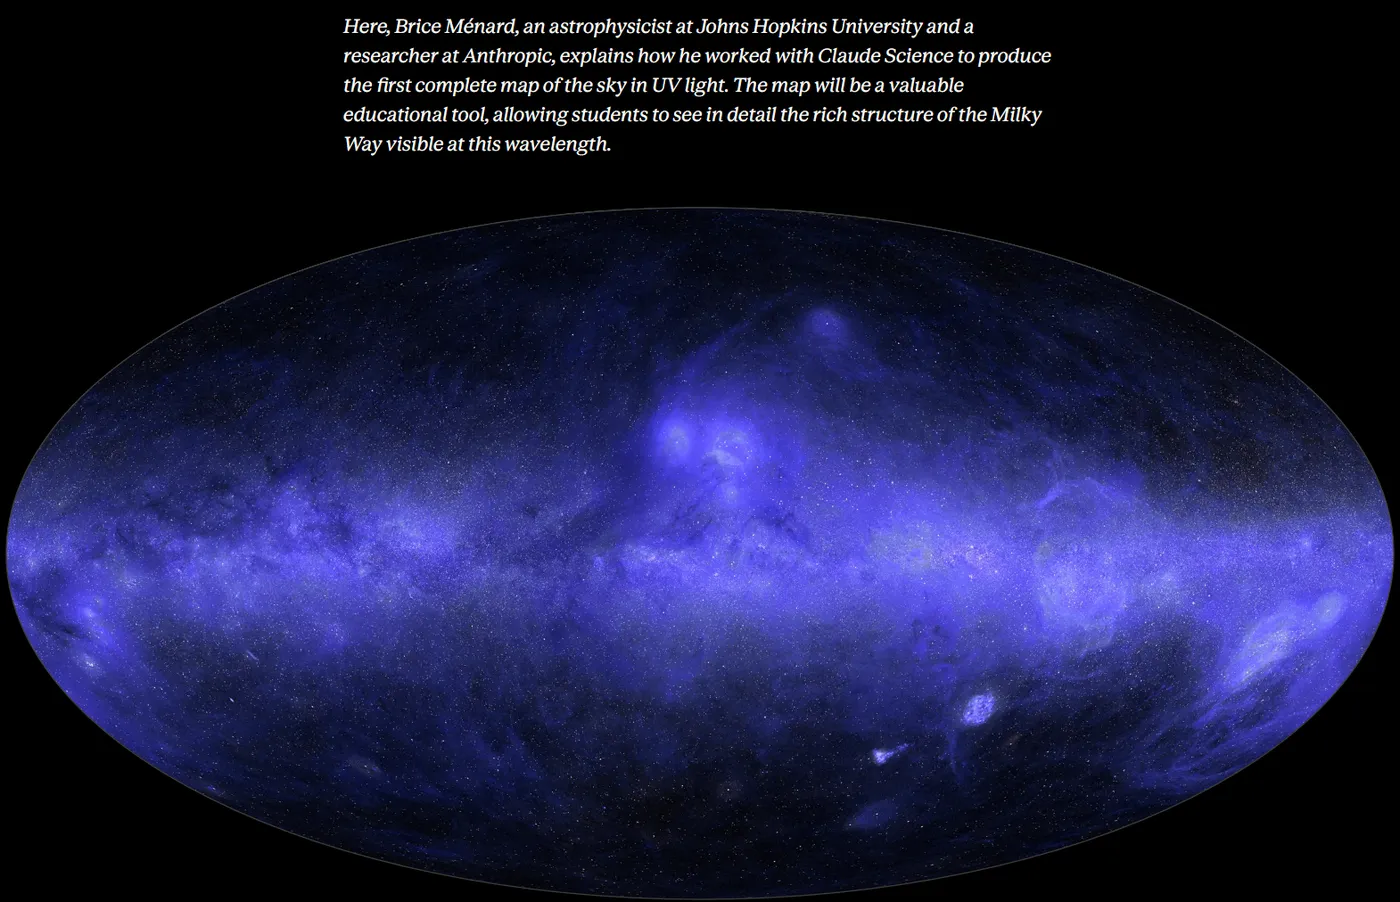
Anthropic 研究员、约翰斯·霍普金斯大学天体物理学家 Brice Ménard 用 Claude Science 做出了第一张完整的全天紫外地图。现有紫外巡天只覆盖了大约三分之二的天空,剩下约三分之一从未被紫外望远镜直接观测过;Claude 根据已有紫外数据以及可见光、红外、射电等信息进行预测补齐,并为每个像素标记“实测”或“预测”,同时给出不确定性估计。
整个项目用了几天时间,Claude 负责搜集和清洗公开数据、交叉定标、统一坐标系以及补全缺失区域。验证中,预测结果与真实紫外测量的误差控制在约 10%。不过 Agent 也漏掉了 GALEX 单次观测留下的圆形背景残差,这个问题最后还是由 Ménard 人工发现,再让 Claude 重新处理 3.8 万次观测。
OpenAI 把 700 多篇 AI 数学论文放上 GitHub
OpenAI 公开了 openai/math 仓库,集中放出内部前沿模型在开放数学问题评测中生成的研究成果。10 月 6 日发布时一共 722 篇手稿、372 个结果族,来自约 4000 道开放研究问题,覆盖数论、代数几何、理论计算机、数学物理等 17 个领域。OpenAI 称,平均每个结果对应约 3 小时的 ChatGPT Pro 等效思考算力。
其中编号 003 的一组论文声称解决了准黎曼假设:证明包括黎曼 ζ 函数在内的 Dirichlet L 函数,在实部大于 7/8 的半平面不存在零点;这一主结果还提供了 Lean 形式化。不过 OpenAI 同时提醒,整个仓库中的结果验证程度并不一致,没有形式化的论文仍需要数学界继续检查和理解。



